欢迎您访问《智慧农业(中英文)》官方网站! English

基于并联机械臂的激光对靶除草系统设计与试验

  • 赵学观 1, 4 ,
  • 邓龙 2 ,
  • 翟长远 , 1, 4 ,
  • 吴华瑞 3 ,
  • 苗中华 2 ,
  • 郑申玉 1
展开
  • 1. 北京市农林科学院智能装备技术研究中心,北京 100097,中国
  • 2. 上海大学机电工程与自动化学院,上海 200444,中国
  • 3. 北京市农林科学院信息技术研究中心,北京 100097,中国
  • 4. 国家农业智能装备工程技术研究中心,北京 100097,中国
翟长远,博士,研究员,研究方向为智能化施药装备研发。E-mail:

赵学观,博士,副研究员,研究方向为智能化施药装备研发。E-mail:

收稿日期: 2026-05-25

  网络出版日期: 2026-08-19

基金资助

宁夏回族自治区重点研发计划项目(2024BBF02024)

内蒙古自治区科技计划项目(2025YFDZ0131-02)

A Laser Targeting Weed Control System Based on A Parallel Robotic Arm

  • ZHAO Xueguan 1, 4 ,
  • DENG Long 2 ,
  • ZHAI Changyuan , 1, 4 ,
  • WU Huarui 3 ,
  • MIAO Zhonghua 2 ,
  • ZHENG Shenyu 1
Expand
  • 1. Intelligent Equipment Research Center, Beijing Academy of Agriculture and Forestry Sciences, Beijing 100097, China
  • 2. School of Mechatronic Engineering and Automation, Shanghai University, Shanghai 200444, China
  • 3. Information Technology Research Center, Beijing Academy of Agriculture and Forestry Sciences, Beijing 100097, China
  • 4. National Engineering Research Center for Intelligent Agricultural Equipment, Beijing 100097, China
ZHAI Changyuan, E-mail:

ZHAO xueguan, E-mail:

Received date: 2026-05-25

  Online published: 2026-08-19

Supported by

Ningxia Hui Autonomous Region Key Research and Development Program(2024BBF02024)

Inner Mongolia Autonomous Region Science and Technology Program(2025YFDZ0131-02)

Copyright

copyright©2026 by the authors

摘要

【目的/意义】 针对化学除草带来的环境污染及传统机械除草易损伤作物等问题,研究一种非化学、环境友好的激光精准除草方式,旨在提高杂草防控的智能化与精准化水平。 【方法】 以京津冀地区露地蔬菜田间常见的反枝苋、牛筋草和藜为对象,构建杂草图像数据集;采用HAD‑YOLO模型实现杂草实时检测,并搭建基于双目视觉与并联机械臂的激光对靶除草硬件系统,开发了杂草识别与定位除草控制上位机软件,实现模型权重、置信度和IOU阈值的调整。通过坐标系转换及卡尔曼滤波‑匈牙利算法完成目标精准定位,基于FIFO顺序规划激光追踪路径,利用实时脉冲数推算目标位置,实现动态对靶。开展了静态定位精度试验与动态对靶除草试验。 【结果和讨论】 静态定位精度试验结果表明,HAD‑YOLO模型对3类杂草检测的平均精度均值为94.2%,优于YOLOv5,机械臂定位相对误差平均值为1.73%。激光除草试验表明,系统对全部杂草的激光命中率为90%;反枝苋、牛筋草和藜的总体杂草灭杀率分别为78%、72%和82%,全部杂草总体灭杀率为77%。 【结论】 研究结果可为激光对靶除草提供坚实的技术支撑。

本文引用格式

赵学观 , 邓龙 , 翟长远 , 吴华瑞 , 苗中华 , 郑申玉 . 基于并联机械臂的激光对靶除草系统设计与试验[J]. 智慧农业, 2026 : 1 -12 . DOI: 10.12133/j.smartag.SA202605037

Abstract

[Objective] Laser weeding, as an emerging non‑chemical and environmentally friendly solution, offers high precision and immediate action without causing soil disturbance or herbicide residues. However, existing laser systems based on galvanometer scanners have limited scanning ranges; covering wide working widths requires multiple parallel laser units, which drastically increases costs. In addition, variations in weed height and uneven terrain further compromise targeting accuracy. To overcome these challenges and for precise and efficient weed control in open‑field vegetable production, a novel dynamic laser targeting system was proposed that integrated an improved deep‑learning detector, binocular vision, and a parallel robotic arm. [Methods] Three common weed species—Amaranthus retroflexus, Eleusine indica, and Chenopodium album—prevalent in open‑field vegetable fields in the Beijing–Tianjin–Hebei region were selected as targets. A weed image dataset was constructed comprising 4 200 field‑collected images captured under diverse weather and lighting conditions, which were augmented to 13 440 images via rotation, brightness adjustment, blurring, and contrast enhancement, and manually annotated in YOLO format. An improved HAD‑YOLO model was developed for real‑time weed detection, and trained on an NVIDIA RTX 3090 GPU using stochastic gradient descent. A hardware platform was established comprising an Intel RealSense D455 binocular camera, an OY‑D‑S‑350 parallel robotic arm, a blue‑laser emitter, an Nvidia AGX Orin edge computing device, and a robotic arm controller. Custom upper‑computer software was developed for model weight selection, confidence and IoU threshold adjustment, and TCP communication with the arm. Coordinate transformation from pixel to robot base coordinates was achieved using camera intrinsic/extrinsic parameters, while depth information was actively acquired through the binocular camera's infrared structured‑light system. Kalman filtering and the Hungarian algorithm were employed for robust multi‑frame target tracking, and a virtual line was set within the camera's field of view to trigger coordinate transmission when weeds crossed that line. A FIFO‑based path‑planning strategy was implemented to schedule laser tracking sequences, and real‑time encoder pulse counts were used to estimate target positions after they left the camera's field of view, enabling dynamic targeting on the moving conveyor belt. Static positioning accuracy experiments and dynamic laser weeding trials were conducted, with weed mortality assessed at 5 and 7 days post‑treatment based on meristem necrosis and absence of new shoots. [Results and Discussions] Static positioning experiments showed that HAD‑YOLO achieved a mean average precision (mAP) of 94.2% across the three species, outperforming the baseline YOLOv5 model. The average relative error in the X and Y directions was 1.73%, meeting the precision requirement for targeted laser weeding. In dynamic weeding trials, the system achieved a detection rate of 97% and an overall laser hit rate of 90% across all weeds. Post‑hit mortality rates were 86.67% for A. retroflexus, 89.13% for C. album, and 81.82% for E. indica. Overall weed elimination rates (hit and subsequently died) were 78%, 82%, and 72% for the three species, respectively, yielding a combined elimination rate of 77% for all weeds. Observations over seven days confirmed progressive necrosis, tissue carbonization, and loss of meristem activity in targeted weeds, demonstrating effective physiological damage. [Conclusions] The proposed dynamic laser targeting system, synergistically combining HAD‑YOLO detection, binocular vision localization, and parallel robotic arm control, demonstrates reliable performance with high detection accuracy, satisfactory positioning precision, and effective weed elimination. This study provides a feasible technological pathway for intelligent, chemical‑free weed control, significantly reducing herbicide dependence and environmental pollution. The findings can offer solid technical support for laser‑targeted weeding.

0 引 言

杂草与作物争夺光照、水分和养分,是农业生产中的主要威胁之一[1-3]。目前,杂草控制方法主要包括化学除草、生物除草和物理除草等[4, 5]。化学除草因成本低、操作便捷而广泛应用,但其对环境和生态系统有着潜在危害[6]。生物除草的主要优点是环保性和可持续性较强,在长期生态系统中具有潜在的正向作用[7]。然而其除草效率相对较低,且其技术要求较高[8]。机械除草环保性强,即时性高,能在短时间内清除大面积杂草。然而其成本较高,且容易对作物造成机械损伤[9, 10]。激光除草作为一种新兴的除草方式,利用计算机视觉识别发射高能激光灼烧杂草,避免了机械除草对作物的物理损伤。其无污染、高效率的特点使其在现代智能农业中具有广阔的应用前景[11, 12]。
为实现激光精准对靶除草,研究人员主要在感知与识别系统、精准定位与控制系统方面进行了研究。近年来,研究者开发了多种基于深度学习的杂草检测算法,这些方法能够在复杂的田间环境下实现高效的杂草识别[13]。ZHANG等[14]提出了一种基于改进Swin-Unet的杂草识别模型,用于玉米田间的杂草识别,该模型的平均交并比(Mean Intersection over Union, mIoU)和平均像素准确率(Mean Pixel Accuracy, mPA)分别为92.75%和95.57%。苗中华[15]使用融合多图像处理算法的投票方法进行作物和杂草识别定位,杂草识别平均错误率为1.79%,识别精度达到98.21%。LIU等[16] 提出了一种基于改进YOLO v4-tiny模型的实时杂草检测方法,该模型在玉米田检测中的平均精度均值(mean Average Precision, mAP)达到86.69%。在YOLOv8n原始模型基础上,马彦华[17]引入ConvNeXt V2作为主干网络,增设面向小目标检测的检测头,模型平均精度均值提升3.4%。现有的检测方法难以解决杂草目标大小尺度不一致和目标小的问题,难以实现高效检测,无法同时满足检测精度和速度的要求。在激光除草过程中,除了识别杂草,精准定位同样至关重要。有研究人员通过单目视觉对靶标进行定位 [18, 19],然而单目视觉在定位精度方面存在一定局限性。双目视觉方法通过模拟人眼视差获取深度信息,能够在复杂场景下实现更精确的定位,ZHANG等[20]开发了一种基于双目视觉和深度学习的苹果定位方法,他们使用双目相机捕获苹果的立体图像,双目定位的变异系数为5.28 mm。LEI等[21]研究了一种基于局部二值模式图像纹理匹配和双目立体视觉的油茶果检测与定位方法,在400~600 mm的深度范围内,双目立体视觉系统的最大误差值为4.279 mm,标准差为1.142 mm。MIRBOD[22]开发了一种基于双目立体视觉和深度学习的苹果树上果实尺寸估计系统,直径估计的平均绝对误差为1.1~4.2 mm,标准差误差为0.7~1.9 mm。以上双目视觉在目标物识别应用为基于双目视觉的杂草识别与定位提供了解决思路。激光如何精准地对准靶心,是杂草识别与定位后又一关键问题。王庆杰[23]基于Teensy 3.2型微控制器的振镜与激光一体化控制方案,提出基于几何反解的姿态误差补偿算法,实现了在不同姿态条件下的激光瞄准自动修正和激发,激光除草命中率达98.6%。DU等[24]提出了一种结合改进YOLOv8和图像融合的静态激光除草系统,实现了72.3%的激光除草效率。MWITTA等[25]开发了一种用于棉田的自动二极管激光除草移动机器人,使用多目标跟踪算法(Deep Simple Online and Realtime Tracking, DeepSORT),机器人的杂草消除率提高到72.35%。在激光除草系统中,实现高精度的杂草检测是其成功的关键步骤[26]。以上激光除草采用振镜系统作为激光的“精准瞄准镜”,单个振镜系统的扫描范围有限(通常是一个以激光器为中心的扇形区域)。为了覆盖更宽的作业幅宽,需要使用多个激光器和振镜系统并联,成本大幅增加。
在实际除草作业中,杂草的高度不一、地面不平整会影响对靶的精度,振镜激光束范围有限。针对以上问题,本研究提出并联机械臂与深度相机融合的激光对靶除草新方案。利用深度相机对杂草距离完成主动测量,构建深度学习模型识别杂草,结合并联机械臂实现激光对靶除草。主要研究内容包括:(1)基于提出的HAD-YOLO模型,实现了田间常见三类杂草反枝苋、牛筋草、藜不同尺度条件下的识别;(2)采用深度相机获取的杂草距离信息实现对杂草精确定位;(3)利用并联机械臂按FIFO (First In First Ou)顺序规划激光追踪路径,通过实时脉冲数推算任意时刻目标坐标,实现离视场后的位置预测与精准对靶,并通过试验验证了所设计系统激光除草的可行性。

1 激光除草系统设计

1.1 总体设计方案
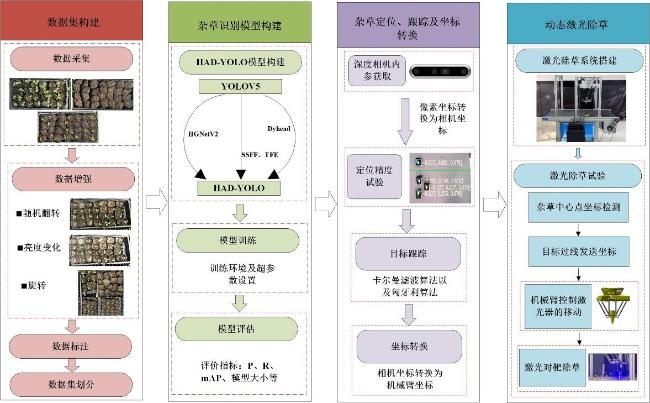
本研究搭建了动态激光除草系统,采用深度相机获取杂草深度信息,提高杂草定位精度,利用并联机械臂控制激光发射器的空间移动。首先采集杂草数据,并进行数据增强、标注,以及数据集的划分等数据处理。基于本研究改进模型HAD-YOLO实现对杂草的高效且精准识别;结合深度相机所获取的距离信息,实现对杂草目标的准确定位,并利用卡尔曼滤波算法和匈牙利算法对杂草目标进行跟踪[27];并联机械臂根据跟踪的杂草坐标信息,控制激光发射器对准杂草目标的中心点,从而实现激光对靶除草。本研究的整体技术框架如图1所示。
图1 基于并联机械臂的激光对靶除草整体技术框架

注: hgnet-v2结构是一种神经网络架构,SSFF为多尺度特征提取模块(Scale Sequence Feature Fusion module),TFE为三重特征编码器(Triple Feature Encoder),Dhead为注意力头维度(Dimension per Head),P为模型精确度(Precision),R为模型召回率(Recall),AP为平均精度(Average Precision)。

Fig. 1 Overall technical framework of laser-targeting weeding based on a parallel manipulator

1.2 硬件设计

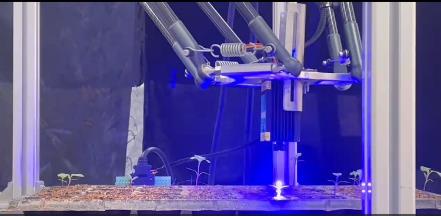
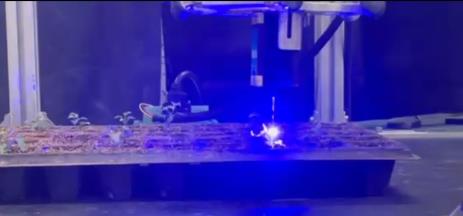
为验证所设计的激光对靶除草系统的有效性,搭建试验台如图2所示。该系统主要由深度相机(Intel Realsense D455),并联机械臂(OY-D-S-350),蓝光激光发射器(JDGY,DC12V,60W),传送带,编码器(欧姆龙,E6HZ-CWZ1X),边缘计算设备(Nvidia agx orin)和机械臂控制器(OY-ECAT-05)组成。
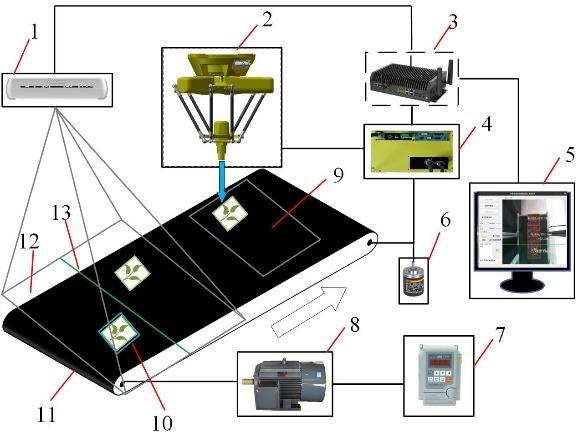
图2 激光对靶除草系统工作原理图

注:1. D455深度相机;2. 并联机械臂及激光发射器;3. Nvidia agx orin边缘计算设备;4. 机械臂控制器;5. 显示器;6. 编码器;7. 电机调速器;8. 电机;9. 机械臂工作范围;10. 杂草;11. 传送带;12. 相机视场范围;13. 相机视场虚拟线。

Fig. 2 Working principle diagram of laser targeted weed control system

其中由于D455相机工作的理想高度范围是0.6~6 m,将相机距离传送带的安装高度设置为70 cm,且此时相机视场完全包括了传送带。由于上位机图像处理有一定的时间延迟,并为了避免机械臂运动影响深度相机的视场与稳定性,将深度相机与并联机械臂保持一定的响应距离。机械臂的运动范围为40×40 cm,设定机械臂的动作时间为300 ms。传送带的调速范围为0~0.7 m/s。激光发射器的功率为60 W,蓝光波长为455±5 nm,调制频率为100~5 000 Hz,工作时激光器距离杂草的高度大约为4 cm。1.3软件设计
杂草识别与定位除草控制上位机软件的整体界面如图3所示,其主要包括3块功能区:参数设置、结果显示和传输控制协议(Transmission Control Protocol, TCP)通信。其中检测设置中可以选择训练好的模型权重,调整置信度和交并比(Intersection over Union, IOU)阈值,调节范围为0~1。当置信度阈值较小时,代表预测的概率更低,能够显示更多目标预测的结果;当置信度阈值较大时,代表预测的概率更高,显示更精确且更少的结果。检测效果展示区中能够展示杂草检测的效果,以及显示实时检测的帧率。TCP通信区域中能够实现与下位机机械臂的连接与断开,能够复位机械臂,以及运行机械臂程序,能够发送任意的通信指令,并显示反馈回来的消息。
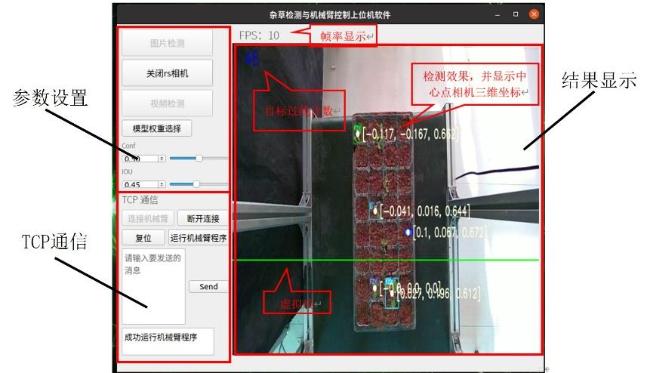
图3 杂草识别与定位除草控制系统

Fig. 3 Weed identification and localization weed control system

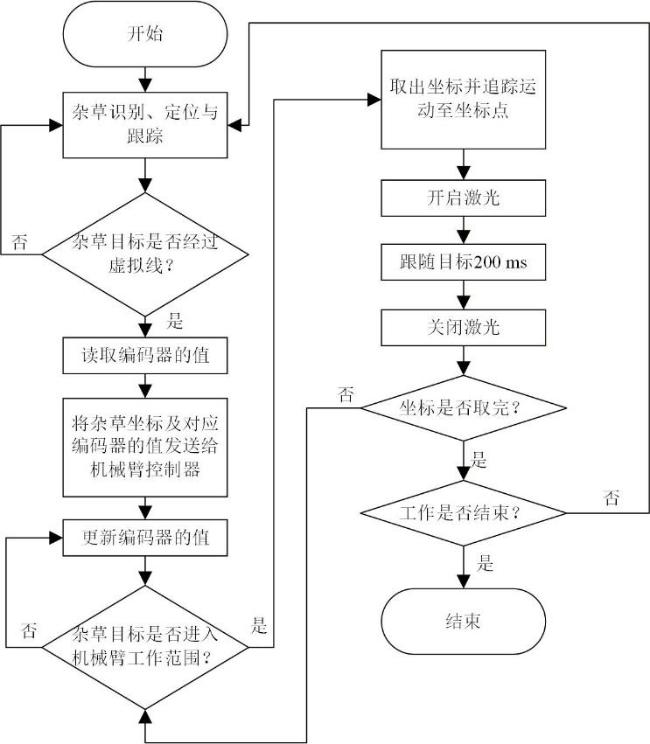
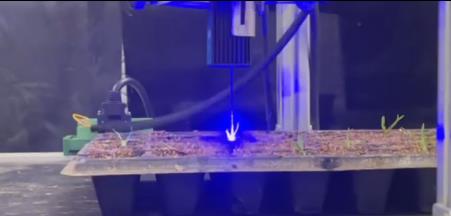
所设计的动态激光对靶除草系统的工作流程如图4所示。首先进行杂草的识别、定位与跟踪,其中系统工作过程的识别效果如图4所示,判断杂草目标是否经过虚拟线,若经过虚拟线,则读取此时编码器的值,同时将机械臂坐标系下的杂草坐标和对应编码器的值发送给机械臂控制器的队列存储区FIFO。不断读取更新编码器的值,判断杂草目标是否进入机械臂工作范围内,若进入工作范围内,则此时机械臂控制器从队列存储区FIFO中取出坐标并控制机械臂运动至坐标点,激光发射器开启激光,同时跟随杂草200 ms的时间后关闭激光,实现精准激光对靶除草,直至队列存储区FIFO中的坐标被取完,则工作结束。
图4 杂草识别与定位除草控制总体工作流程图

Fig. 4 Overall workflow diagram of the weed identification, localization and control system

2 杂草的定位与跟踪

2.1 杂草识别与模型训练参数

基于杂草识别方法的研究[28],引入基于YOLOv5的改进模型HAD-YOLO以实现对杂草更高精度的检测。所提出的HAD-YOLO模型使用HGNetV2作为模型的主干网络,提高了模型的特征提取能力并且使得模型更加轻量化;在特征融合部分引入尺度序列特征融合模块(Scale-Sequence Feature Fusion, SSFF)和三重特征编码模块(Triple Feature Encoder, TFE)从而增强模型在提取不同尺度特征时的能力;最后引入集成注意力机制的目标检测头Dyhead,以增强检测头的特征表示能力,从而进一步提高检测的精度。
HAD-YOLO模型的训练环境如表1所示。本研究中,在北京、天津、河北三地进行了田间常见杂草图像采集,时间为2024年4月—5月,包括晴天与阴天的早7点至晚6点,共计4 200张图像,根据4∶1∶1的比例将数据集划分为训练集、测试集和验证集。训练集图像3360张,采用图像旋转、亮度调整、模糊、对比度增强4种方式增强数据集,将数据总数扩充为原来的4倍为13 440张,采用labelimg软件手动标注为YOLO文件格式,对网络输入的图像尺寸进行了统一设置,确定为640像素×640像素。模型的训练过程中,选择了随机梯度下降(随机梯度下降, SGD)算法作为优化器。同时,将批处理大小(batch size)设定为16,以平衡计算效率和模型性能。在训练参数的设定上,选择了0.01作为初始学习率,并进行总共200个epoch的训练,以确保模型能够充分学习并收敛。
表1 杂草识别与模型训练系统配置

Table 1 System configuration for weed recognition and model training

硬件与软件环境 参数
GPU NVIDIA GeForce RTX 3090
CPU Intel(R) Xeon(R) Gold 5218R
操作系统 Windows 10
语言 Python 3.8
计算环境 CUDA 12.2
深度学习框架 PyTorch 1.12.1

2.2 模型评估结果

以精确度(Precision, P)、召回率(Recall, R)和平均精度(Average Precision, AP)及mAP作为对模型的评价指标,并对改进后的HAD-YOLO模型与原始YOLOv5模型[29]在各类杂草检测任务上的表现进行了对比分析,结果记录在表2中。结果显示,HAD-YOLO模型在检测不同种类杂草时,其P、R和AP均有所提高,这证实了所提出的HAD-YOLO模型能够带来积极的效果。
表2 HAD-YOLO与YOLOv5 模型对杂草识别结果对比 (%)

Table 2 Comparison of weed recognition results between HAD‑YOLO and YOLOv5 models

序号 杂草种类 YOLOv5 HAD-YOLO
P R AP P R AP
1 反枝苋 92.0 84.1 92.8 92.2 87.9 94.4
2 藜 88.6 83.6 89.9 91.0 86.3 92.9
3 牛筋草 88.3 84.7 92.0 91.7 89.1 95.4
具体来看,对于反枝苋、牛筋草和藜这三类杂草,HAD-YOLO模型的AP分别提升了1.6、3和3.4百分点。HAD-YOLO对三类杂草检测的mAP值为94.2%。

2.3 杂草双目视觉定位与目标跟踪

2.3.1 坐标转换

在识别杂草后,实现精准对靶除草工作需要进行坐标转换。本系统利用深度相机来获取杂草的空间位置信息。通过目标检测算法获得的杂草中心点坐标是像素坐标,而机械臂带动激光器进行除草作业时,所需的坐标是相对于机械臂坐标系的。因此,通过坐标系的转换获取杂草位置是能否精准除草的关键。
相机外参相机旋转变量(Camera Rotation, R c)、相机平移向量(Camera Translation, T c)、通过opencv中函数solvePnP方法得到,安装高度Zc、机器人和传送带编码器的比例因子λ由相机标定得到。机器人基坐标下的坐标与标定板在传送带坐标系下角点坐标转换矩阵为 b r T。像素坐标系上任一点(u,v),在触发拍照捕获后,随传送带运动至编码器脉冲变化量为Δμ时,对应的传送带坐标系坐标(xb,yb,zb )和机器人坐标系坐标(xr,yr,zr )的计算如公式(1)和公式(2)所示:
x b y b z b = R c - 1 K c - 1 Z c u v 1 - R - 1 T
x r y r z r 1 = T b r x b y b z b 1 1 0 0 λ Δ μ 0 1 0 0 0 0 1 0 0 0 0 1
本研究中所使用的Intel Realsense D455深度相机参数K可通过开发包获取,相机参数如表3所示。
表3 深度相机参数表

Table 3 Depth camera parameter table

参数类型 红外相机内参 RGB相机内参
焦距 f [fx:391.872 fy:391.872] f [fx:388.159 fy:387.726]
主点 p[u0 :325.198 v0 :239.962] p[u0 :318.254 v0 :246.819]
径向畸变系数 0 0 -0.051 234 1 0.057 782 1
切向畸变系数 0 0 0 -0.001 123 67 0.000 416 78 -0.017 345 8
对于Zc的获取,D455深度相机配备了红外结构光发射器和一对红外相机,能够主动测量杂草的距离。其工作原理是利用外部的光栅对红外光源进行折射,导致结构光在杂草表面的落点发生位移。杂草靠近红外发射器时,位移较小;杂草远离时,位移较大。红外相机捕捉到投射在杂草上的图样,通过分析这些图样的位移变化,并应用特定的算法,计算出杂草的精确位置和深度信息。最后通过将像素坐标转换为相机坐标后,根据深度相机与并联机械臂中心点的相对位置关系,将相机坐标转换为机械臂坐标系下的坐标,以供机械臂的使用。

2.3.2 视觉目标跟踪

所提出的杂草目标跟踪及虚拟线定位方法如图5所示。首先使用HAD-YOLO模型对深度相机视场范围内每一帧图像进行检测,获得杂草的边界框坐标。采用卡尔曼滤波算法对当前第i帧图像中杂草的边界框坐标进行处理,并预测下一帧(第i+1帧)的目标框状态,同时将预测结果与目标检测的结果结合以更新第i+1帧图像中目标的最优估计。采用匈牙利算法求解第i和i+1前后两帧目标的相似度矩阵,得到前后两帧真正匹配的目标,从而实现同一目标的跟踪,避免同一杂草在不同帧图像中的重复识别。最后在相机视场内设置了一条虚拟线,当前一帧图像中杂草目标边界框的中上端点与下一帧图像中杂草目标边界框的中上端点的连线与设定的虚拟线相交时,判定杂草是否运动到了指定位置,此时上位机将杂草的坐标信息发送给机械臂控制器,以实现后续的对靶除草工作。
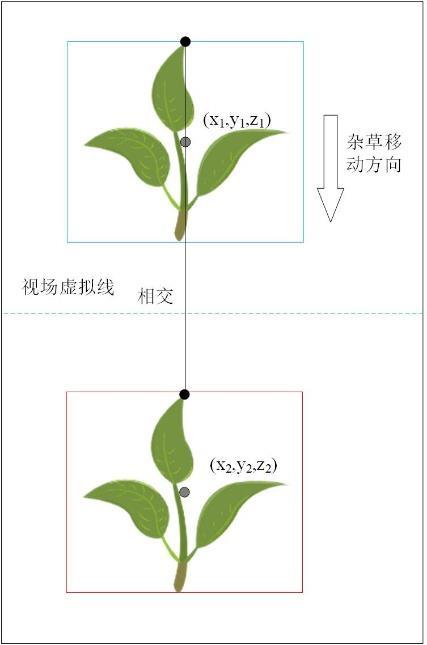
图5 杂草目标跟踪及虚拟线定位示意图

Fig. 5 Schematic diagram of weed target tracking and virtual line positioning

2.3.3 杂草空间定位与追踪

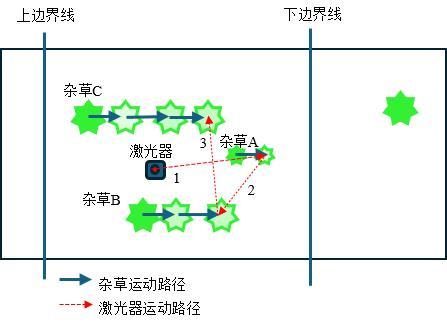
在动态追踪与激光防除系统中,并联机器人依据杂草的目标定位信息,对同步传送带上移动的物体进行实时追踪,确保目标检测的准确性和完整性。然而,由于当杂草在传送带输送中超出视觉识别区域时,相机将无法实时读取其坐标,因此必须通过动态分析算法对杂草的位置进行预测,实现提前预判与补偿,确保当目标物体离开视觉区域前仍能成功执行灭杀动作。在程序运行中,通过编码器测速得到的传送带速度值,结合设定的跟随时间,算出跟随距离。将下边界线减去机械臂可跟随距离得到放弃线,如图6所示,在路径规划中,若杂草定位点在放弃线外则需放弃抓取该物体。
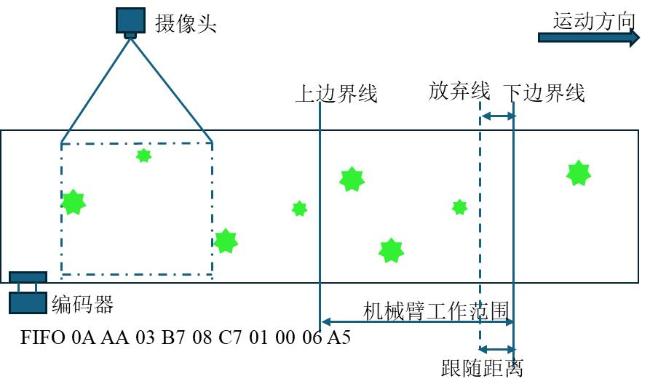
图6 杂草空间定位示意图

Fig. 6 Schematic diagram of weed spatial positioning

假设并联机器终端激光器在并联机械臂可工作区域任意位置,如图7所示,在杂草前进的过程中激光器的工作顺序为FIFO中存储的杂草顺序,该杂草顺序为图7中所示杂草过中间虚拟线的顺序。因此,激光器的执行路径为杂草A->B->C,如图7所示。
图7 空间杂草追踪顺序示意图

Fig. 7 Schematic diagram of spatial weed tracking sequence

以并联机器人基坐标系为参考坐标系,假设T0时刻识别位置为(xt 0,yt 0),记录采集时间和当前旋转编码器的脉冲数Nt0,任意时刻t的旋转编码器的脉冲数记为Nt。激光器从初始位置运行到杂草A点所需脉冲数为N1,从杂草A点到杂草B点所需脉冲数为N2,从杂草B点到杂草C点所需脉冲数为N3,即可对运动的位置点进行预测,根据脉冲数可求得任意时刻目标的当前位置坐标,坐标参数用(x c,y c)表示,其抓取位置可表示为公式(3)。
x c = x t 0 + λ ⋅ ( N 1 + N 2 + N 3 ) ⋅ δ x y c = y t 0 + λ ⋅ ( N 1 + N 2 + N 3 ) ⋅ δ y

2.4 机械臂运动误差试验标定

为了获取并联机械臂精度,使用并联机械臂、坐标纸、激光器、直尺等工具进行机械臂运动误差试验,如图8所示。对于x、y方向而言,首先将激光器固定在并联机械臂的中心位置,并在下方铺设坐标纸,直观显示机械臂工作后激光点所在的位置。使机械臂回零并往下打第一个点记为(0,0),接着x和y的取值分别为±50、±100和±150 mm,打下设定点。
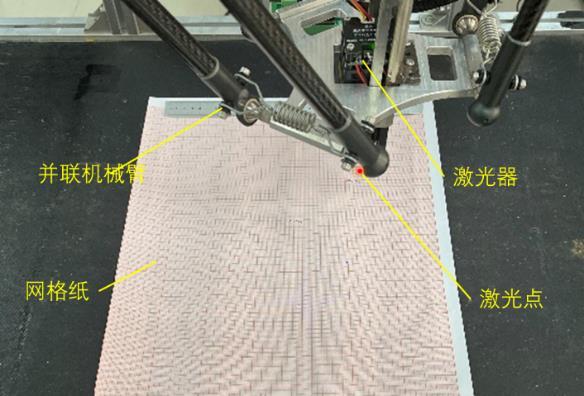
图8 机械臂运动误差试验

Fig. 8 Mechanical arm motion error test

测量这些点的实际坐标值,从而计算x和y方向上的运动误差。对于z方向而言,先让机械臂回零,分别设定机械臂向上运动50和100 mm,向下运动50和100 mm,测量机械臂实际运动的距离,由此计算z方向上的运动误差,试验结果如表4所示,可知运动位置距离机械臂原点较近时,误差较小;距离较远时,误差较大。x方向误差平均值为16.3 mm,y方向误差平均值为16.7 mm,z方向误差可忽略不计。实际工作时,需要根据此规律对坐标进行误差补偿以实现精准对靶。
表4 机械臂运动误差试验结果 (mm)

Table 4 Test results of motion error of robotic arm

X、Y 给定坐标 实际运动坐标 X方向误差 Y方向误差
1 (-40,-40) (-42.0,-42.6) 2.0 2.6
2 (-40,40) (-42.8,44.4) 12 9
3 (40,-40) (41.7,-43.6) 9 9
4 (40,40) (42.1,44.3) 9 10
5 (-100,-100) (-117,-117) 17 17
6 (-100,100) (-120,116) 20 16
7 (100,-100) (115,-117) 15 17
8 (100,100) (118,119) 18 19
9 (-160,-160) (-161.8,-162.5) 18 25
10 (-160,160) (-163.4,162.2) 25 22
11 (160,-160) (164.1,-162.8) 19 22
12 (160,160) (162.9,163.3) 24 24
最大值 25 25
平均值 16.3 16.7
Z 给定距离 实际运动距离 Z方向误差
上升 50 51 1
100 100 0
下降 50 53 3
100 100 0
最大值 3
平均值 1

3 识别与激光定位精度试验

3.1 静态定位试验

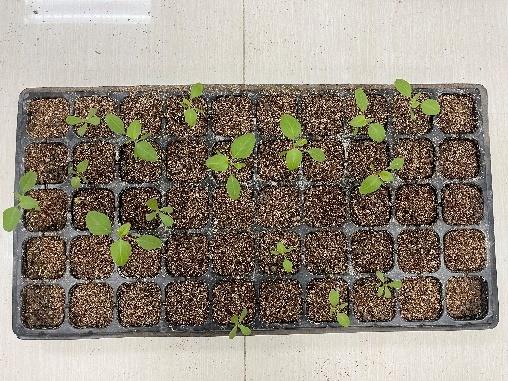
为了验证所提出的杂草识别与定位方法的精度,采用边缘计算设备、深度相机、一字型激光笔、直尺、记号笔、坐标纸等工具进行杂草定位精度试验。随机选取4个杂草样本,将深度相机置于杂草上方,结合HAD-YOLO杂草识别模型、深度信息及相应的转换关系对杂草中心点进行识别与定位,得到杂草中心点在相机坐标系下的三维坐标(x 1,y 1,z 1)。确立相机坐标系的中心点所在的位置,并做好标记。利用一字型激光笔对杂草样本实际的边界矩形框做出标记,并记录实际边界框的中心点,标记示意图如图9所示。用直尺测量杂草实际边界框中心点与相机坐标系原点的真实x和y方向的距离,并测量杂草到相机镜面的实际z方向的距离,得到杂草实际的三维坐标(x 2,y 2,z 2)。计算其与算法检测的坐标之间的绝对误差和相对误差[30]。
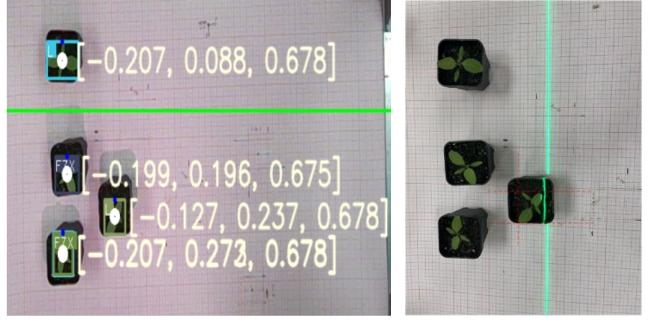
图9 杂草识别实际边界框标记示意图

注:红色虚线同样代表激光线条。

Fig. 9 Schematic diagram of actual bounding box marking for weed recognition

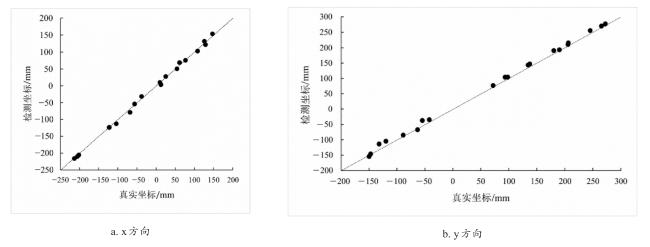
激光定位试验结果如表5所示,三维坐标定位的绝对误差平均值保持在12.4 mm,相对误差平均值为1.73%,均在可接受范围内。本研究激光除草系统对靶的精度主要在于x和y方向上的定位精度,图10反映了在x和y维度上杂草真实坐标与检测坐标的接近程度,可以看出在x和y维度上杂草真实坐标与检测坐标十分接近,误差均在可接受范围内。最终计算得到x和y方向上定位绝对误差的平均值为12.4 mm,满足激光除草系统的定位精度要求。
表5 激光定位误差分析

Table 5 Analysis of laser positioning error

场景 杂草编号 真实坐标/mm 检测坐标/mm 绝对误差/mm 相对误差/%
1 1-1 (61, 272, 685) (68, 277, 677) 11.74 1.59
1-2 (76.5, 134, 685) (75, 143, 677) 12.13 1.73
1-3 (-56, 180, 687) (-54, 190, 673) 17.32 2.43
1-4 (-123, 93, 685) (-125, 103, 679) 11.83 1.68
2 2-1 (-38, 245, 687) (-32, 255, 678) 14.73 2.02
2-2 (-122, 206, 687) (-123, 215, 677) 13.49 1.85
2-3 (-214, 137, 685) (-216, 146, 675) 13.60 1.86
2-4 (-202, 265, 682) (-205, 270, 668) 15.17 2.11
3 3-1 (126, 190, 685) (131, 193, 678) 9.11 1.26
3-2 (147, 71.5, 685) (153, 76, 682) 8.07 1.15
3-3 (10, 97.5, 685) (10, 103, 678) 8.90 1.29
3-4 (25, 205, 683) (27, 210, 678) 7.35 1.03
4 4-1 (108, -89, 685) (102, -85, 684) 7.28 1.04
4-2 (12.5, -147, 685) (3, -146, 686) 9.60 1.37
4-3 (-68, -42.5, 687) (-79, -35, 681) 14.60 2.11
4-4 (-203, -132, 685) (-208, -114, 684) 18.70 2.57
5 5-1 (129, -150, 685) (121, -154, 689) 9.80 1.37
5-2 (54, -63.5, 690) (50, -67, 682) 9.60 1.38
5-3 (-104, -120, 686) (-113, -105, 689) 17.75 2.52
5-4 (-206, -55, 686) (-210, -38, 687) 17.49 2.43
平均值 12.413 1.73
图10 机械臂激光定位精度

Fig. 10 Laser positioning accuracy

3.2 动态激光除草试验

为了验证整个激光对靶除草系统的除草效果,对反枝苋、牛筋草、藜分别进行激光除草试验,每类杂草样本数都为100个。试验的评价指标分别为试验台检出率、激光命中率、命中死亡率,以及总体杂草灭杀率。其中激光达到叶片上即为命中,根据灼烧痕迹来判断,灼烧点在杂草上均为命中。试验台检出率为试验台实验过程中,准确识别的杂草占试验杂草总量的比例。激光命中率为激光命中的杂草占杂草总数量的比例。命中后杂草分为死亡与未死亡两种情况,杂草死亡数量占杂草命中数量的比例为命中死亡率,如公式(4)所示。命中后死亡数量占杂草总数量的比例为总体杂草灭杀率,如公式(5)所示。
φ D = N D N M
δ D = N D N A L L
式中:φD 为命中死亡率,%;ND 为杂草死亡数量,个;NM 为杂草命中数量,个;NAll 为杂草总数量,个;δD 为总体杂草灭杀率,%。
除草系统采用蓝光激光发射器,发射器采用波长360~480 nm之间的可见光激光,其独特的短波长特性使其具有较小的衍射效应和较高的能量密度。在本研究中,蓝光波长455±5 nm,功率60 W,定焦40 mm,工作时设定激光头与作物冠层高度在定焦柱的基础上高出1.5 cm,保持光斑直径1.8 mm。在机械臂带动下激光器对准杂草的靶心后进行200 ms的跟随。激光除草靶心为杂草分生组织,即杂草体内具有分裂增殖能力的细胞组织。为避免可能的物理伤害,试验装置安装有保护罩。
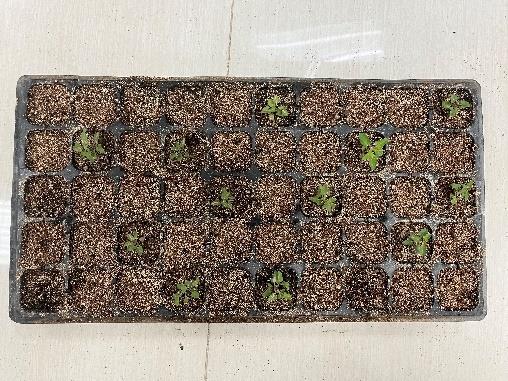
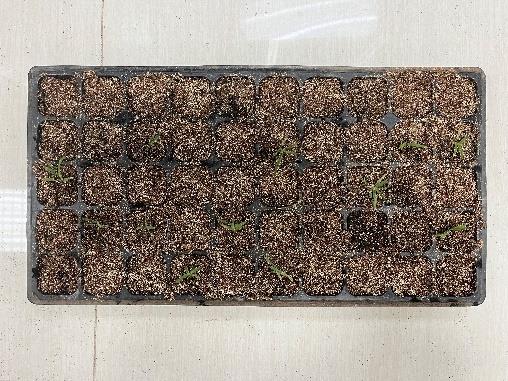
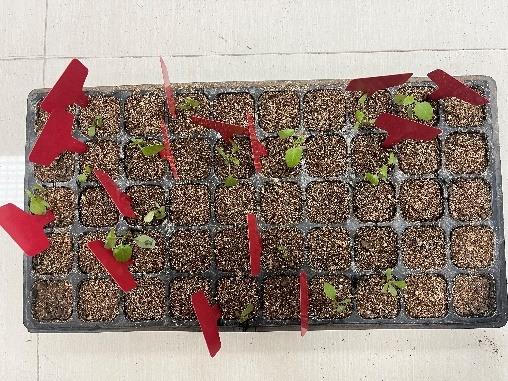
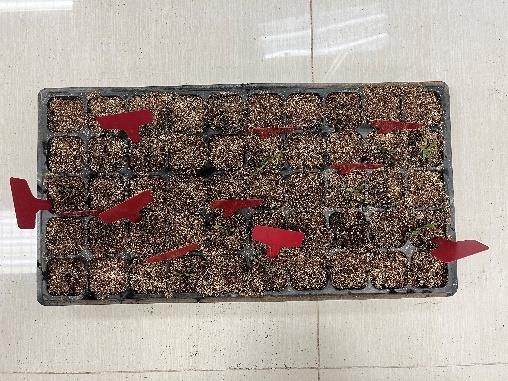
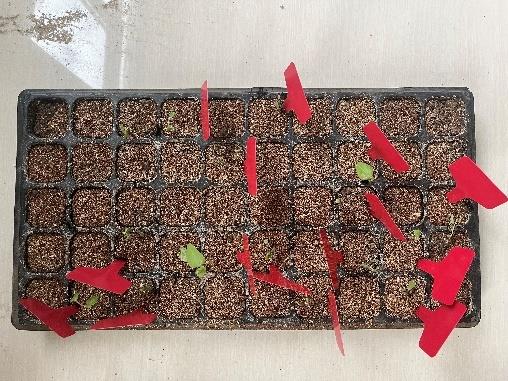
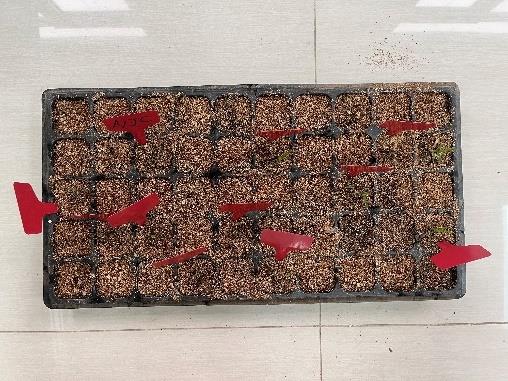
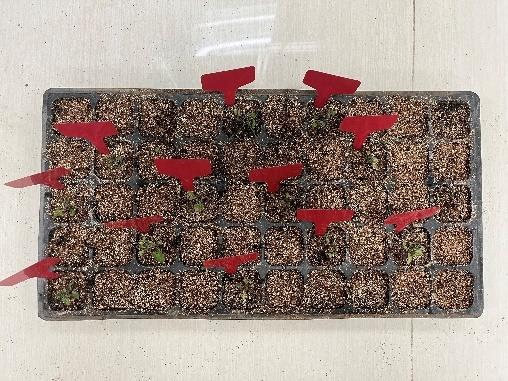
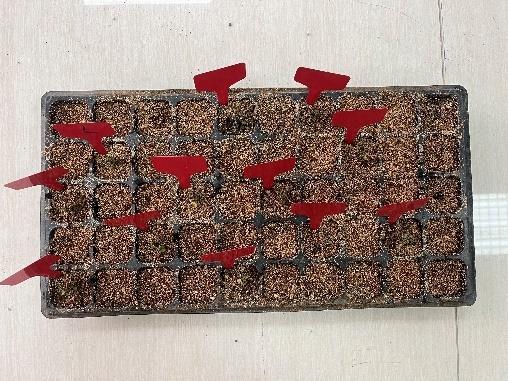
考虑到并联机械臂的工作范围有限,以及带动激光器对靶的实时性,试验时将传送带的速度最高设置为5 cm/s。试验期间记录识别到的样本数目,试验后用园艺标签标记被激光命中的杂草样本。处理后第5天进行首次判定,第7天复核确认。其中死亡标准为无新芽、无新叶、顶端分生组织死亡且侧芽无萌发。试验过程中三类杂草的状态变化如图11所示,可以看出在激光束的照射下,杂草组织在较短的时间内迅速吸收激光束传递的大量能量,导致其局部温度急剧上升,同时触发了杂草内部结构的变化及其表面组织的炭化现象,最终导致杂草活性丧失。经过试验后5天的观察,确定大部分杂草已经完全死亡。这表明所设计的动态激光对靶除草系统是可行的。
图11 激光对靶防除后3类杂草5天内状态变化

Fig. 11 Changes in the status of three types of weeds within 5 days after laser targeted control

反枝苋 藜 牛筋草
a. 试验前
b.试验中

c.试验后3天

d.试验后5天

最终激光对靶除草的试验结果如表6所示,可以看出HAD-YOLO模型对3类杂草都实现了高精度检测,全部杂草的识别准确率为97%。系统对杂草实现了高精度对靶,其中全部杂草的激光命中率为90%。由于试验过程中激光束可能没有命中杂草的靶心位置,而是命中了杂草的其他部位,并且存在激光未能给杂草造成足够损伤的情况,于是引入激光命中死亡率指标来表示杂草被激光命中后死亡的概率。最后引入总体杂草灭杀率指标来表示系统总体的除草效果,反枝苋,牛筋草,藜的总体杂草灭杀率分别为78%、72%、82%。反枝苋和藜杂草激光命中后的杂草死亡率分别是86.67%和89.13%。然而对于牛筋草而言,其激光命中后的杂草死亡率和总体杂草灭杀率最低,分别为81.82%和72%。这是因为相较于其他两种杂草而言,牛筋草的根系更为发达且具有较高的抗逆性,导致其需要更多的能量来灭杀;并且由于牛筋草的形状大小不规则,导致激光除草系统对其靶心的对靶精度下降。最后全部杂草的激光命中后的杂草死亡率为85.93%,总体杂草灭杀率为77%。结果表明所设计的动态激光对靶除草系统是可行的。
表6 激光对靶除草试验结果

Table 6 Results of laser targeted weeding experiment

杂草种类 杂草数目/颗 检测数目/颗 命中数/颗 命中后死亡数/颗 试验台检出率/% 命中率/% 命中死亡率/% 总体杂草灭杀率/%
反枝苋 100 98 90 78 98 90 86.67 78
牛筋草 100 96 88 72 96 88 81.82 72
藜 100 98 92 82 98 92 89.13 82
全部杂草 300 292 270 232 97 90 85.93 77

4 结 论

本研究构建并验证了基于HAD-YOLO的动态激光对靶除草系统,实现了精准激光对靶除草。构建了农田中常见的3类杂草反枝苋、牛筋草、藜的数据集,并使用HAD-YOLO模型用于检测杂草,最终杂草检测的mAP为94.2%。与深度相机获取的深度信息相结合,可以更准确地定位杂草,杂草三维坐标定位的绝对误差平均值保持在12.4 mm,相对误差平均值为1.73%,为机械臂带动激光器对靶除草提供更可靠的杂草定位信息。
激光除草试验结果表明,本系统对全部杂草的激光命中率为90%,激光命中后的杂草死亡率为85.93%;对于反枝苋,牛筋草,藜的总体杂草灭杀率分别为78%、72%、82%;最后对全部杂草的总体杂草灭杀率为77%。本研究主要贡献是创新了一种非化学的动态激光除草方法,相比于静态激光除草效率更高。验证了所设计的激光对靶除草系统的有效性,为现代农业智能化、绿色化除草提供了一种可行的解决方案,对于降低农药投入、减少环境污染具有重要意义。
然而,本研究也存在一些值得改进的地方,例如可以使用更大工作范围的并联机械臂来搭建系统,以提高作业的速度,提升除草效率;也可以使用更大功率的激光发射器来提供更充足的能量以提高杂草的灭杀率。未来的研究将基于所设计的系统搭建自主除草机器人,验证其在田间的除草性能。
本研究不存在研究者以及与公开研究成果有关的利益冲突。

[1]
苗中华, 余孝有, 徐美红, 等. 基于图像处理多算法融合的杂草检测方法及试验[J]. 智慧农业(中英文), 2020, 2(4): 103-115.

MIAO Z H, YU X Y, XU M H, et al. Automatic weed detection method based on fusion of multiple image processing algorithms[J]. Smart Agriculture, 2020, 2(4): 103-115.

[2]
NATH C P, SINGH R G, CHOUDHARY V K, et al. Challenges and alternatives of herbicide-based weed management[J]. Agronomy, 2024, 14(1): 126.

[3]
VILÀ M, BEAURY E M, BLUMENTHAL D M, et al. Understanding the combined impacts of weeds and climate change on crops[J]. Environmental Research Letters, 2021, 16(3): 034043.

[4]
孟庆宽, 蔡成宇, 张漫, 等. 基于改进YOLO11n的自然环境下玉米幼苗与杂草轻量化检测方法[J]. 农业工程学报, 2026, 42(8): 191-200.

MENG Q K, CAI C Y, ZHANG M, et al. Lightweight detection method for corn seedlings and weeds under natural environment based on improved YOLO11n[J]. Transactions of the Chinese Society of Agricultural Engineering, 2026, 42(8): 191-200.

[5]
WOYESSA D. Weed control methods used in agriculture[J]. American Journal of Life Science and Innovation, 2022, 1(1): 19-26.

[6]
FANG H M, XU G W, XUE X Y, et al. Study of mechanical-chemical synergistic weeding on characterization of weed–soil complex and weed control efficacy[J]. Sustainability, 2023, 15(1): 665.

[7]
MORIN L. Progress in biological control of weeds with plant pathogens[J]. Annual Review of Phytopathology, 2020, 58: 201-223.

[8]
KUMAR N, DEVI A S. Biological control of weeds: A review[J]. International Journal of Chemical Studies, 2020, 8(6): 1316-1319.

[9]
陈学深, 钟广泽, 黄凯文, 等. 作业模式可切换的弹齿式稻田除草机器人设计与试验[J]. 农业工程学报, 2026, 42(2): 72-80.

CHEN X S, ZHONG G Z, HUANG K W, et al. Design and testing of a switchable-mode elastic-toothed rice paddy weeding robot[J]. Transactions of the Chinese Society of Agricultural Engineering, 2026, 42(2): 72-80.

[10]
ZAWADA M, LEGUTKO S, GOŚCIAŃSKA-ŁOWIŃSKA J, et al. Mechanical weed control systems: Methods and effectiveness[J]. Sustainability, 2023, 15(21): 15206.

[11]
YASEEN M U, LONG J M. Laser weeding technology in cropping systems: A comprehensive review[J]. Agronomy, 2024, 14(10): 2253.

[12]
ANDREASEN C, VLASSI E, SALEHAN N. Laser weeding of common weed species[J]. Frontiers in Plant Science, 2024, 15: 1375164.

[13]
YU Z Y, HE X K, QI P, et al. A static laser weeding device and system based on fiber laser: Development, experimentation, and evaluation[J]. Agronomy, 2024, 14(7): 1426.

[14]
DU X W, LI X, DUAN F TCStatic laser weeding system based on improved YOLOv 8 and image fusion[J]. Journal of Agricultural Engineering, 2024, 55(4).

[15]
王汉羊, 娄淞, 邸佳豪, 等. 基于嵌入式YOLO的玉米苗与杂草检测轻量化模型BACD-YOLO研究[J]. 农业机械学报, 2026, 57(13): 149-159.

WANG H Y, LOU S, DI J H, et al. Research on lightweight BACD-YOLO model for corn seedling and weed detection based on embedded YOLO[J]. Transactions of the Chinese Society for Agricultural Machinery, 2026, 57(13): 149-159.

[16]
WANG L, CUI L H. Automatic recognition and detection system based on machine vision[J]. Journal of Control Science and Engineering, 2022, 2022: 7318374.

[17]
郭静然, 马彦华, 刘雯, 等. 基于YOLOv8n的玉米幼苗田间苗草识别与定位[J]. 中国农业大学学报, 2026, 31(8): 158-171.

GUO J R, MA Y H, LIU W, et al. Weed identification and localization in corn seedling fields based on YOLOv8n[J]. Journal of China Agricultural University, 2026, 31(8): 158-171.

[18]
ZHANG J H, GONG J L, ZHANG Y F, et al. Weed identification in maize fields based on improved swin-unet[J]. Agronomy, 2023, 13(7): 1846.

[19]
KHAN S, TUFAIL M, KHAN M T, et al. Deep learning-based identification system of weeds and crops in strawberry and pea fields for a precision agriculture sprayer[J]. Precision Agriculture, 2021, 22(6): 1711-1727.

[20]
LIU S Q, JIN Y S, RUAN Z W, et al. Real-time detection of seedling maize weeds in sustainable agriculture[J]. Sustainability, 2022, 14(22): 15088.

[21]
PENG M K, ZHANG W P, LI F Z, et al. Weed detection with improved YOLOv 7[J]. EAI Endorsed Transactions on Internet of Things, 2023, 9(3): e1.

[22]
CHEN C, LI B, LIU J X, et al. Monocular positioning of sweet peppers: An instance segmentation approach for harvest robots[J]. Biosystems Engineering, 2020, 196: 15-28.

[23]
钟辉宇, 陈耀阳, 李杰, 等. 田间激光除草机器人对靶控制系统设计与试验[J]. 农业机械学报, 2026, 57(4): 10-18.

ZHONG H Y, CHEN Y Y, LI J, et al. Design and experiment of target control system for field laser weeding robot[J]. Transactions of the Chinese Society for Agricultural Machinery, 2026, 57(4): 10-18.

[24]
ZHANG H J, TANG C H, SUN X M, et al. A refined apple binocular positioning method with segmentation-based deep learning for robotic picking[J]. Agronomy, 2023, 13(6): 1469.

[25]
LEI X M, WU M L, LI Y J, et al. Detection and positioning of Camellia oleifera fruit based on LBP image texture matching and binocular stereo vision[J]. Agronomy, 2023, 13(8): 2153.

[26]
MIRBOD O, CHOI D, HEINEMANN P H, et al. On-tree apple fruit size estimation using stereo vision with deep learning-based occlusion handling[J]. Biosystems Engineering, 2023, 226: 27-42.

[27]
LIU W, LI F P, JING C, et al. Recognition and location of typical automotive parts based on the RGB-D camera[J]. Complex & Intelligent Systems, 2021, 7(4): 1759-1765.

[28]
赵建国, 安美林, 赵学观, 等. 基于WEED-YOLOv10的玉米杂草检测方法与对靶喷药系统设计[J]. 农业工程学报, 2026, 42(1): 48-57.

ZHAO J G, AN M L, ZHAO X G, et al. Design of target spraying control system based on detecting maize and weed using WEED-YOLOv10[J]. Transactions of the Chinese Society of Agricultural Engineering, 2026, 42(1): 48-57.

[29]
DENG L, MIAO Z H, ZHAO X G, et al. HAD-YOLO: An accurate and effective weed detection model based on improved YOLOV5 network[J]. Agronomy, 2025, 15(1): 57.

[30]
唐修文, 颜士昌, 张智豪, 等. 基于轻量化YOLOv5的双目测距方法[J]. 计算机工程与设计, 2026, 47(4): 1157-1164.

TANG X W, YAN S C, ZHANG Z H, et al. Binocular ranging method based on lightweight YOLOv5[J]. Computer Engineering and Design, 2026, 47(4): 1157-1164.

文章导航

/

〈 〉