欢迎您访问《智慧农业(中英文)》官方网站! English

双臂葡萄采摘机器人手眼布局与底盘步进优化

  • 张成浩 1 ,
  • 杨圣慧 1 ,
  • 夏川迪 1 ,
  • 张康杨 1 ,
  • 郑永军 1, 3 ,
  • 徐丽明 1 ,
  • 李洁云 2 ,
  • 薛少华 2 ,
  • 刘星星 , 1
展开
  • 1. 中国农业大学工学院,北京 100083,中国
  • 2. 山西知耘智农科技有限公司,山西 运城 044000,中国
  • 3. 山东丘陵山区智能农业装备重点实验室,山东 济南 250103,中国
刘星星,博士,副教授,研究方向为智能农业装备。E-mail:

张成浩,硕士研究生,研究方向为农业采摘机器人。E-mail:

收稿日期: 2026-06-05

  网络出版日期: 2026-08-28

基金资助

中国农业农村部现代农业产业技术体系(CARS-29)

山东省重点研发计划项目(2025CXPT155)

Hand-Eye Configuration and Chassis Stepping Optimization for a Dual-Arm Grape-Picking Robot

  • ZHANG Chenghao 1 ,
  • YANG Shenghui 1 ,
  • XIA Chuandi 1 ,
  • ZHANG Kangyang 1 ,
  • ZHENG Yongjun 1, 3 ,
  • XU Liming 1 ,
  • LI Jieyun 2 ,
  • XUE Shaohua 2 ,
  • LIU Xingxing , 1
Expand
  • 1. College of Engineering, China Agricultural University, Beijing 100083, China
  • 2. Shanxi Zhiyun Smart Agriculture Technology Co. , Ltd. , Yuncheng 044000, China
  • 3. Shandong Key Laboratory of Intelligent Agricultural Equipment for Hilly and Mountainous Areas, Jinan 250103, China
LIU Xingxing, E-mail:

ZHANG Chenghao, E-mail:

Received date: 2026-06-05

  Online published: 2026-08-28

Supported by

the China Agriculture Research System of the Ministry of Agriculture and Rural Affairs, China(CARS-29)

the Key Research and Development Program of Shandong Province, China(2025CXPT155)

Copyright

copyright©2026 by the authors

摘要

【目的/意义】 双臂葡萄采摘机器人在空间受限的葡萄园采摘过程中,存在的双臂工作空间重叠率大、工作空间利用率低、固定步长移动策略易造成漏采等问题,导致机器人整体效率低下。针对上述问题,开展了双臂采摘机器人的手眼布局优化与自适应底盘移动策略研究,以提高双臂工作空间利用率,进而提升机器人连续作业能力和整体采摘效率。 【方法】 设计了一种集成仓储缓存系统的双臂葡萄采摘机器人。针对系统作业需求,建立了由机械臂可达域、相机可见域与果簇分布带交集构成的有效工作空间模型;构建了机械臂本体遮挡模型,通过双参数均匀网格搜索获取最优手眼布局参数。提出了一种基于果梗切割点分布的自适应底盘移动策略,以切割点是否落入作业空白区域为依据,实现了前进式与弥补式步长的自适应动态切换。视觉系统采用YOLOv8目标检测与果簇几何特征分析相结合的方法,实现了果簇识别与果梗切割点定位。在规范化果园条件下,针对不同果簇分布行段开展了5组田间采摘试验,并对自适应移动策略与固定步长移动策略进行了对比测试。 【结果和讨论】 测试结果表明,手眼布局优化后的双臂工作空间利用率为89.7%,重叠率为3.5%,有效提高了作业空间覆盖能力,降低了双臂协同干涉风险。系统识别准确率为100%,视觉系统采摘点平均定位精准率为96%。采用自适应底盘移动策略时,平均采摘成功率为94%,较固定步长移动策略提高11%,漏采率降低约12%。 【结论】 所设计的双臂葡萄采摘机器人能够实现稳定连续的采摘作业,手眼布局优化方法可有效提升机械臂工作空间利用率,自适应底盘移动策略能够降低漏采,提高采摘成功率和作业稳定性,为双臂葡萄采摘机器人的高效作业方案提供一定的参考。

本文引用格式

张成浩 , 杨圣慧 , 夏川迪 , 张康杨 , 郑永军 , 徐丽明 , 李洁云 , 薛少华 , 刘星星 . 双臂葡萄采摘机器人手眼布局与底盘步进优化[J]. 智慧农业, 2026 : 1 -11 . DOI: 10.12133/j.smartag.SA202606010

Abstract

[Objective] During field harvesting operations, dual-arm robots often face challenges such as insufficient workspace coverage of the two arms, high overlap in collaborative working areas, and fixed-step movement patterns that struggle to adapt to spatial variations in cluster distribution. These issues lead to excessive workspace overlap between the two manipulators, low workspace utilization, and missed harvests due to rigid step sizes, thereby limiting the robot's continuous operation capability and overall harvesting efficiency. To address these problems, the optimization of hand-eye configuration and an adaptive chassis movement strategy for dual-arm harvesting robots are investigated in this study, aiming to improve workspace utilization and enhance both continuous operation performance and overall harvesting efficiency. [Methods] A dual-arm grape harvesting robot equipped with an onboard storage-buffering system was designed. The robot consisted of a mobile chassis, a dual-arm harvesting system, a vision perception system, a storage-buffering system, and a control system. Based on operational requirements of the dual-arm collaborative harvesting system, an effective workspace model was established by intersecting the reachable domains of the robotic arms, the depth camera's field of view, and the grape cluster distribution zones. A hand-eye layout optimization model was developed considering occlusion relationships, using camera row spacing and distance from the camera to the trellis wall as optimization variables. Optimal layout parameters were determined through a two-parameter uniform grid search. Sensitivity analysis was conducted on workspace utilization and workspace overlap under different layout configurations, revealing how layout parameters affected workspace coverage and dual-arm harvesting performance, thereby enabling quantitative optimization rather than empirical parameter selection. To address difficulties in detecting small peduncles and acquiring accurate depth information under long-range "eye-to-hand" visual configurations, the vision system combined YOLOv8 object detection with geometric modeling of clusters to detect grape clusters and estimate peduncle cutting points. Target tracking was further employed to associate clusters with their respective cutting points, providing reliable target coordinates for robotic harvesting. Additionally, an adaptive chassis movement strategy based on the spatial distribution of peduncle cutting points was proposed to reduce missed harvests caused by fixed-step motion. This strategy dynamically switched between forward and compensatory steps according to whether cutting points fell within uncovered regions of the manipulator workspace, ensuring continuous coverage of the harvesting area and reducing missed clusters due to uneven distribution. Field trials were conducted across five scenarios with different cluster distributions in a standardized horizontal trellis vineyard, comparing the adaptive movement strategy against the fixed-step approach. [Results and Discussions] The optimized hand-eye layout achieved a workspace utilization rate of 89.7%, while the workspace overlap between the two manipulators was reduced to 3.5%, thereby improving coverage of the grape-cluster harvesting region. Sensitivity analysis further revealed that both camera row spacing and distance from the camera to the trellis wall significantly influenced workspace utilization and arm overlap; the optimal parameter settings effectively balanced workspace coverage and dual-arm collaboration performance. Vision experiments achieved 100% cluster detection accuracy and 96% cutting-point localization accuracy, meeting the positioning requirements of the robot. Field harvesting tests demonstrated that the robot achieved an average harvesting success rate of 94%, representing an 11% improvement over the fixed-step strategy and a reduction of approximately 12% in the missed-harvest rate. [Conclusions] The proposed robot enables stable and continuous field harvesting operations. The proposed hand-eye layout optimization method effectively enhances workspace utilization. The proposed adaptive chassis motion strategy reduces the missed-harvest rate and improves the harvesting success rate and operational stability. The research results provide a theoretical basis and engineering reference for optimizing the hand-eye system layout, designing chassis motion strategies, and achieving continuous and efficient grape harvesting in horizontal trellis systems.

0 引 言

葡萄是全球种植面积最广和产量最高的水果之一。2021年,中国鲜食葡萄产量达到1 126万吨[1, 2]。葡萄采摘环节长期依赖人工,其劳动强度大、季节性强[3]。随着人口老龄化加剧和用工成本上升,研发高效智能化葡萄采摘装备的需求日益迫切[4, 5]。
近年来,面向单臂采摘场景的果蔬采摘机器人在苹果[6]、番茄[7]、草莓[8, 9]、猕猴桃[10]等作物中已初步验证了可行性。但单执行器方案在采摘效率与连续作业能力上存在明显局限,因此,其通常仅作为核心方法的低成本验证载体[11]。为突破上述瓶颈,多臂采摘机器人方案相继被提出。基于“一眼双臂”架构的葡萄采摘机器人采用视觉伺服框架,双臂并行效率较单臂采摘提升75%,时间利用率从57%提升至89%[12]。面向温室盆栽草莓场景,基于双目视觉并融合AdaBoost分类器与颜色分析的双臂协作系统取得了96%的采摘成功率[13]。基于异步顺序作业模式的四臂苹果采摘机器人系统,其任务规划算法较启发式方法平均作业循环时间缩短33.3%[14]。双六自由度机械臂配合自主设计夹爪,实现了单果平均采摘耗时4~5 s、成功率94.2%的猕猴桃采摘性能[15]。上述研究表明,多臂协同能够显著提升采摘效率,但双臂系统性能不仅受机械结构设计和任务规划影响,还与视觉系统布局所决定的有效工作空间覆盖能力以及底盘移动策略所决定的作业区域连续覆盖能力密切相关。
手眼系统布局是影响采摘机器人感知范围、机械臂工作空间利用率及协同作业能力的关键因素。根据相机安装方式不同,采摘机器人通常采用“手在眼内(Eye-in-Hand)”和“手在眼外(Eye-to-Hand)”两种视觉配置方法[16]。HAN等[17]基于可达性地图与逆可达性地图优化采摘机器人基座位置,以扩展机械臂对视野外果实的覆盖能力,可达性地图召回率达到87.9%,精确率达到100%;YIN等[18]针对双臂芒果采摘机器人建立 Eye-in-Hand 工作空间模型,优化采摘策略以提升工作空间利用率,平均无碰撞采摘率达到91.68%。此外,部分研究通过调整相机安装位置、机械臂安装间距以及工作姿态参数改善视觉覆盖范围和作业性能[19]。然而,现有研究多侧重于视觉伺服控制及任务规划,对机械臂可达域、相机可见域与果簇分布区域之间匹配关系的研究相对不足,缺乏定量分析,易导致有效工作空间利用率偏低、双臂作业区域重叠以及机械臂本体遮挡等问题,从而影响系统整体作业效率。
除手眼布局外,底盘移动策略也是影响采摘机器人行间作业效率与覆盖完整性的重要因素。现有采摘机器人多采用固定步长移动方式,通过预设距离完成行间作业[20]。该方式控制简单、易于实现,但难以适应果簇空间分布差异。当步长设置不合理时,部分果簇可能超出机械臂有效工作范围而产生漏采[21];而在果簇分布稀疏区域,则可能造成工作区域重复覆盖和冗余移动[22]。部分研究通过导航路径优化、任务规划及作业顺序优化提升系统整体效率[23]。然而,上述研究主要关注机器人全局导航与机械臂任务分配问题,对底盘移动步长与机械臂工作空间覆盖范围之间的耦合关系研究较少,尚未形成依据果簇空间分布特征动态调整移动步长的有效方法,难以兼顾采摘区域连续覆盖与作业效率提升。与此同时,移动式采摘机器人在收集框满载后需要往返卸料,其往返时间约占总作业时长的25%~40%,严重影响连续作业能力[24]。针对采后收集环节,HAYASHI等[25]基于固定场地与精确部署条件下,通过多功能输送耦合装置实现草莓采摘、包装与存储环节的协同。但该方案难以适应果园非结构化环境下的移动采摘需求。因此,减少卸料过程对采摘作业的中断频率,提高机器人的连续作业能力,是实现采摘效率提升的重要途径。
综上所述,现有研究仍存在以下不足:1)双臂采摘机器人研究多聚焦于机械臂任务规划与分配问题,对机械臂与视觉系统布局参数的定量优化研究相对较少,易造成工作空间利用率降低以及双臂作业区域重叠;2)现有移动采摘机器人多采用固定步长移动方式,缺乏依据采摘目标空间分布动态调整步长的机制,易产生漏采或重复覆盖现象;3)移动式采摘机器人满载后需频繁往返卸料,限制了系统连续作业能力和整体采摘效率。针对上述问题,本文设计了一种集成仓储缓存系统的双臂葡萄采摘机器人。主要工作包括:1)建立机械臂可达域、相机可见域与果簇分布带交集构成的有效工作空间模型,并结合臂体遮挡分析实现双臂手眼布局优化,提高工作空间利用率并降低双臂作业区域重叠;2)提出一种基于果梗切割点空间分布的自适应底盘移动策略,实现机器人移动步长动态调整与采摘区域连续覆盖;3)搭建田间试验平台,对机器人系统性能及所提方法的有效性与可行性进行验证。

1 机器人作业工况与系统原理

1.1 机器人作业工况

阳光玫瑰成熟期果梗木质化程度稳定,脆性高,剪切阻力低,易于进行机械化采摘。水平篱架式葡萄果园如图1所示,藤蔓沿顶部架面水平延伸,果簇自然垂落于其两侧。种植环境行距2.8 m,株距1.4 m。果簇分布连续均匀,高度1.1~1.6 m,形成垂直地面的待采篱壁。
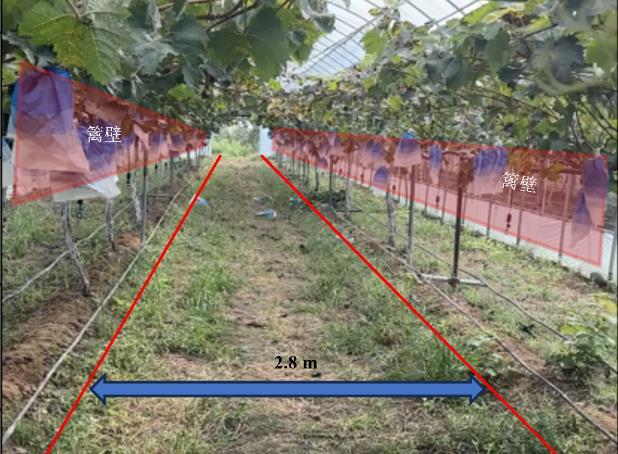
图1 采摘机器人作业工况与篱壁示意图

Fig. 1 Operation conditions of the picking robot and fence diagram

机器人作业过程中需要在单次停靠条件下尽可能覆盖更多的果簇目标,以减少底盘移动次数,提高作业效率。同时,双臂需在有限空间内协同完成采摘作业,要求视觉系统能够覆盖其主要工作区域,并保证机械臂有效工作空间与果簇分布带具有较高重合度。因此,手眼系统布局设计需兼顾工作空间利用率、双臂协同作业以及避免机械臂遮挡等。此外,受篱壁果簇空间分布差异影响,固定步长移动方式易造成作业区域重复覆盖或漏采,因此底盘移动策略需具备根据目标分布情况动态调整步进距离的能力,以提高机器人对不同作业工况的适应性。

1.2 机器人系统原理
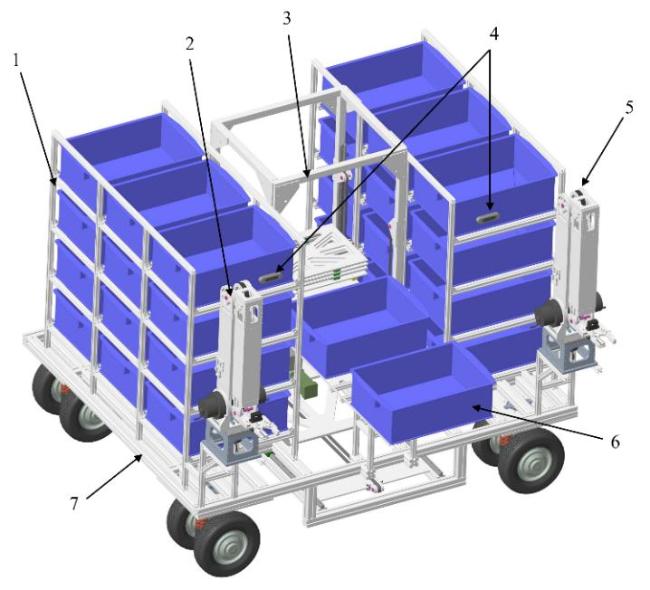
本研究设计的双臂葡萄采摘机器人系统结构如图2所示,该系统主要由四自由度机械臂、RGB-D相机、仓储缓存系统和全向移动底盘等模块组成。深度相机固定于机器人主体,与四自由度机械臂形成两组独立的手眼系统,沿机器人纵向中轴线对称分布,形成左、右两个独立的采摘单元,分别负责对应篱壁区域的果簇识别与采摘任务。车载仓储缓存系统借鉴立体车库“立体空间复用、自动存取”的核心设计理念[26,27],由转台、转运系统、货架组成,转运系统采用横移升降机构配合三向多级伸缩板,实现果框在货架三维空间内的取放操作。全向移动底盘采用双差速舵轮对角布置,配合双万向轮,满足机器人在葡萄园狭窄行间的全向移动与灵活转向需求。
图2 葡萄采摘机器人结构

注:1. 货架;2. 左机械臂;3. 转运系统;4. RGB-D相机;5. 右机械臂;6. 转台;7. 全向移动底盘。

Fig. 2 Structure of the grape picking robot system

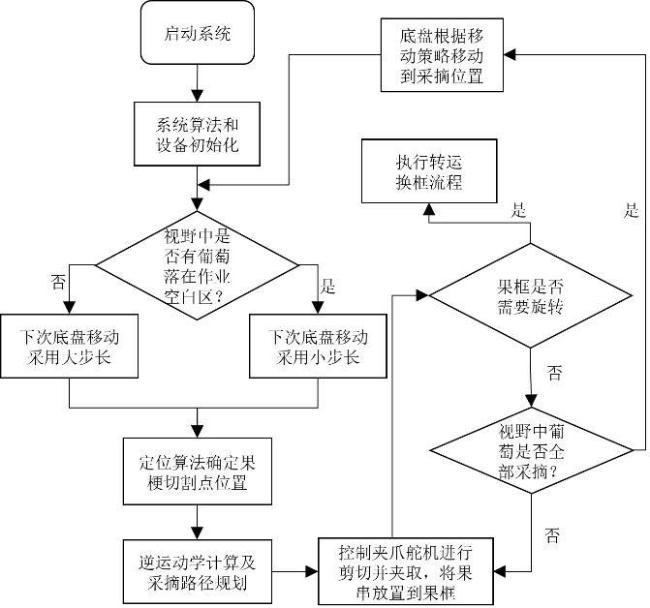
机器人工作流程如图3所示,仓储结构满载或完成既定采摘任务即返航卸货。
图3 葡萄采摘机器人工作流程图

Fig. 3 Workflow diagram of the grape picking robot

2 机器人关键部件设计与原理

2.1 采摘执行与仓储缓存系统构件与原理

2.1.1 采摘执行单元

采摘执行单元主要由四自由度机械臂、采收一体式夹爪构成。视觉系统提供果梗剪切点坐标,机械臂依据手眼标定关系转换后的坐标驱动夹爪完成剪切任务,随后移动至预设果簇放置点位,控制夹爪松开,果簇平稳落入转台上的工作位果框中,即完成单簇采摘任务。
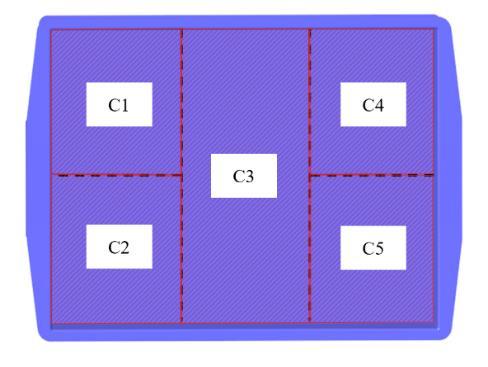
与其他水果相比,葡萄属于非呼吸跃变型果实,采摘后生理代谢活动相对较低,但果簇易发生失水减重、褐变等品质劣变现象[28,29]。为降低挤压碰撞造成的损伤、保障果簇商品价值,单框按图4所示,仅存放5串葡萄。系统基于机械臂计数服务,当工作位果框满框后,触发转台旋转180°命令,将工作果框与预备果框位置互换,满框会由转运系统存放于货架中,再由转运系统将空框取出并放置到转台预备框位置,实现果框更替。
图4 果框葡萄摆放位置

Fig. 4 Placement of grape clusters in the bin

2.1.2 仓储缓存系统

仓储缓存系统结构如图5所示,横移升降机构安装于机器人底盘导轨,其同步带轮由伺服电机经联轴器驱动,带动横移机构沿货架列间水平移动;升降机构采用“伺服电机-蜗轮蜗杆减速器-同步带”传动链,动力经同步轮组传递至同步带及固定模块,驱动三向多级伸缩板于货架行间作垂直运动;伸缩板能够沿纵向伸缩,以实现从铝型材货架中取放框的功能。电机对侧配置张紧轮模块,通过螺栓调节张紧高度以补偿同步带伸长,从而保证传动精度。
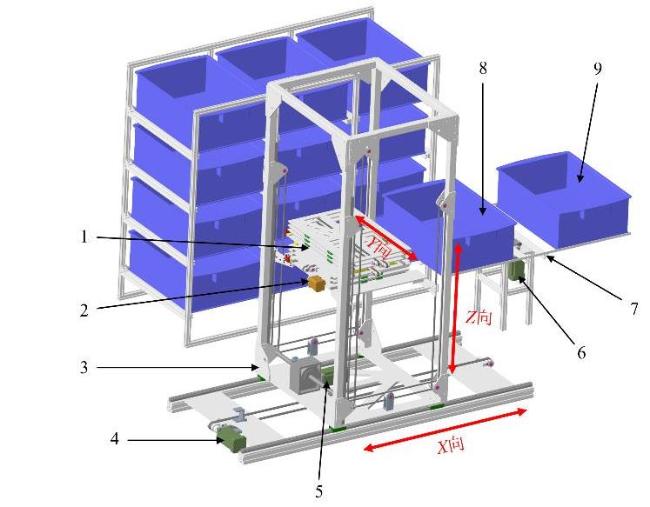
图5 葡萄采摘机器人仓储缓存系统

注: 1. X向伺服电机;2. Y向伺服电机;3. 转运系统;4. 横移机构电机;5. 升降机构电机;6. 转台电机;7. 旋转平台;8. 预备果框;9. 工作果框。

Fig. 5 Bin transfer-buffering system of the grape picking robot

2.2 果实识别与切割点定位方法

果簇离散分布于行间两侧采摘篱壁上,果梗切割点作为机械臂执行采摘操作的目标位置,其空间坐标的精准获取是机器人感知与决策系统实现精准采摘的基础。然而,受果梗尺寸小、叶片和枝条遮挡等因素影响,视觉系统在远距离观测条件下难以稳定获取高质量果梗深度信息,导致果梗切割点定位精度下降。现有研究多采用实例分割或端到端分割网络,结合“手在眼内(Eye-in-Hand)”视觉配置,通过机械臂携带深度相机逐个完成对果簇的“逼近-定位-剪切”作业流程。虽然该方法能够获得较高的局部感知精度,但其串行作业模式导致机械臂频繁运动与视觉重定位,系统整体时间利用率低,难以满足大规模果园高效采摘需求。此外,在远距离观测条件下,端到端分割模型对果梗等细小目标的识别精度显著下降,深度相机获取的深度信息质量也随测量距离的增加而降低,导致难以建立果簇与对应果梗切割点之间的有效关联关系,成为精准定位与高效采摘的关键技术瓶颈[30]。
为解决上述问题,提高多果簇同步感知能力,本研究机器人视觉系统采用“手在眼外(Eye-to-Hand)”配置,将深度相机安装于远离采摘篱壁的位置,使其能够在单帧视野内覆盖多个果簇目标,实现果簇多目标并行检测与定位。然而,在机器人视场中,果梗尺寸小且受到叶片、枝条等遮挡,导致其深度信息易缺失或测量误差较大,直接利用果梗深度信息计算切割点三维坐标的可靠性较低。
针对这一问题,本研究提出一种基于YOLOv8目标检测与果梗几何特征分析的果梗切割点定位方法。该方法首先利用YOLOv8模型完成果簇目标检测,获取果簇二维位置信息;随后基于果簇深度信息计算果簇形心三维坐标;进一步根据葡萄果簇的生长形态特征及果梗与果簇之间相对稳定的空间关系,构建果梗切割点几何外推模型,在不依赖果梗深度信息的条件下估算其三维坐标。为建立果簇与切割点之间的关联关系,采用目标跟踪算法对检测到的果簇进行身份标识,并在目标邻域范围内完成切割点关联。该方法既避免了远距离条件下果梗深度测量误差对定位精度的影响,又能够实现多果簇切割点的同步获取,为机械臂路径规划与精准采摘提供可靠的目标位置信息。其实现流程如图6所示。
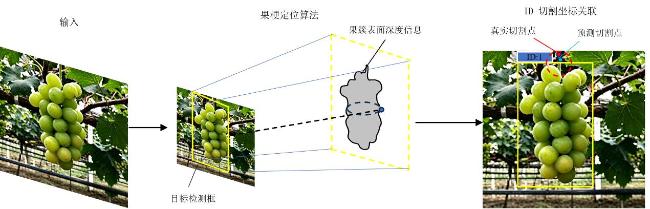
图6 果簇切割点定位方法

Fig. 6 Method for locating the cutting points of the fruit cluster

2.3 双目双臂布局优化

2.3.1 双臂可达空间点云获取

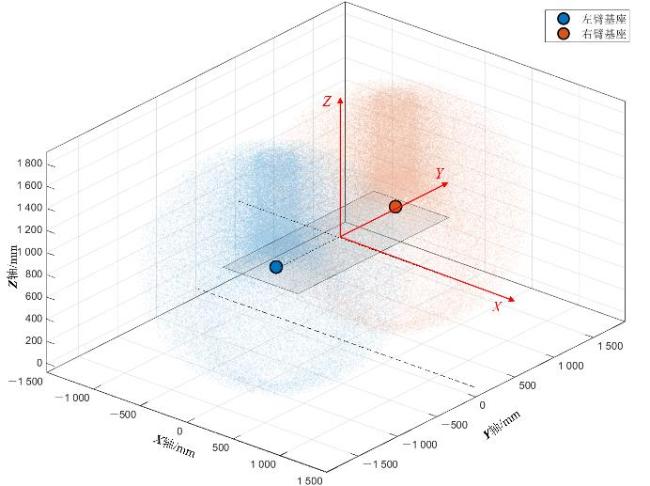
如图7所示,建立世界坐标系 X , Y , Z ; O:原点取双臂基座连线中点地面投影,X轴指向篱壁,Y轴沿行向,Z轴竖直向上。篱壁面X轴坐标固定为 x w a l l, y , z分别对应其Y,Z轴坐标,则由公式(1)知,篱壁果簇高度带 G分布范围为:
G = x w a l l , y , z | z ∈ 1150,1550 m m
图7 采摘机器人双臂可达空间点云

Fig. 7 Point cloud of reachable space with two arms of the picking robot

单臂有效工作空间 w e f f定义为机械臂可达域 w a r m、相机无遮挡可见域 v v i s与果穗高度带 G三者的交集,如公式(2)所示。
w e f f = w a r m ⋂ v v i s ⋂ G
双臂合并有效工作面积 A e f f为左臂有效工作空间 w e f f L与右臂有效空间 w e f f R的并集 A w e f f R ⋃ w e f f L,如公式(3)所示。
A e f f = A w e f f R ⋃ w e f f L
基于MATLAB采用蒙特卡洛法[31]在关节空间内均匀随机采样100 000个点,获得机械臂可达工作空间 w a r m点云,用于工作空间形态可视化。
篱壁面在 Y - Z平面离散为 N y × N z个栅格,对各栅格中心点 P i j,采用三自由度位置逆运动学解析判定臂可达性(夹爪回转关节仅影响末端朝向,不参与位置可达判定),若存在满足关节限位的关节角组合解,则栅格计入可达区域。

2.3.2 建立遮挡模型

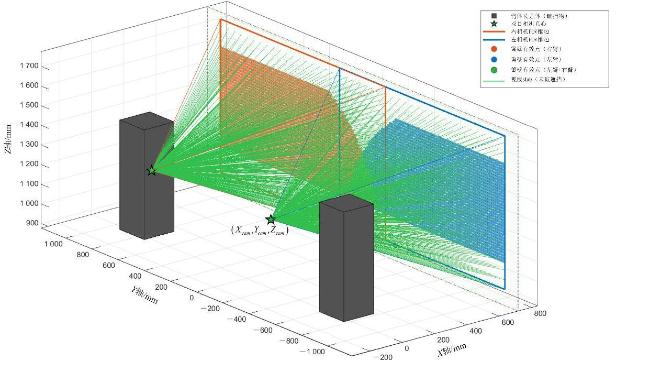
深度相机检测阶段机械臂处于收敛姿态,故将其简化为轴对齐长方体(AABB),以研究其对于相机视野的遮挡效应。长方体截面宽度185 mm,高度 z a r m ∈ 912,1470 mm。
如图8所示,对相机光心 O至篱壁点 P的射线 R ( t ) = O + t ( P - O ) ,   t ∈ 0,1, t为归一化参数, t = 0时在相机光心, t = 1时在篱壁点。
图8 采摘机器人射线与臂体遮挡效应示意图

Fig. 8 Ray and arm body blocking effect of the picking robot

公式(4)采用slab method[32]判定该射线与长方体的相交性:
t n e a r = m a x i B m i n i - O ( i ) D ( i ) ,   t f a r = m i n i B m a x i - O ( i ) D ( i )
式中: i为空间坐标轴索引, i ∈ 1,2 , 3分别对应 X , Y , Z轴; O ( i )为相机光心在基坐标系下的位置; D ( i )为射线方向向量, D = P - O,其中 P为篱壁面目标点; B m i n i为臂体长方体在第 i轴上的最小坐标值; B m a x i为臂体长方体在第 i轴上的最大坐标值; t n e a r为射线于各轴入口参数最大值; t f a r为射线各轴出口参数最小值。
若 t n e a r ≤ t f a r且与 0,1有交集,则判定相机视线被臂体遮挡,对应篱壁栅格不可见。

2.3.3 布局优化与结果

相机光心X轴坐标 x c a m = - 220 mm、安装高度 z c a m = 1350 mm为固定参数,以相机 Y向半间距 y c a m及其光心至篱壁距离 D为决策变量。以 A e f f最大化为目标,通过MATLAB在 y c a m ∈ 330,669 mm、 D ∈ 400,1000 mm范围内进行双参数均匀网格搜索,并由公式(5)计算机械臂工作空间利用率 η、双臂工作空间重叠率 ρ作为辅助评价指标。
η = A e f f A a r m R + A a r m L - A a r m R ⋂ L × 100 % ρ = A w e f f R ⋂ w e f f L A e f f × 100 %
摄像头布局参数对双臂工作空间利用率 η与双臂重叠率 ρ的敏感度分析如图9所示,由图可知,摄像头Y向间距和摄像头至采摘篱壁的距离的变化会显著影响双臂有效工作空间的覆盖范围及作业区域重叠程度。当布局参数偏离最优点时,机械臂有效工作空间利用率明显降低,同时双臂工作空间重叠率增大,导致部分果梗切割点坐标无法被覆盖或双臂协同作业干涉风险增加。因此,手眼布局参数不仅决定了机器人单次停靠条件下的果梗切割点覆盖能力,还直接影响双臂协同采摘效率,为后续自适应底盘移动策略的设计提供了有效工作空间基础。
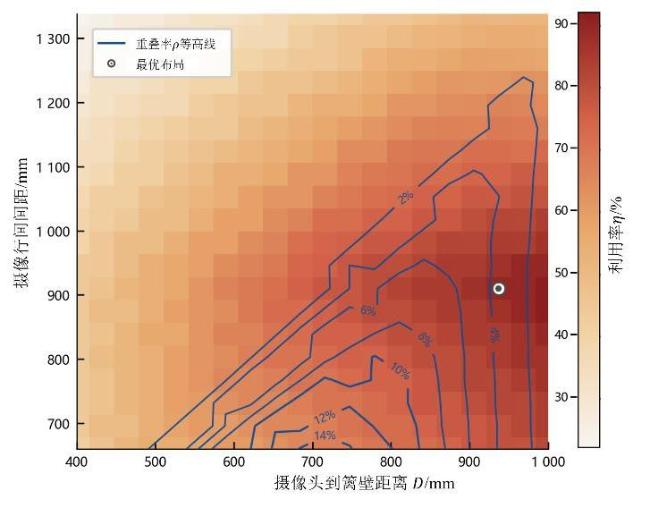
图9 采摘机器人摄像头布局参数与双臂工作空间利用率 η与重叠率 ρ的敏感度分析

Fig. 9 Sensitivity analysis of camera layout parameters on the dual-arm workspace utilization η and overlap ratio ρ of the picking robot

优化结果如表1所示,其中第 k次停靠产生的作业空白区为 w b l a n k k(以首次停靠位置为例,为了便于计算,将不规则作业空白区域视作矩形)。
表1 采摘机器人手眼布局优化参数

Table 1 Optimization parameters of hand-eye configuration for the picking robot

参数 数值/mm
Y c a m 455
D 937
X w a l l 717
Z c a m 135 0
X c a m -220
y w e f f L - 1080,0
y w e f f R 0,1080
z w e f f L 1100,1595
y w b l a n k k - 255,255
z w b l a n k k [ 1355,1595 ]
由表1与公式(5)知 η=89.7%, ρ=3.5%。

2.4 自适应底盘移动策略

2.4.1 等距步进局限性

由上述双目双臂布局优化结果可知,单站停靠时双臂在篱壁面上的有效工作空间并非规则图形,且两臂有效工作空间 w e f f并不连续覆盖,其间存在局部空白区域。
果簇在篱壁上呈离散分布,若果簇切割点落入空白区域,则当前停靠站位无法识别并采摘该果簇,形成漏采现象,从而影响作业质量。若仅依靠固定步长沿行向前行,难以兼顾“空白区域弥补”与“相邻停靠站位工作空间重叠过大导致效率损失”。因此需要提出一种自适应底盘移动策略,在无果梗切割点落入作业空白区域时采用前进式大步长提高行进效率,在检测到空白区域果簇切割点时触发弥补式短步长弥补空白区,同时控制相邻站位间的有效重叠。

2.4.2 自适应底盘移动策略

设当前停靠位为 k,当前视野内检测到的果簇切割点集合为 P k = P 1 , P 2 , . . . , P n,落入当前停靠位的双臂有效工作空间 k e f f R ⋃ w k e f f L空白区域的果簇集合定义如公式(6)所示。
P b l a n k = P i ∈ P k | P i ∉ k w e f f R ⋃ w k w e f f L
根据 P b l a n k是否为空,机器人前进步长 S k分为前进式移动步长 S f o r w a r d和弥补性移动步长 S c o m p两类,如公式(7)所示:
S k = S f o r w a r d ,   当 P b l a n k = ∅ S k = S c o m p ,   当 P b l a n k ≠ ∅
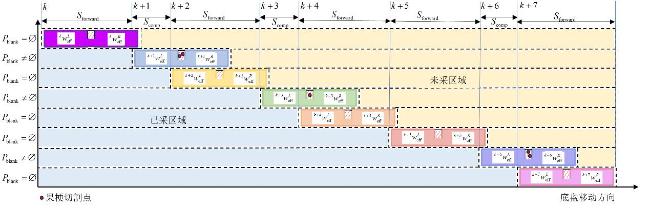
如图10所示, 当 P b l a n k = ∅时,即当前停靠站位视野中所有果簇切割点均落于双臂有效工作空间内,机器人下次移动采用前进式步长 S f o r w a r d,从而提高行进效率。当 P b l a n k ≠ ∅时,即当前停靠位视野中有果簇切割点落于作业空白区域,机器人触发弥补性移动步长 S c o m p,使该部分果簇在下一停靠位进入双臂有效采摘范围,即满足 P i ∈ k w e f f R ⋃ w k w e f f L ,   P i ∈ P b l a n k。
图10 采摘机器人自适应底盘移动策略示意图

Fig. 10 Schematic of adaptive base movement strategy for the picking robot

2.4.3  S f o r w a r d与 S c o m p大小确定

基于双臂有效工作空间点云分布范围与无缝覆盖篱壁这一条件确定 S f o r w a r d和 S c o m p的大小。
针对导航定位误差、传感器误差或地形变化导致农业机器人行进过程中产生的作业空白区,在其相邻作业位置之间通常需要设置一定重叠部分[33]。在本研究中的步长实际值为理论值的90%,则由式(8)可计算得出两种步长。
S f o r w a r d = y k w e f f R ⋃ w k w e f f L l × 90 % S c o m p = 1 2 y w e f f L ⋃ w e f f R l - y w b l a n k k l × 90 %
式中: y k w e f f R ⋃ w k w e f f L l为第 k次停靠双臂有效工作空间Y向长度; y w b l a n k k l为第 k次停靠双臂作业空白区Y向长度。
由表1和公式(8)可得:
S f o r w a r d = 1944   m m S c o m p = 743   m m

3 结果与分析

3.1 田间试验

为验证葡萄采摘机器人在目标作业环境下的综合性能,于2025年9月至11月开展田间采摘试验,作业流程如图11所示:1)底盘依据上文所提底盘移动策略沿行向进行移动;2)左右机械臂运动至收敛姿态,RGB-D相机获取果簇信息,依据各组手眼标定关系,将相机坐标系下的果梗切割点变换至执行器坐标系,并按空间位置分配采摘任务;3)基于机械臂计数服务,每采摘5串时触发转台旋转180°,完成工作果框与预备框换位。4)转台旋转后触发转运系统,将满框依次码放至货架。5)转运系统从货架取出空框并放置于转台预备框位,形成作业循环。
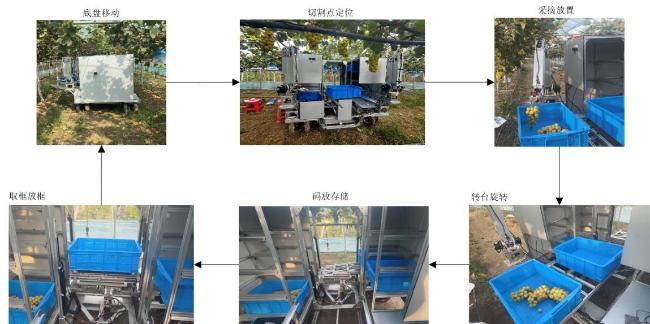
图11 采摘机器人作业流程图

Fig. 11 Picking robot operation flow chart

试验在行间两侧篱壁开展,南北跨度约130 m,共进行5组采摘试验,每组10框,共计50簇葡萄。分组如表2所示,E1、E2、E3为底盘移动策略组,F1,F2为前进式步长 S f o r w a r d组。其中,E1、E2、F1位于果簇密集区,采摘耗时占比高,E3、F2为果簇稀疏区,底盘移动耗时占比相对较高。
表2 采摘机器人5组试验指标

Table 2 5 groups of experiment indicators for picking robot

指标 5组采摘实验
E1 E2 E3 F1 F2
采摘数量 50 50 50 50 50
采摘成功数量 48 46 47 41 42
采摘失败数量 2 4 3 9 8
准确识别率/% 100 100 100 100 100
精准定位率/% 98 94 96 94 98
采摘成功率/% 96 92 94 82 84
果簇漏采率/% 0 2 0 14 12
总体耗时/min 7.25 7.08 8.17 5.75 6.3
单簇平均耗时/s 8.7 8.5 9.8 6.9 7.6

3.2 结果分析

5次采摘试验主要指标见表2。由表2可知,果簇密集程度对采摘效率影响显著;该因素由田间果簇分布决定,属于难以在作业中主动调控的环境变量。5组实验中,系统识别准确率达到100%,平均精准定位率为96%,表明所提出的视觉识别与定位方法具有较高的稳定性。采用自适应移动策略(E1~E3)时,系统采摘成功率均高于固定步长策略(F1~F2),且漏采率降低约12%。根据全部田间试验统计结果,自适应移动策略平均采摘成功率为94%,较固定步长移动策略提升11%,说明所提出的自适应底盘移动策略能够有效减少漏采,提高采摘作业质量。
步进策略对比表明,前进式步长方案的单簇平均耗时低于底盘移动策略,主要因其机械臂有效工作空间重叠率低,能以更少的停靠次数覆盖对应篱壁段,作业效率高。但其缺点显著,果簇漏采率明显偏高,整体作业质量较差;底盘移动策略以可接受的耗时增加换取漏采率下降,篱壁覆盖完整性更好。
采摘失败主要归因于两类情况:一是个别果簇的果梗木质化严重,导致夹爪难以剪断;二是果梗形态异常,导致切割点定位偏差过大。

4 结 论

本研究提出一种具有车载仓储系统的双臂葡萄采摘机器人,针对空间受限的葡萄园采摘过程中存在的双臂协同工作空间利用率低和固定步长底盘移动策略导致连续作业能力不足及漏采造成的作业质量低等问题,主要围绕手眼布局参数优化与建立自适应底盘移动策略模型两个关键环节展开研究。此外,通过田间试验验证了机器人系统的可行性及所提策略的有效性。主要研究结论如下:
1)针对双臂协同工作空间利用率低造成机器人采摘效率低下的问题,建立了机械臂可达域、深度相机可见域、篱壁果簇分布带三者交集构成的有效工作空间模型,并结合遮挡模型,通过双参数均匀网格搜索确定了最优手眼布局参数。优化结果表明,双臂协同工作空间利用率达到89.7%,双臂工作空间重叠率为3.5%,有效提升了机械臂工作效率。
2)针对机器人底盘移动策略对果簇分布状态缺乏适应性,影响作业效率的同时引发漏采等作业质量差的问题,提出了一种自适应底盘移动策略,实现了机器人基于果簇切割点分布状态自适应选择前进式步长与补偿式步长,进而在具有一定作业区间覆盖能力的同时保持较高作业质量。田间分组试验表明,采用自适应移动策略组平均采摘成功率较固定步长移动策略组提升11%,漏采率降低约12%。
3)机器人系统整体性能方面,基于本文所提果梗切割点定位方法,视觉系统实现了100%的目标检测准确率,五组试验平均精准定位率为96%,自适应移动策略组平均采摘成功率为94%,试验结果验证了整体系统方案的可行性。
综上所述,本研究通过协同设计手眼布局参数优化与自适应底盘移动策略,实现了机器人系统采摘效率与质量、连续作业能力的综合提升,为空间受限果园环境下的双臂采摘机器人提供了一种有效的系统优化方案。
本研究不存在研究者以及与公开研究成果有关的利益冲突。

[1]
KARASTERGIOU A, GANCEL A L, JOURDES M, et al. Valorization of grape pomace: a review of phenolic composition, bioactivity, and therapeutic potential[J]. Antioxidants, 2024, 13(9): 1131.

[2]
FAO. Crops and livestock products[EB/OL]. 2023. [2026-08-24]

[3]
ZHOU X Z, ZOU X J, TANG W, et al. Unstructured road extraction and roadside fruit recognition in grape orchards based on a synchronous detection algorithm[J]. Frontiers in Plant Science, 2023, 14: 1103276.

[4]
SUN F C, LV Q R, BIAN Y C, et al. Grape target detection method in orchard environment based on improved YOLOv7[J]. Agronomy, 2025, 15(1): 42.

[5]
WANG Z H, XUN Y, WANG Y K, et al. Review of smart robots for fruit and vegetable picking in agriculture[J]. International Journal of Agricultural and Biological Engineering, 2022, 15(1): 33-54.

[6]
LI T, FENG Q C, QIU Q, et al. Occluded apple fruit detection and localization with a frustum-based point-cloud-processing approach for robotic harvesting[J]. Remote Sensing, 2022, 14(3): 482.

[7]
LEICHMAN A K. World's first tomato-picking robot set to be rolled out[EB/OL]. 2022. [2026-08-24]

[8]
TUFAIL M, IQBAL J, AHMAD R. Development of a general-purpose AI-powered robotic platform for strawberry harvesting[J]. Agriculture, 2026, 16(7): 769.

[9]
XIONG Y, GE Y Y, GRIMSTAD L, et al. An autonomous strawberry-harvesting robot: design, development, integration, and field evaluation[J]. Journal of Field Robotics, 2020, 37(2): 202-224.

[10]
SAUNDERS S. The robots that can pick kiwi-fruit[EB/OL]. 2022. [2026-08-24]

[11]
GURSOY E. Robots à deux bras pour la récolte de précision des fruits en environnement agricole[D]. Montpellier: Université de Montpellier, 2024.

[12]
JIANG Y X, LIU J Z, WANG J, et al. Development of a dual-arm rapid grape-harvesting robot for horizontal trellis cultivation[J]. Frontiers in Plant Science, 2022, 13: 881904.

[13]
LING X, ZHAO Y S, GONG L, et al. Dual-arm cooperation and implementing for robotic harvesting tomato using binocular vision[J]. Robotics and Autonomous Systems, 2019, 114(C): 134-143.

[14]
LI T, XIE F, ZHAO Z Q, et al. A multi-arm robot system for efficient apple harvesting: perception, task plan and control[J]. Computers and Electronics in Agriculture, 2023, 211: 107979.

[15]
MU L T, CUI G P, LIU Y D, et al. Design and simulation of an integrated end-effector for picking kiwifruit by robot[J]. Information Processing in Agriculture, 2020, 7(1): 58-71.

[16]
JI W T, HUANG X H, WANG S B, et al. A comprehensive review of the research of the "eye–brain–hand" harvesting system in smart agriculture[J]. Agronomy, 2023, 13(9): 2237.

[17]
HAN J W, CHO J H, KIM Y T. Design of fruit harvesting robot system based on a reachability and inverse reachability map[J]. AgriEngineering, 2025, 7(12): 417.

[18]
YIN C H, HUANG J Y, XIA Y Y, et al. Design, development, integration and field evaluation of a dual robotic arm mango harvesting robot[J]. Journal of Field Robotics, 2025, 42(7): 3705-3725.

[19]
谯懿宸, 冯青春, 吴建伟, 等. 苹果采摘机械臂模块化构型优化设计[J]. 农业工程学报, 2026, 42(2): 40-51.

QIAO Y C, FENG Q C, WU J W, et al. Optimization design of the modular configuration for apple picking manipulator[J]. Transactions of the Chinese Society of Agricultural Engineering, 2026, 42(2): 40-51.

[20]
李涛, 邱权, 赵春江, 等. 矮化密植果园多臂采摘机器人任务规划[J]. 农业工程学报, 2021, 37(2): 1-10.

LI T, QIU Q, ZHAO C J, et al. Task planning of multi-arm harvesting robots for high-density dwarf orchards[J]. Transactions of the Chinese Society of Agricultural Engineering, 2021, 37(2): 1-10.

[21]
王宁, 韩雨晓, 王雅萱, 等. 农业机器人全覆盖作业规划研究进展[J]. 农业机械学报, 2022, 53(S1): 1-19.

WANG N, HAN Y X, WANG Y X, et al. Research progress of agricultural robot full coverage operation planning[J]. Transactions of the Chinese Society for Agricultural Machinery, 2022, 53(S1): 1-19.

[22]
LI T, XIE F, QIU Q, et al. Multi-arm robot task planning for fruit harvesting using multi-agent reinforcement learning[C]// 2023 IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS). Piscataway, New Jersey, USA: IEEE, 2023: 4176-4183.

[23]
贾江鸣, 王翔, 周宇杰, 等. 双臂采茶机器人的协同采摘规划[J]. 茶叶科学, 2025, 45(4): 671-686.

JIA J M, WANG X, ZHOU Y J, et al. Collaborative picking planning for a dual-arm tea-picking robot[J]. Journal of Tea Science, 2025, 45(4): 671-686.

[24]
YE Y, BAYAR G, VIDAL R, et al. Bin-Dog: A robotic platform for bin management in orchards[J]. Journal of Field Robotics, 2017, 34(6): 1230-1249.

[25]
HAYASHI S, YAMAMOTO S, TSUBOTA S, et al. Automation technologies for strawberry harvesting and packing operations in Japan[J]. Journal of Berry Research, 2014, 4(1): 19-27.

[26]
丁述勇, 张征, 丁文洁, 等. 多巷道式立体车库优化设计与车辆存取策略研究[J]. 工程设计学报, 2021, 28(4): 443-449.

DING S Y, ZHANG Z, DING W J, et al. Optimization design of multi-lane stereo garage and research on vehicle access strategy[J]. Chinese Journal of Engineering Design, 2021, 28(4): 443-449.

[27]
LI Z K, MIAO L. Automated stereo-garage with multiple cache parking spaces—Structure, system and scheduling performance[J]. Automation in Construction, 2020, 119: 103377.

[28]
ZHU M T, LIU Z F, ZENG Y X, et al. Nordihydroguaiaretic acid reduces postharvest berry abscission in grapes[J]. Postharvest Biology and Technology, 2022, 183: 111748.

[29]
LI Z B, CHEN S Q, QI M, et al. Inhibition of postharvest Rachis browning of table grapes by sulfur dioxide: evidence from phenolic metabolism and sulfur assimilation[J]. Postharvest Biology and Technology, 2023, 204: 112413.

[30]
PARR B, LEGG M, ALAM F. Analysis of depth cameras for proximal sensing of grapes[J]. Sensors, 2022, 22(11): 4179.

[31]
CHEN L Y, NACERI A, SWIKIR A, et al. Autonomous and teleoperation control of a drawing robot avatar[C]// 2024 IEEE International Conference on Robotics and Automation (ICRA). Piscataway, New Jersey, USA: IEEE, 2024: 15714-15720.

[32]
LOU K R, WANG Z B, ZHANG B, et al. Analysis and experimentation on the motion characteristics of a dragon fruit picking robot manipulator[J]. Agriculture, 2024, 14(11): 2095.

[33]
LI Y L, FENG Q C, JI C, et al. GNSS and LiDAR integrated navigation method in orchards with intermittent GNSS dropout[J]. Applied Sciences, 2024, 14(8): 3231.

文章导航

/

〈 〉