欢迎您访问《智慧农业(中英文)》官方网站! English
专题--农业机器人前沿技术创新与产业应用

猕猴桃花心视觉定位与簇内扫掠作业方法与试验

  • 杨喆 1 ,
  • 王子蒙 , 1, 2 ,
  • 刘涵 1 ,
  • 周冠 3 ,
  • 刘星星 1, 2
展开
  • 1. 中国农业大学工学院,北京 100083,中国
  • 2. 山东省丘陵山区智能农业装备重点实验室,山东 济南 250103,中国
  • 3. 金色大田科技有限公司,北京 100083,中国
王子蒙,博士,工程师,研究方向为智能农机装备。E-mail:

杨 喆,硕士研究生,研究方向为农业机器人技术与装备。E-mail:

收稿日期: 2026-08-03

  网络出版日期: 2026-10-09

基金资助

国家重点研发计划项目(2025YFD1700505)

山东省重点研发计划项目(2025CXPT155-3)

Visual Localization of Kiwifruit Flower Centers and Intra-Cluster Sweeping Operations: Methods and Experiments

  • YANG Zhe 1 ,
  • WANG Zimeng , 1, 2 ,
  • LIU Han 1 ,
  • ZHOU Guan 3 ,
  • LIU Xingxing 1, 2
Expand
  • 1. College of Engineering, China Agricultural University, Beijing 100083, China
  • 2. Key Laboratory of Intelligent Agricultural Equipment in Hilly and Mountainous Areas of Shandong Province, Jinan 250103, China
  • 3. Jinse Datian Technology Co. , Ltd. , Beijing 100083, China
WANG Zimeng, E-mail:

YANG Zhe, E-mail:

Received date: 2026-08-03

  Online published: 2026-10-09

Supported by

National Key Research and Development Program of China(2025YFD1700505)

Key Research and Development Program of Shandong Province(2025CXPT155-3)

Copyright

copyright©2026 by the authors

摘要

【目的/意义】 针对猕猴桃花期集中、人工授粉效率较低及作业一致性不足问题,提出花心视觉定位与簇内扫掠作业方法。 【方法】 构建包含1 001张图像、11 794个花朵目标的猕猴桃花朵检测与花心关键点数据集。以YOLO26n-Pose为基线,改造花心偏移预测头,引入中心辅助监督、各向异性高斯概率定位及归一化沃瑟斯坦距离边界框损失,去除目标关键点相似度训练损失。结合RGB-D深度筛选与坐标变换生成三维靶点,经目标调度、聚类排序和向心Catmull-Rom样条规划,驱动机械臂连续扫掠作业。 【结果和讨论】 边界框平均精度均值mAP50和mAP50∶95分别为84.82%和54.00%,关键点mAP50和mAP50∶95分别为88.13%和87.78%,漏检率Miss@0.5为22.94%,较基线降低6.71个百分点,匹配目标的花心定位平均像素误差为2.56 px。仿真花簇授粉作业对比试验中,每种作业模式包含135个目标。与逐朵作业相比,簇内扫掠模式的机械臂末端总路径长度由36.68 m缩短至19.74 m;单朵作业平均耗时由9.68 s降低至5.52 s。果园试验中,4个作业位置共包含92个目标,运动执行成功率、目标作业完成率和单朵平均耗时分别为95.80%、84.78%和6.82 s。 【结论】 所提方法在测试果园场景下实现连续作业闭环,仿真花簇对比验证了扫掠策略缩短路径和减少耗时的效果,可为智能授粉装备提供技术基础。

本文引用格式

杨喆 , 王子蒙 , 刘涵 , 周冠 , 刘星星 . 猕猴桃花心视觉定位与簇内扫掠作业方法与试验[J]. 智慧农业, 2026 , 8(5) : 110 -121 . DOI: 10.12133/j.smartag.SA202608007

Abstract

[Objective] To address the challenges posed by the concentrated flowering period of kiwifruit, the relatively low efficiency and inconsistent quality of manual supplementary pollination, and the frequent approach and retraction motions within dense flower distributions in trellis canopies during flower-by-flower robotic operations, a method integrating visual localization of kiwifruit flower centers, three-dimensional (3D) target generation, and intra-cluster sweeping was proposed for continuous pollination operations. The visual perception performance of the proposed method and feasibility of robotic operation were evaluated. [Methods] An RGB-D camera was used to synchronously acquire color images and aligned depth images of the trellis canopy, and a kiwifruit flower detection and flower-center keypoint dataset containing 1 001 images and 11 794 flower targets was constructed. The flower center was defined as the geometric center of the central stigma cluster of a female flower in its two-dimensional image projection. Three visibility levels were defined according to whether the flower-center was clearly visible, occluded but still locatable, and unable to be reliably annotated. With YOLO26n-Pose as the baseline, the original pose-estimation keypoint detection head was replaced by a flower-center offset prediction head that estimates the flower-center position relative to the center of the detected flower bounding box. Center auxiliary supervision, anisotropic Gaussian probabilistic flower-center localization, and a normalized Wasserstein distance (NWD) bounding-box loss were introduced, while the object keypoint similarity (OKS)-based keypoint training loss was excluded from the final model. After the model output flower bounding boxes, flower-center coordinates, and confidence scores, invalid depth values were removed within a local depth window around each flower-center, and the median of the valid depth values was used as the target depth. A depth reliability score was further calculated based on the valid-depth ratio, local depth standard deviation, and center-depth consistency. Flower-center pixels satisfying the quality criteria were back-projected using the camera intrinsic parameters and transformed using the hand-eye calibration extrinsic parameters to generate 3D operation targets in the robot base coordinate system. The system combined cross-frame target identification, target-quality filtering, and state management to prevent completed targets from being repeatedly issued. Spatially adjacent targets were then clustered and ordered using a nearest-neighbor strategy, and centripetal Catmull-Rom splines were employed to generate continuous intra-cluster sweeping paths. The proposed method was evaluated through visual-model ablation and comparison experiments, comparative indoor experiments using artificial flower clusters, and system experiments conducted at four orchard operating positions. [Results and Discussions] The final model achieved bounding-box mean average precision (mAP) values of 84.82% for mAP50 and 54.00% for mAP50:95, respectively, and keypoint mAP50 and mAP50:95 values of 88.13% and 87.78%, respectively. The miss rate (Miss@0.5) was 22.94%, and the mean pixel error of flower-center localization for successfully matched targets was 2.56 px. Compared with the YOLO26n-Pose baseline, Miss@0.5 was reduced by 6.71 percentage points, while the mean flower-center localization error remained at 2.56 px. In the comparative indoor experiments using artificial flower clusters, each operation mode included a total of 135 targets. Compared with flower-by-flower operation, the intra-cluster sweeping mode reduced the total robotic end-effector path length from 36.68 m to 19.74 m, and decreased the average operation time per flower from 9.68 s to 5.52 s. In the orchard experiments, 92 targets were distributed across four operating positions. The motion execution success rate, target operation completion rate, and average operation time per flower were 95.80%, 84.78%, and 6.82 s, respectively. Conclusions In the typical orchard scenarios evaluated in this study, the proposed method achieved a continuous closed-loop operation workflow encompassing flower detection, flower-center localization, 3D operation target generation, target scheduling, and robotic manipulator execution. Under the tested indoor conditions with fixed artificial flower clusters, the intra-cluster sweeping strategy reduced the end-effector path length and average operation time per flower while maintaining or slightly improving the target operation completion rate. These results provide a technical basis for visual perception and operation planning in intelligent kiwifruit pollination equipment.

0 引 言

猕猴桃为雌雄异株果树,授粉质量直接影响坐果率、果实大小、果形一致性及产量[1]。猕猴桃花期集中、适宜授粉时间短,自然授粉易受天气和传粉昆虫活动的影响[2, 3],实际生产中通常采用人工辅助授粉以提高坐果率[4]。然而,人工授粉效率较低,授粉均匀性和作业质量易受操作人员经验影响,难以适应猕猴桃规模化、标准化生产的需求[5-7]。
猕猴桃授粉装备已由单一喷施装置向自主移动、视觉感知与精准执行协同的方向发展。BRAMBLEBEE采用地面移动平台实现自主精准授粉[8];机器视觉、花朵靶向机构与气助喷施的集成可实现单花识别和对靶授粉[9, 10];优势花朵选择与精准对靶策略进一步增强了选择性作业能力[11]。在末端执行器方面,风场补偿精量喷雾[12]、并联机械臂选择性对靶作业[13]以及风送式精量授粉器[14]等方案,推动授粉作业由广域喷施向单花精准执行发展。
视觉感知研究主要围绕花朵检测、花心定位与三维靶点生成展开。YOLOv4与RGB-D点云数据融合可实现授粉花朵三维定位[15],改进YOLOv8n可提升密集和遮挡条件下猕猴桃花朵的检测能力[16]。现有研究表明,视觉感知与执行控制的协同已成为重要发展方向[17];但在自然光照变化和花朵遮挡条件下,小目标检出率与花心定位精度仍不稳定,多目标连续调度及单花作业效率仍有待进一步提升。
为此,本研究提出一种面向连续授粉作业的猕猴桃花心视觉定位与三维靶点生成方法。建立基于改进YOLO26n-Pose[18]的花朵检测与花心定位模型,基于花心关键点融合RGB-D深度信息生成三维授粉靶点,并通过目标编号、质量评价和状态管理实现目标筛选与连续调度。在此基础上,生成簇内连续扫掠路径,驱动机械臂完成连续授粉。最后,通过模型性能试验和果园作业试验验证所提方法的检测定位性能与连续作业可行性。

1 试验装置组成与工作原理

1.1 试验装置组成

为实现猕猴桃花朵的视觉识别与精确授粉作业,设计了一套基于视觉感知与智能控制的猕猴桃授粉作业试验装置,如图1所示。
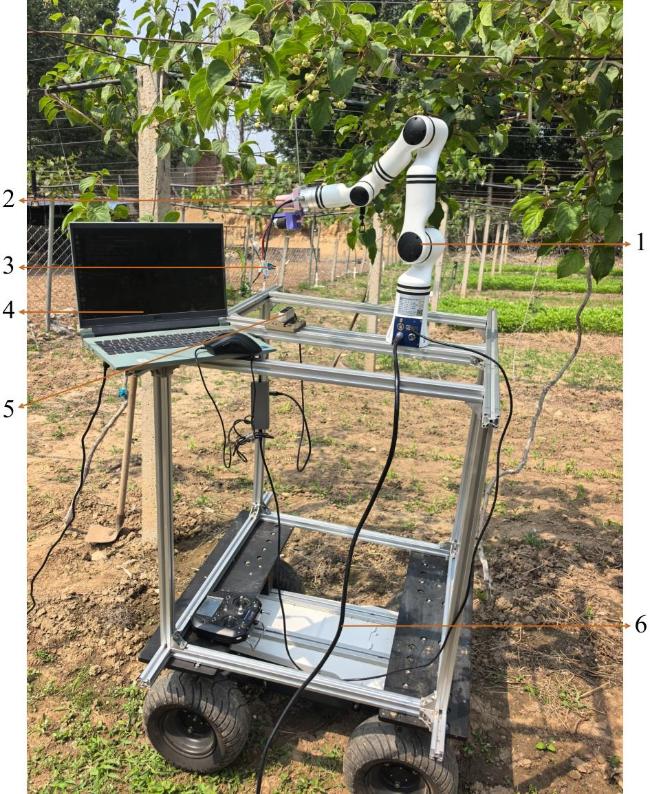
图1 猕猴桃授粉作业试验装置实物图

注:1.6-DoF机械臂;2.末端执行器;3.MOSFET驱动板开关模块;4.控制计算机(上位机);5.RGB-D相机;6.移动底盘。

Fig. 1 Physical photograph of the kiwifruit pollination experimental device

作业装置主要由移动底盘、六自由度(Six Degrees of Freedom, 6-DoF)机械臂、末端执行器、金属氧化物半导体场效应晶体管(Metal-Oxide-Semiconductor Field-Effect Transistor, MOSFET)驱动板开关模块、RGB-D相机和控制计算机组成。移动底盘用于承载整机并实现棚架果园行间移动,为连续授粉作业提供稳定平台;6-DoF机械臂安装于移动底盘上方,根据目标花朵三维坐标完成末端执行器的位姿调整并到达目标位置;RGB-D相机布置于作业装置前方,用于采集猕猴桃花图像和深度信息,实现花朵检测、花心定位及三维坐标获取;控制计算机作为系统运算与决策单元,完成图像处理、目标筛选、坐标转换、运动规划和作业流程控制,并通过机械臂控制接口发送运动及授粉控制指令;MOSFET驱动板开关模块与机械臂控制器的数字输出端口相连,用于接收机械臂控制器输出的开关信号并驱动末端授粉执行器;末端执行器安装于机械臂末端,其内部储存商品化猕猴桃授粉用花粉,并在机械臂到达目标花朵附近后,通过气流携带花粉喷出,实现定点喷粉授粉。

1.2 工作原理

猕猴桃授粉作业的硬件系统结构与工作流程如图2所示。系统进入作业区域后,RGB-D相机持续采集RGB图像和对齐深度图,视觉感知系统对RGB图像进行推理,输出每朵花的二维边界框、花心坐标、检测置信度、花心可信度、花心定位不确定性和跨帧目标编号等信息。
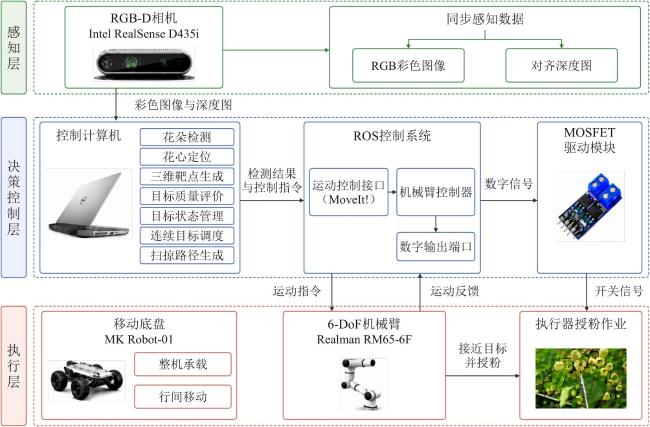
图2 硬件系统结构与工作流程

Fig. 2 Hardware system architecture and workflow

花心关键点确定后,坐标转换模块在对齐深度图中读取花心邻域深度值,剔除无效深度值和超出工作距离范围的像素,并以有效深度中值作为目标深度。同时,根据局部有效深度比例、深度标准差和中心深度一致性计算深度可靠性分数。当局部存在有效深度且深度可靠性分数大于阈值0.35时,系统根据相机内参将花心像素反投影,并通过坐标变换将其转换至机械臂基坐标系。对于高度异常、位于安全工作空间外或运动学不可达的目标,系统在调度或执行前予以剔除。为实现连续授粉,系统进一步对多帧检测结果进行目标管理。视觉节点通过跟踪器为花朵分配唯一目标编号,坐标转换节点发布带编号的三维目标列表,目标调度节点维护候选、稳定、执行中、短时遮挡、已完成和丢失等目标状态。目标仅在连续观测稳定、深度可靠且未完成授粉时进入待作业队列。
作业过程中,授粉任务节点接收单个三维目标点位姿后,依次执行预接近、接近授粉、授粉保持和回退复位等动作。针对棚架冠层中多朵花密集成簇分布的情况,系统进一步设计簇内扫掠授粉模式。在该模式下,目标调度节点首先对稳定且可作业目标进行空间聚类,当同一局部区域内目标间距离小于设定阈值且目标数量达到最小簇规模时,将其判定为扫掠作业簇;随后根据机械臂当前位置采用最近邻策略对簇内目标排序,生成由多个三维授粉点组成的平滑扫掠路径,并发布给授粉任务节点。与逐朵下发目标相比,扫掠模式在接近花簇前只进行一次预接近规划,随后沿多个相邻花心点平滑构成的连续路径执行授粉,可减少多次接近和回退造成的时间消耗。作业完成后,任务节点发布已完成目标编号,并将该目标从待作业队列中移除,随后下发下一目标状态。由此形成“感知更新—目标筛选—授粉执行—完成反馈”的闭环作业流程。

2 感知系统设计

2.1 数据集与可见性分层标注

为满足授粉作业系统对花朵位置和授粉靶点的双重需求,本研究构建了猕猴桃花朵检测与花心关键点数据集。图像数据采集自猕猴桃盛花期,采集设备包括Intel RealSense D435i RGB-D相机和HUAWEI Pura 70 Pro智能手机。前者用于获取接近实际作业视角的花朵图像,后者用于补充不同拍摄距离、分辨率和光照条件下的样本,以提高数据集多样性。采集场景覆盖自然光照、枝叶遮挡、花朵重叠、背景复杂等典型环境。
采集完成后,对原始图像进行筛选,去除模糊、过曝、欠曝及目标不完整的图像,保留有效样本用于构建数据集。最终获得原始数据集图像1 001张,标注猕猴桃花朵目标11 794朵,每个目标均标注花朵边界框和花心关键点,按照比例7∶2∶1随机划分为训练集、验证集和测试集。
本研究所指猕猴桃花心是面向机器人授粉作业定义的视觉靶点,具体指雌花中央柱头簇在二维图像中的投影区域的几何中心。果园图像中的花心常被叶片、花瓣或相邻花朵遮挡,本研究对花心可见性进行分层标注。其中,visible=2表示花心清晰可见,visible=1表示花心受到遮挡,但仍可根据花朵结构确定其位置,visible=0表示花心无法可靠标注。猕猴桃花心定义及可见性分层标注示例如图3所示。
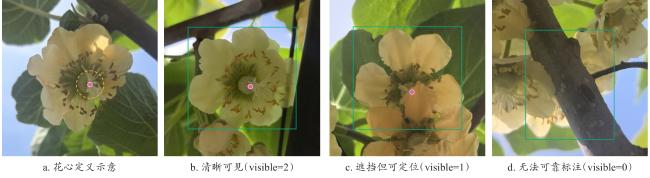
图3 猕猴桃花心定义及可见性分层标注示意图

Fig. 3 Definition and visibility-based hierarchical annotation of the kiwifruit flower center

对全部图像和猕猴桃花朵目标进行统计,其中,713张图像包含部分遮挡花心,192张图像包含无法可靠标注花心,visible=2、visible=1和visible=0的目标分别为9 782、1 721和291个,以边界框面积占整图面积的比例表征目标尺度,小尺度(<0.5%)、中尺度(0.5%~5%)和大尺度(≥5%)目标分别占44.59%、50.36%和5.05%。训练过程根据可见性采用不同损失权重进行差异化监督,visible=0的样本仅参与边界框监督,不参与花心坐标回归损失。

2.2 花心偏移预测头

YOLO26n-Pose原始关键点检测头预测关键点相对于特征图参考位置的坐标量,并进一步解码得到图像坐标,适用于通用姿态估计任务。对于猕猴桃授粉场景,每朵花仅对应一个授粉靶点,模型更需要准确描述花心相对于所属花朵本体的位置关系。原有关键点表示方法主要依赖特征图参考位置完成空间定位,花朵实例定位与花心相对位置关系未在关键点表示中显式建模。为增强花心位置与所属花朵实例之间的空间约束,本研究采用相对于预测花朵边界框中心的偏移表示,使花心解码位置与花朵边界框的中心位置及尺度显式关联。
在保持YOLO26n-Pose主干网络与融合路径聚合网络(Path Aggregation Network, PAN)及特征金字塔网络(Feature Pyramid Network, FPN)的颈部网络结构不变的基础上,本研究构建花心偏移预测头Offset替换YOLO26n-Pose关键点检测头。花心偏移预测头将预测目标改造为相对边界框中心的归一化偏移(Δx,Δy)以及花心可见性分支原始输出qvis。设第i个花朵的边界框中心为(ub,vb )、宽高为(wb,hb ),为使花心坐标与花朵框尺度对应,首先通过双曲正切函数将偏移量映射为框内归一化花心坐标,如公式(1)所示。
x ^ f = 0.5 + 0.5 t a n h ( Δ x ) y ^ f = 0.5 + 0.5 t a n h ( Δ y )
式中: x ^ f、 y ^ f为解码后的框内归一化花心坐标。
则花心坐标解码方式如公式(2)所示。
u ^ f = u b + ( x ^ f - 0.5 ) w b v ^ f = v b + ( y ^ f - 0.5 ) h b q f = σ ( q v i s )
式中:ûf,v̂f 为解码后的花心像素坐标;qf 为花心可信度。

2.3 中心辅助监督与概率花心定位

仅采用偏移量回归时,模型仍可能出现解码后的花心坐标抖动或偏移预测不稳定的问题。为增强对花心几何位置的约束,本研究在边界框归一化坐标空间中引入中心辅助监督,如公式(3)所示。
L a u x = s m o o t h L 1 ( p ^ x , p ^ y ) , ( p x , p y )
式中,L aux为中心辅助几何损失;smoothL1为平滑L1损失函数;px、py 为真值花心的归一化空间坐标;p̂x、p̂y 为预测花心的归一化空间坐标。
该损失直接约束解码后的花心相对位置,而非约束原始偏移输出,因此能够在保持偏移预测头表达能力的同时,为花心坐标提供明确的几何监督。
在此基础上,本研究进一步引入概率花心定位头。概率花心定位头预测边界框归一化空间中各向异性高斯标准差的对数(logσx,logσy ),用于描述花心在x、y两个方向上的定位不确定性,模型整体结构如图4所示。改造后的预测头不再保留原YOLO26n-Pose训练阶段的残差对数似然估计(Residual Log-Likelihood Estimation, RLE)结构。
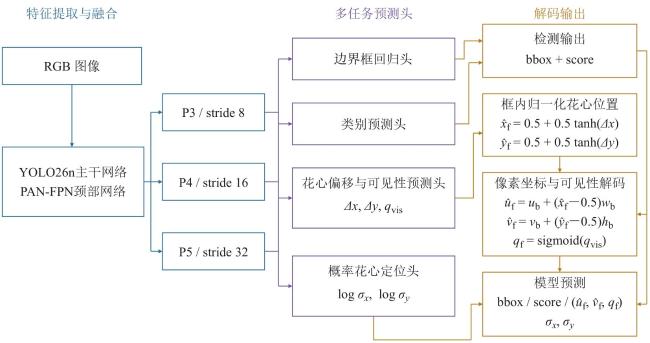
图4 猕猴桃花朵检测与花心定位模型总体结构

Fig. 4 Overall architecture of the kiwifruit flower detection and flower-center localization model

模型同时采用各向异性高斯负对数似然作为关键点位置损失 L n l l,如公式(4)所示。
L n l l = ∑ a ∈ { x , y } ( p a - p ^ a ) 2 2 σ a 2 + 1 2 l o g σ a 2
该损失使模型能够根据样本难度自适应调整花心坐标误差的惩罚权重。当样本纹理清晰、花心位置明确时,较小的标准差会增强坐标误差约束;当花心遮挡、模糊或标注存在不确定性时,模型可通过较大的标准差降低异常误差对训练的干扰。
通用姿态估计中的目标关键点相似度(Object Keypoint Similarity, OKS)损失主要面向多关键点目标,通常依据目标尺度对关键点误差进行归一化。本研究任务仅包含单个花心关键点,且下游作业更关注花心像素误差和漏检率。对于猕猴桃花朵这类小目标,基于目标尺度归一化的OKS损失可能削弱对小幅花心偏差的直接约束。但上述影响并非由目标尺度单独决定,还取决于归一化误差大小及损失参数。本研究通过消融试验比较不同花心定位损失组合,并依据试验结果确定最终监督方式。因此,最终模型不再采用OKS损失作为花心坐标训练损失项。

2.4 NWD–CIoU混合边界框损失

在猕猴桃授粉作业场景中,花朵尺度通常较小,边界框的轻微中心偏移或尺度变化都会对交并比(Intersection over Union, IoU)类损失产生较大影响[19],为提高小目标边界框回归的稳定性,本研究在完全交并比(Complete Intersection over Union, CIoU)损失[20]基础上引入归一化沃瑟斯坦距离(Normalized Wasserstein Distance, NWD)作为补充项约束[21],NWD将边界框表示为二维高斯分布,通过归一化沃瑟斯坦距离度量预测框与真值框的相似性,对小目标中心微小偏移具有更平滑的响应[22]。设预测框和真值框分别为Bp 和Bg,对应的高斯分布为Np 和Ng,则NWD可表示为公式(5)。
N W D ( B p , B g ) = e x p - W 2 2 ( N p , N g ) C
式中:W 2代表二阶沃瑟斯坦距离;C为归一化常数。
因此,NWD损失 L N W D定义为公式(6)。
L N W D = 1 - N W D ( B p , B g )
本研究将NWD损失与CIoU损失 L C I o U加权融合,得到边界框回归损失 L b o x,如公式(7)所示。
L b o x = α b o x L N W D + ( 1 - α b o x ) L C I o U
式中: α b o x为边界框回归损失的融合权重系数,本文取0.5。

2.5 跨帧多目标跟踪

棚架冠层中的花朵密集分布,且常出现叶片遮挡、花朵重叠和视角变化,若每帧独立下发检测结果,作业系统可能对同一目标重复授粉,或者在目标短时遮挡后丢失其历史状态。因此,本研究在视觉感知模型后引入跨帧多目标跟踪模块,为每朵花分配稳定编号。
本研究参考多物体跟踪算法DiffMOT[23]的在线轨迹管理与数据关联流程实现花朵多目标跟踪。在线跟踪采用零运动增量预测,以已有轨迹框作为当前帧关联的位置参考。跟踪模块维护活动、短时丢失和移除轨迹,并综合边界框IoU与目标区域外观特征,将当前帧检测结果与已有轨迹进行关联,并根据匹配结果更新轨迹位置与状态。
为将跟踪结果与当前帧包含花心信息的检测记录对齐,进一步对跟踪器输出的轨迹框与当前帧边界框进行一对一IoU匹配。匹配成功后,将轨迹编号写入对应花朵检测记录,并与边界框、花心坐标及置信度等信息共同发布,供后续三维坐标转换和目标调度模块使用。目标调度模块以轨迹编号为索引缓存目标状态。作业端完成规定动作并反馈执行完成状态后,调度模块将当前活动目标标记为已完成,使其在本轮作业过程中不再进入待作业队列。作业端同时将已完成目标的轨迹编号反馈至视觉端,用于在可视化图像中标记已作业目标。由此形成“检测-跟踪-调度-作业-状态更新”的闭环流程,以减少同一轨迹编号对应目标的重复作业。

3 视觉引导授粉作业方法

3.1 三维靶点生成与目标筛选

视觉模型输出的花心点结合深度图转换为可执行的三维坐标。本研究采用基于像素邻域中值滤波与可靠性评分的鲁棒解算方式,以降低局部深度缺失和噪声对三维授粉靶点生成的影响。
以花心像素为中心取k×k窗口(k =5),有效深度范围设为0.3~2.0 m,以有效深度的中值作为目标深度zf。由于中值不能充分反映窗口内深度质量,参考高通量表型机器人中RGB-D相机测距性能评价对深度填充率、测距误差及环境扰动因素的分析方法[24],本研究针对花心三维定位过程中局部深度缺失、深度波动及中心点异常对定位结果的影响,构建深度可靠性分数 S d,如公式(8)所示。
S d = 0.50 r v + 0.35 s σ + 0.15 s c
式中:rv 为窗口内有效深度比例;sσ 为窗口内深度标准差得分;sc 为中心一致性得分。
深度标准差得分与中心一致性得分分别如公式(9)和公式(10)所示。
s σ = m a x 0,1 - σ z σ r e f
s c = m a x 0,1 - | z c - z f | 3 σ r e f
式中:σz 为窗口内有效深度标准差;σref 为参考深度波动尺度;zc 为花心像素处深度。
该深度可靠性分数由三部分组成,分别用于表征局部深度观测的完整性、稳定性和中心深度可信度。考虑到三维坐标解算首先依赖足够数量的有效深度观测,其次受邻域深度离散程度影响,而中心一致性得分主要用于抑制局部异常深度点,故按照“有效信息量优先、局部稳定性次之、中心一致性补充”的原则设置权重值。
当局部存在有效深度且深度可靠性分数大于阈值0.35时,目标进入候选列表。以相机内参反投影得到相机坐标系下的三维点,再经手眼标定外参变换至机械臂基坐标系,得到可执行的三维授粉目标点(Xb,Yb,Zb )。
在三维授粉目标点生成后,系统首先对候选目标进行筛选,以保证后续路径生成的可靠性。对于深度缺失、三维位置超出机械臂工作空间、运动学不可达或已完成授粉的目标,系统不再将其加入待作业队列。系统以目标编号为索引维护目标的历史三维位置,并对连续观测结果进行平滑更新。经筛选后的稳定授粉目标点作为连续扫掠路径生成的输入。

3.2 簇内扫掠授粉与路径平滑

猕猴桃花朵常呈多朵密集成簇分布。若采用逐朵预接近、接近授粉、授粉保持和回退复位的作业流程,机械臂需要在相近空间范围内反复规划和启停,增加无效运动时间,并在频繁接近与回退过程中引入末端姿态扰动。为提升作业效率,本研究设计了簇内扫掠授粉策略,该策略从稳定且可作业的目标中筛选空间邻近目标进行聚类形成花簇,其邻接关系表示为公式(11)。
E = { ( i , j ) P i - P j 2 < d c }
式中: E 为邻接目标编号对的集合;Pi 和Pj 分别为机械臂基坐标系中的第i和第j个三维授粉点;dc 为聚类距离阈值。
采用并查集将通过上述邻接关系直接或间接连接的目标合并为同一簇Cm,当同一簇中目标数量不小于最小簇规模时,系统将其判定为可扫掠花簇。对于每个目标簇,本研究以机械臂当前位置作为起点,采用最近邻策略对簇内授粉目标点进行排序,得到局部扫掠序列,如公式(12)。
i t = a r g m i n i ∈ R t P i - P c u r 2
式中:it 为第t步选中的目标编号;Rt 为第t步时尚未访问的目标集合;Pi 为候选目标 i的三维位置;Pcu r为当前参考位置。
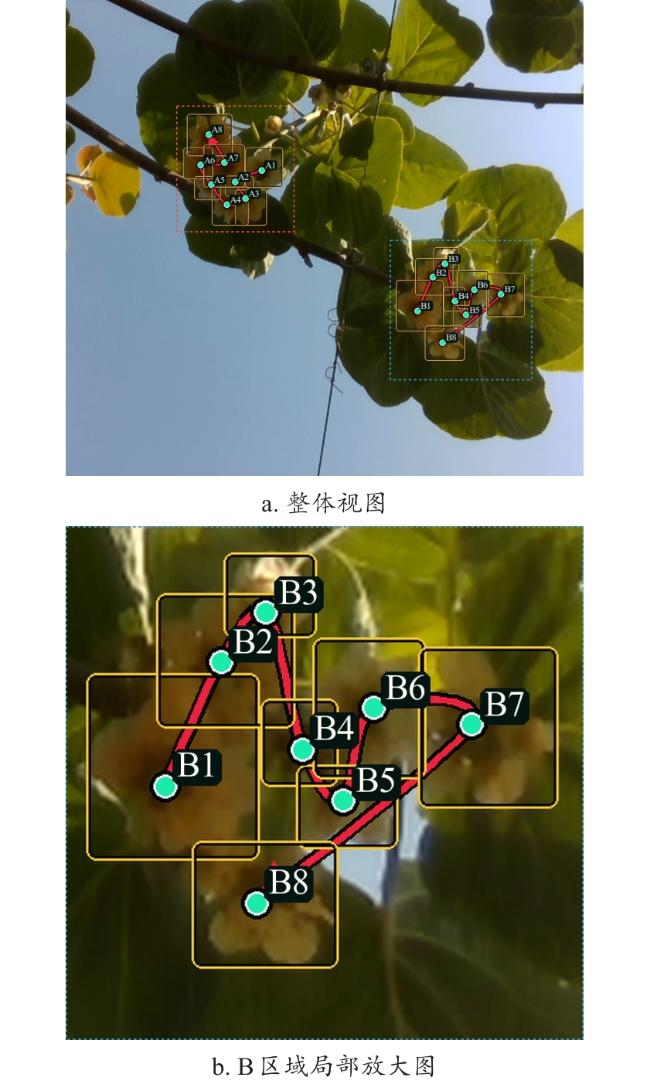
簇内排序完成后,机械臂首先规划至簇首目标的预接近位姿,再运动至首个授粉保持位姿;随后,沿后续目标授粉保持位姿生成连续笛卡尔轨迹。簇内扫掠路径示例如图5所示,其中,图5a为整体视图,图5b为B区域的局部放大图。
图5 猕猴桃花簇内扫掠授粉路径示意图

Fig. 5 Schematic of the intra-cluster sweeping pollination path for kiwifruit flower pollination

簇内贪心排序后得到的原始航点重新记为 { P i } i = 0 n - 1,其为离散授粉点,若直接将这些点作为笛卡尔折线路径执行,路径在相邻线段连接处会出现速度方向突变,导致末端抖动、喷施方向波动和对靶偏移。为提高作业稳定性,本研究在扫掠执行阶段引入Catmull-Rom样条对簇内航点序列进行路径平滑。
Catmull-Rom样条的参数化方式会直接影响曲线形态。考虑到成簇花朵航点间距不均匀,均匀参数化在间距悬殊处可能过冲甚至自交,因此本研究采用向心参数化[25],第i个航点对应的节点参数值为 τ i,则第i+1个航点的节点参数值如公式(13)所示。实际计算时,为避免分母为零,对包括首尾重复控制点在内的相邻节点参数间隔设置10-6为正数下限。
τ i + 1 = τ i + P i + 1 - P i α 2 , α = 0.5 , τ 0 = 0
向心参数化使参数间隔随航点距离变化,可降低不均匀航点条件下的曲线过冲和自交风险。
对于相邻授粉点Pi 与Pi+ 1之间的第i段曲线,取其相邻四个控制点Pi- 1、Pi 、Pi+ 1、Pi+ 2共同确定局部曲线,边界处采用端点重复方式处理,即令P- 1 =P 0 、Pn=Pn- 1。令局部归一化参数如公式(14)所示。
μ = τ - τ i τ i + 1 - τ i ,       0 ≤ μ ≤ 1
式中: τ为当前对应的节点参数,当 μ由0增至1时,曲线点由Pi 平滑过渡至Pi+ 1。系统采样时按照公式(15)。
τ = τ i + μ ( τ i + 1 - τ i )
将归一化参数映射到节点参数区间。随后采用Barry-Goldman递推形式计算第i段上的Catmull-Rom插值点。首先进行第一层线性插值 A k ( τ ),如公式(16)所示。
A k ( τ ) = τ i + k - τ τ i + k - τ i + k - 1 P i + k - 1 + τ - τ i + k - 1 τ i + k - τ i + k - 1 P i + k
式中:k=0,1,2,A0、A 1 、A 2分别由 P i - 1~ P i、 P i~ P i + 1和 P i + 1~ P i + 2三组相邻控制点计算得到。第二层插值 B 0 ( τ )、 B 1 ( τ )如公式(17)和公式(18)所示。
B 0 ( τ ) = τ i + 1 - τ τ i + 1 - τ i - 1 A 0 ( τ ) + τ - τ i - 1 τ i + 1 - τ i - 1 A 1 ( τ )
B 1 ( τ ) = τ i + 2 - τ τ i + 2 - τ i A 1 ( τ ) + τ - τ i τ i + 2 - τ i A 2 ( τ )
最终得到 S i ( μ )为第i段样条曲线上归一化参数对应的三维路径点,如公式(19)。
S i ( μ ) = τ i + 1 - τ τ i + 1 - τ i B 0 ( τ ) + τ - τ i τ i + 1 - τ i B 1 ( τ )
样条生成后,系统按弧长对曲线进行重采样并限制航点总数,姿态插值在每段两端四元数间进行符号校正的归一化线性插值,以避免反向绕行。设扫掠作业簇覆盖n个目标、整段作业耗时 T s,扫掠模式的等效单花耗时 T ¯ s计算如公式(20)。
T ¯ s = T s / n

4 试验与结果分析

4.1 视觉感知模型实验设计与评价指标

模型训练与测试平台配置为Intel Core i7-14700KF处理器、32 GB内存和NVIDIA GeForce RTX 4080 GPU。操作系统为Ubuntu 20.04,PyTorch版本为2.7.0+cu126。批量大小(batch size)为32,初始学习率(learning rate)为0.001。
各模型验证损失在训练早期出现上升趋势,表明在当前条件下复合损失存在较早的过拟合或校准退化现象。然而,平均精度均值(Mean Average Precision, mAP)、花心定位像素误差和漏检率等任务指标仍持续改善,并在60~70个轮次(epoch)区间达到最优水平,说明验证损失与最终检测定位指标并不完全一致。因此,本研究不采用验证损失最低点作为模型选择依据,而是根据任务指标收敛区间,统一采用固定70个epoch进行公平比较。
为贴合系统作业需求,除mAP、召回率(Recall, R)与精确率(Precision, P)等常见的评价指标外,额外引入以下面向部署的评价指标。
(1)漏检率(Miss):mAP是在多个置信度和IoU阈值条件下的综合评价,不能直接反映固定部署置信度下漏授或误检测风险。为此,本研究在固定边界框置信度阈值0.5下,对全部的预测与真值贪心匹配,未被任何预测覆盖的真值计为漏检,如公式(21)所示。
M i s s @ 0.5 = # { 未被 覆盖 的真 值花 } # { 真值 花总 数 }
式中:#{}表示集合中的目标数量。
(2)花心定位像素误差:本研究以边界框IoU≥0.5的预测为候选,按IoU降序贪心匹配,且每个真值和预测至多匹配一次,计算预测花心与真值花心之间的像素距离 e p,如公式(22)所示。
e p = p ^ - p 2
式中:p, p ^分别为匹配目标的真值与预测花心的二维像素坐标。

4.2 视觉感知模型消融实验

为验证本研究各改进模块对猕猴桃花朵检测与花心定位性能的影响,在相同数据集划分、训练轮次和评价条件下开展消融实验。以YOLO26n-Pose作为基线模型,将姿态估计关键点检测头改造为花心偏移预测头Offset并引入中心辅助监督CenterAux、概率花心定位头Prob、NWD边界框损失,以及去除OKS训练损失后的花心定位损失设置。
由表1可知,引入花心偏移预测头后,边界框mAP50∶95提高至53.87%,Miss@0.5降低至26.99%,但该模型的花心定位误差增大至3.24 px,表明仅依靠花心偏移分支难以稳定约束花心位置。
表1 猕猴桃花朵检测与花心定位模型消融实验结果

Table 1 Ablation study results for the kiwifruit flower detection and flower-center localization model

模型 m A P 50(B)/% m A P 50 : 95(B)/% m A P 50(Kpt)/% m A P 50 : 95(Kpt)/% R(B)/% R(Kpt)/% P(B)/% P(Kpt)/% Miss@0.5/% e ¯ p/px
Baseline 83.47 52.48 87.43 87.14 75.60 76.52 82.56 87.52 29.65 2.56
Baseline+Offset 83.72 53.87 87.21 86.87 74.79 77.18 85.09 87.91 26.99 3.24
Baseline+Offset+CenterAux 83.80 53.87 87.28 86.94 73.92 76.76 85.41 88.08 26.28 2.95
Baseline+Offset+CenterAux+Prob 84.21 54.02 88.16 87.84 75.66 78.07 85.30 88.61 25.39 2.63
Baseline+Offset+CenterAux+NWD 84.29 53.52 87.91 87.52 75.91 78.17 84.55 88.01 23.86 2.87
Baseline+Offset+CenterAux+Prob+NWD 84.84 54.01 87.86 87.53 75.81 80.84 85.04 84.00 24.34 2.61
Baseline+Offset+CenterAux+Prob+NWD+no-OKS 84.82 54.00 88.13 87.78 75.56 76.84 86.84 89.73 22.94 2.56

注:B表示花朵边界框(Bounding Box);Kpt表示花心关键点(Keypoint)。下表同。

进一步引入CenterAux后,Miss@0.5降低至26.28%,花心定位误差由3.24 px降至2.95 px,该结果说明,CenterAux主要通过附加中心监督缓解花心偏移预测分支Offset的定位波动,其作用更多体现在花心位置约束方面,Offset与CenterAux因此表现出一定的协同作用。
在此基础上加入概率花心定位头Prob后,边界框mAP50和mAP50∶95分别提升至84.21%和54.02%,关键点mAP50和mAP50∶95分别提升至88.16%和87.84%,Miss@0.5进一步降低至25.39%,花心定位平均像素误差降低至2.63 px。该结果表明,Prob增强了模型对遮挡、尺度变化及花心外观差异的适应能力,因此检测与花心定位指标得到较为一致的改善。
在Baseline+Offset+CenterAux配置的基础上引入NWD边界框损失后,模型边界框mAP50提高至84.29%,关键点召回率提高至78.17%,Miss@0.5降低至23.86%,边界框mAP50∶95小幅下降至53.52%。NWD主要调整小目标边界框的回归,有利于提高小尺度花朵的检出能力,但其并不直接约束花心位置,因此在降低漏检率的同时,未使高IoU条件下的检测精度和花心定位指标同步提高。
同时引入Prob和NWD边界框损失后,边界框mAP50达到84.84%,边界框mAP50∶95达到54.01%,关键点召回率达到80.84%,高于单独使用Prob或NWD时的结果,表明概率花心定位头与NWD边界框损失在关键点召回方面具有互补性。但该模型关键点精确率下降至84.00%,Miss@0.5为24.34%,略高于仅使用NWD时的23.86%。因此,二者的作用并非简单叠加,而是在关键点召回方面表现出协同作用。
去除OKS训练损失后,边界框mAP50和mAP50∶95基本保持不变,关键点mAP50和mAP50∶95分别提高至88.13%和87.78%,关键点精确率提高至89.73%,Miss@0.5进一步降低至22.94%,花心定位误差由2.61 px减小至2.56 px。综合各项指标,本研究最终模型取得了较为均衡的性能。与YOLO26n-Pose基线相比,该模型边界框mAP50、mAP50∶95与关键点mAP50、mAP50∶95均有不同程度的提升。同时,Miss@0.5降低了6.71个百分点,花心定位误差保持在2.56 px。该结果说明,本研究最终模型在保持花心定位精度不降低的前提下,降低了固定作业阈值下的漏检率,更符合猕猴桃授粉作业系统对稳定检出和准确定位的需求。

4.3 视觉感知模型对比实验

为进一步评估本研究模型相对于常用模型的性能差异,本研究将YOLOv8n-Pose、YOLO11n-Pose、YOLO26n-Pose和本研究最终模型进行对比。评价结果如表2所示。
表2 不同模型的猕猴桃花朵检测与花心定位性能对比

Table 2 Performance comparison of different models for kiwifruit flower detection and flower-center localization

模型 m A P 50(B)/% m A P 50 : 95(B)/% m A P 50(Kpt)/% m A P 50 : 95(Kpt)/% R(B)/% R(Kpt)/% P(B)/% P(Kpt)/% Miss@0.5/% e ¯ p/px
YOLOv8n-Pose 78.49 43.58 84.77 84.45 69.54 74.42 84.94 85.44 25.08 3.91
YOLO11n-Pose 78.99 43.62 85.36 84.96 69.84 75.15 84.54 85.16 24.54 3.76
YOLO26n-Pose 83.47 52.48 87.43 87.14 75.60 76.52 82.56 87.52 29.65 2.56
本研究模型 84.82 54.00 88.13 87.78 75.56 76.84 86.84 89.73 22.94 2.56
综合各项指标可知,YOLO26n-Pose相较YOLOv8n-Pose和YOLO11n-Pose在边界框与花心关键点mAP指标和花心定位像素误差上整体更优,说明其具有更好的基线性能。
本研究模型在YOLO26n-Pose的基础上进一步提升了边界框与关键点检测精度。其中,边界框mAP50和mAP50∶95分别提高至84.82%和54.00%,关键点mAP50和mAP50∶95分别提高至88.13%和87.78%。同时,Miss@0.5从29.65%降低至22.94%,而花心定位误差维持在2.56 px,表明本研究模型能够在保持定位精度不降低的同时减少漏检,对复杂背景下的花心检测具有更好的鲁棒性。
为直观地比较改进模型与基线模型的检测效果,图6展示了不同模型检测结果与人工标注结果对比的可视化效果图。该图像包含18个人工标注目标,YOLO11n-Pose、YOLOv8n-Pose、YOLO26n-Pose和本研究模型的预测目标数分别为20、21、16和18,漏检目标数分别为3、3、5和1,匹配目标的花心定位平均像素误差分别为3.1、3.3、2.7和2.2 px。与YOLO26n-Pose相比,本研究模型在该示例图像中的漏检目标数减少4个,匹配目标的花心定位平均像素误差降低0.5 px。
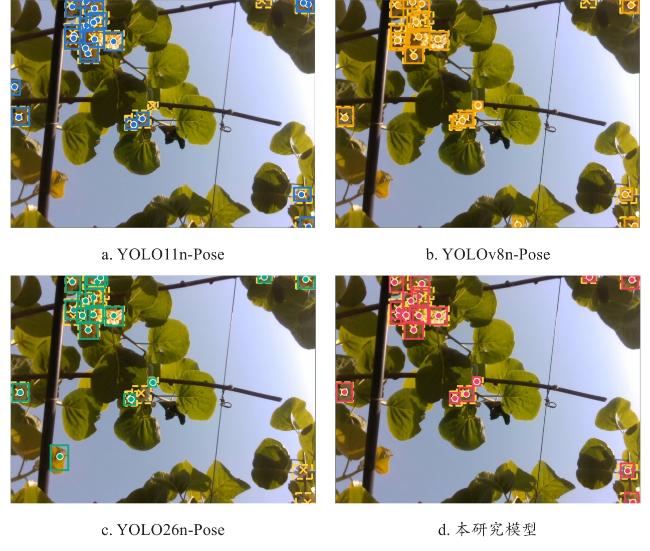
图6 不同模型的猕猴桃花朵检测与花心定位结果对比

注:黄色虚线框和黄色“×”分别表示人工标注的花朵边界框和花心;彩色实线框和实心圆点分别表示模型预测的花朵边界框和花心。蓝色、橙色、绿色和红色分别对应YOLO11n-Pose、YOLOv8n-Pose、YOLO26n-Pose和本研究模型。

Fig. 6 Comparison of kiwifruit flower detection and flower-center localization results from different models

4.4 仿真花簇授粉作业对比试验

为比较逐朵作业模式与簇内扫掠作业模式的作业性能,采用位置固定的仿真花簇开展室内对比试验。实际作业过程中,授粉作业试验装置的控制计算机采用Intel Core i7-11800H处理器和NVIDIA GeForce RTX 3060 Laptop GPU,操作系统为Ubuntu 20.04。
两种模式使用相同的三维目标坐标、目标访问顺序、机械臂初始位姿及运动参数,仿真花朵仅用于表示固定的空间目标,不用于评价视觉模型,其外观与真实花朵的差异不影响两种作业模式的相对比较,对仿真花朵位置进行五次随机布置,试验结果如表3所示,每种作业模式包含135个目标。
表3 不同作业模式下仿真花簇授粉作业对比试验结果

Table 3 Comparative results of pollination operations on artificial flower clusters under different operation modes

作业模式 总作业目标数/个 末端总路径长度/m 目标作业完成率/% 单朵平均耗时/s
簇内扫掠 135 19.74 82.2 5.52
逐朵作业 135 36.68 81.5 9.68
与逐朵作业模式相比,簇内扫掠模式的单目标平均耗时由9.68 s降低至5.52 s,机械臂末端总路径长度由36.68 m缩短至19.74 m。

4.5 果园授粉作业试验

为验证所提猕猴桃花心视觉定位与靶点生成方法在实际果园环境中的作业可行性,开展果园授粉作业试验。试验随机选取4个作业位置,分别记为A、B、C、D四组,共完成92个授粉目标的作业测试,结果如表4所示。
表4 猕猴桃果园授粉作业试验结果

Table 4 Results of orchard pollination operation experiment of kiwi fruit

组别 作业目标数/个 运动执行成功率/% 目标作业完成率/% 单朵平均耗时/s
A 25 96.47 84.00 7.26
B 18 96.55 83.33 7.07
C 20 95.77 80.00 8.31
D 29 94.79 89.66 5.25
表4中,运动执行成功率用于评价机械臂对给定作业目标的运动规划与执行可靠性,定义为成功完成的运动阶段指令数占全部运动阶段指令数的比例。目标作业完成率定义为完整完成全部作业流程的目标数占全部测试目标数的比例。单朵平均耗时用于表征连续授粉过程的作业效率。
由表4中数据可知,4组试验的运动执行成功率按作业目标数加权平均为95.80%。其中A、B、C、D四组组间差异较小,表明在机械臂运动规划、预接近、接近授粉和回退复位等执行环节整体较稳定。从目标作业完成率看,4组结果按作业目标数加权平均为84.78%。从作业效率看,4组单朵平均耗时按作业目标数加权平均为6.82 s。其中,D组在目标数最多的情况下单朵平均耗时最低,为5.25 s,可能与目标分布较集中、连续调度和路径衔接较充分有关。总体来看,果园试验表明所构建系统能够完成猕猴桃花朵的连续识别、目标生成、调度和授粉执行,具备实际果园作业可行性。但目标作业完成率和单朵花耗时仍随作业区域条件变化,后续需在更大样本果园试验中进一步评估稳定性,并针对遮挡目标、低可靠深度目标、机械臂可达性差目标和高不确定性花心进行策略优化。

5 结 论

本研究围绕棚架冠层环境下猕猴桃花的视觉定位、三维靶点生成与连续授粉作业开展研究,构建了从花朵感知到机械臂执行的作业流程,并通过模型性能试验与果园作业试验进行了验证。主要结论如下:
(1)提出一种面向连续授粉作业的猕猴桃花心视觉定位与三维靶点生成方法,建立花朵检测、花心定位、三维靶点生成、目标筛选与调度、簇内扫掠路径规划和机械臂执行的连续作业流程。
(2)改进视觉感知模型。最终模型的边界框mAP50和mAP50∶95分别为84.82%和54.00%,关键点mAP50和mAP50∶95分别为88.13%和87.78%;与YOLO26n-Pose相比,Miss@0.5降低6.71个百分点,花心定位平均像素误差保持为2.56 px。
(3)仿真花簇授粉作业对比试验中,共包含135个授粉目标,与逐朵作业模式相比,簇内扫掠模式的单目标平均耗时由9.68 s降低至5.52 s,末端总路径长度由36.68 m缩短至19.74 m。果园作业试验中,簇内扫掠作业4组共92个授粉目标的运动执行成功率、目标作业完成率和单朵平均耗时分别为95.80%、84.78%和6.82 s,验证了所提方法用于连续授粉作业的可行性。
本研究不存在研究者以及与公开研究成果有关的利益冲突。

[1]
ABBATE A P, CAMPBELL J W, WILLIAMS G R. Artificial pollination of kiwifruit (Actinidia chinensis Planch. var. chinensis) (Ericales: Actinidiaceae) results in greater fruit set compared to flowers pollinated by managed bees (Apis mellifera L. (Hymenoptera: Apidae) and Bombus impatiens Cresson (Hymenoptera: Apidae))[J]. Journal of Economic Entomology, 2023, 116(3): 674-685.

[2]
BROUSSARD M A, HOWLETT B G, EVANS L J, et al. Pollinator identity and behavior affect pollination in kiwifruit (Actinidia chinensis Planch.)[J]. PeerJ, 2022, 10: e12963.

[3]
CASTRO H, SIOPA C, CASAIS V, et al. Pollination as a key management tool in crop production: Kiwifruit orchards as a study case[J]. Scientia Horticulturae, 2021, 290: 110533.

[4]
ABBATE A P, CAMPBELL J W, VINSON E L, et al. The pollination and fruit quality of two kiwifruit cultivars (Actinidia Chinensis var. chinensis 'AU Golden Sunshine' and 'AU Gulf Coast Gold') (Ericales: Actinidiaceae) grown in the southeastern United States[J]. Journal of Economic Entomology, 2021, 114(3): 1234-1241.

[5]
PAN F, HU M D, DUAN X L, et al. Enhancing kiwifruit flower pollination detection through frequency domain feature fusion: A novel approach to agricultural monitoring[J]. Frontiers in Plant Science, 2024, 15: 1415884.

[6]
贺磊磊, 辜煜, 夏满, 等. 猕猴桃作业机器人研究进展及全程智能化生产展望[J]. 农业工程学报, 2025, 41(17): 1-14.

HE L L, GU Y, XIA M, et al. Research progress of the kiwifruit operation robots and prospects for fully intelligent production[J]. Transactions of the Chinese Society of Agricultural Engineering, 2025, 41(17): 1-14.

[7]
孟鹏豪, 童俊华, 周海丽, 等. 喷雾参数对猕猴桃精量对靶授粉雾滴沉积量的影响[J]. 浙江理工大学学报(自然科学版), 2023, 51(2): 263-271.

MENG P H, TONG J H, ZHOU H L, et al. Effects of spray parameters on the deposition of target pollination droplets by kiwifruit precision[J]. Journal of Zhejiang Sci-Tech University (Natural Sciences), 2023, 51(2): 263-271.

[8]
OHI N, LASSAK K, WATSON R, et al. Design of an autonomous precision pollination robot[C]// 2018 IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS). Piscataway: IEEE, 2018: 7711-7718.

[9]
WILLIAMS H, BELL J, NEJATI M, et al. Evaluating the quality of kiwifruit pollinated with an autonomous robot[J]. Field Robotics, 2021, 1: 231-252.

[10]
WILLIAMS H, NEJATI M, HUSSEIN S, et al. Autonomous pollination of individual kiwifruit flowers: Toward a robotic kiwifruit pollinator[J]. Journal of Field Robotics, 2020, 37(2): 246-262.

[11]
GAO C Q, HE L L, FANG W T, et al. A novel pollination robot for kiwifruit flower based on preferential flowers selection and precisely target[J]. Computers and Electronics in Agriculture, 2023, 207: 107762.

[12]
郝伟. 基于风场补偿的猕猴桃精量喷雾授粉机器人系统研究[D]. 杨凌: 西北农林科技大学, 2025.

HAO W. Research on a kiwifruit precision spray pollination robot system based on wind field compensation[D]. Yangling: Northwest A&F University, 2025.

[13]
于强. 基于并联机械臂的猕猴桃选择性对靶授粉技术研究[D]. 杨凌: 西北农林科技大学, 2024.

YU Q. Research on selective target pollination technology of kiwifruit flower based on parallel manipulator[D]. Yangling: Northwest A&F University, 2024.

[14]
王达希. 风送式猕猴桃精量授粉器优化及对靶授粉装置研发[D]. 杨凌: 西北农林科技大学, 2024.

WANG D X. Optimization of wind-fed kiwifruit precision pollinator and development of target pollination device[D]. Yangling: Northwest A&F University, 2024.

[15]
文朝武, 龙洁花, 张宇, 等. 基于3D视觉的番茄授粉花朵定位方法[J]. 农业机械学报, 2022, 53(8): 320-328.

WEN C W, LONG J H, ZHANG Y, et al. Positioning method of tomato pollination flowers based on 3D vision[J]. Transactions of the Chinese Society for Agricultural Machinery, 2022, 53(8): 320-328.

[16]
刘建江, 李书琴. 基于改进YOLOv8n的密集分布猕猴桃花期检测方法[J]. 农业工程学报, 2025, 41(12): 172-181.

LIU J J, LI S Q. Method for detecting densely distributed kiwifruit flowering period based on improved YOLOv8n[J]. Transactions of the Chinese Society of Agricultural Engineering, 2025, 41(12): 172-181.

[17]
王得志, 王延鑫, 汪小旵, 等. 农业机器人中的管理与采摘技术:现状、挑战与未来发展[J]. 智能化农业装备学报(中英文), 2025, 6(2): 1-23.

WANG D Z, WANG Y X, WANG X C, et al. Management and harvesting technologies in agricultural robotics: Current status, challenges and future developments[J]. Journal of Intelligent Agricultural Mechanization, 2025, 6(2): 1-23.

[18]
JOCHER G, QIU J, LIU M Y, et al. Ultralytics YOLO26: Unified real-time end-to-end vision models[PP/OL]. arXiv:2606.03748, 2026.

[19]
CHENG G, YUAN X, YAO X W, et al. Towards large-scale small object detection: Survey and benchmarks[J]. IEEE Transactions on Pattern Analysis and Machine Intelligence, 2023, 45(11): 13467-13488.

[20]
ZHENG Z H, WANG P, LIU W, et al. Distance-IoU loss: Faster and better learning for bounding box regression[C]// Proceedings of the AAAI Conference on Artificial Intelligence. Palo Alto: AAAI Press, 2020, 34(7): 12993-13000.

[21]
XU C, WANG J W, YANG W, et al. Detecting tiny objects in aerial images: A normalized Wasserstein distance and a new benchmark[J]. ISPRS Journal of Photogrammetry and Remote Sensing, 2022, 190: 79-93.

[22]
SHI Y, CHANG J Q, LI L, et al. Improved object detection network for pipeline leakage localization in the pneumatic system based on thermal images[J]. Measurement, 2025, 242: 116225.

[23]
LV W Y, HUANG Y H, ZHANG N, et al. DiffMOT: A real-time diffusion-based multiple object tracker with non-linear prediction[C]// 2024 IEEE/CVF Conference on Computer Vision and Pattern Recognition (CVPR). Piscataway: IEEE, 2024: 19321-19330.

[24]
FAN Z Q, SUN N, ASSAL S F M, et al. Performance evaluation and improvement for RGB-D cameras on high-throughput phenotyping robots[J]. Journal of Field Robotics, 2026, 43(3): 1549-1567.

[25]
KIM J, JIN M, PARK S H, et al. Task space trajectory planning for robot manipulators to follow 3-D curved contours[J]. Electronics, 2020, 9(9): 1424.

文章导航

/

〈 〉