Smart Agriculture ›› 2026, Vol. 8 ›› Issue (5): 23-42.doi: 10.12133/j.smartag.SA202608067
• 专题--农业机器人前沿技术创新与产业应用 • 上一篇 下一篇
夏先飞1,3,4, 严浩文1,2,3, 陈勇4, 肖茂华2, 陈伟1,3,5, 郭沛琦2, 张进龙1,3( ), 岳新渊2
收稿日期:2026-08-21
出版日期:2026-09-30
作者简介:夏先飞,博士,研究员,研究方向为农业机器人及收获机械化。E-mail:xiaxianfei@caas.cn
通信作者:
XIA Xianfei1,3,4, YAN Haowen1,2,3, CHEN Yong4, XIAO Maohua2, CHEN Wei1,3,5, GUO Peiqi2, ZHANG Jinlong1,3(), YUE Xinyuan2
Received:2026-08-21
Online:2026-09-30
Foundation items:The Earmarked Fund for CARS(CARS-08-G17); Agricultural Science and Technology Innovation Program of Chinese Academy of Agricultural Sciences
About author:XIA Xianfei, E-mail: xiaxianfei@caas.cn
Corresponding author:摘要:
【目的/意义】 智能农机多机协同是指多台机械共同完成农田农事生产的集群作业方式。多机协同作业通过任务分工、信息共享与联合控制的方法,提高了农业生产效率与自主化的水平,推动农业装备由单机智能向机群协同发展。本文旨在系统梳理智能农机多机协同作业的研究进展与应用现状,为相关技术的研究与工程应用提供参考。【进展】本文将多机协同限定为两台及以上具有独立运动或作业能力的农业装备,通过跨机信息共享,在任务、路径或运动控制层面形成耦合并共同完成农业作业;单机自主导航和机组内部联动仅作为多机协同的基础支撑技术讨论。本文首先基于多机协同系统架构,比较集中式、分布式和混合式架构的特点及适用条件。随后系统归纳了多机协同的关键支撑技术,包括多源感知融合、协同定位、通信技术、决策规划、动力学建模与交互和编队控制。最后分析多机协同技术在农业中的典型应用场景,并从同构机械并行作业与异构机械功能互补两个维度总结其在转运、播种等场景中的应用。 【结论/展望】 基于当前研究现状,总结了智能农机多机协同作业尚存在的技术难题,并对可重构协同架构、异构通信网络、动态重规划、编队控制的容错率及规模化应用试验等未来发展趋势进行了展望。
中图分类号:
夏先飞, 严浩文, 陈勇, 肖茂华, 陈伟, 郭沛琦, 张进龙, 岳新渊. 智能农机多机协同作业关键技术与研究展望[J]. 智慧农业(中英文), 2026, 8(5): 23-42.
XIA Xianfei, YAN Haowen, CHEN Yong, XIAO Maohua, CHEN Wei, GUO Peiqi, ZHANG Jinlong, YUE Xinyuan. Key Technologies and Research Prospects for Multi-Machine Collaboration of Intelligent Agricultural Machinery[J]. Smart Agriculture, 2026, 8(5): 23-42.
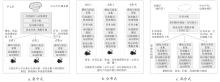
图1
智能农机多机协同架构对比图
表1
智能农机多机协同架构与关键技术映射关系表
| 类型 | 通信方式 | 任务分配主体 | 路径规划方式 | 协同控制方式 | 异常处理 |
|---|---|---|---|---|---|
| 集中式 | 全局状态上传至中心节点,以农机-中心通信为主 | 中心统一求解并下发 | 中心生成全局协同路径,农机执行局部避障 | 中心下发参考轨迹或协同目标,本地完成快速闭环 | 中心重新调度,但存在单点故障风险 |
| 分布式 | 基于本地与邻域信息,智能农机间点对点交互 | 通过各个农机协商、拍卖或共识完成 | 各农机局部规划并交换冲突信息 | 基于邻域状态实现分布式协调 | 局部自治、邻域重构和任务接替 |
| 混合式 | 全局摘要上传,上层与农机间双向交互 | 上层初始分配,农机局部动态调整 | 上层全局规划与农机局部重规划结合 | 上层给定协同目标,本地执行跟踪与安全控制 | 上层重调度与本地降级控制相结合 |
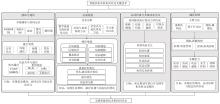
图2
智能农机多机协同作业关键技术体系
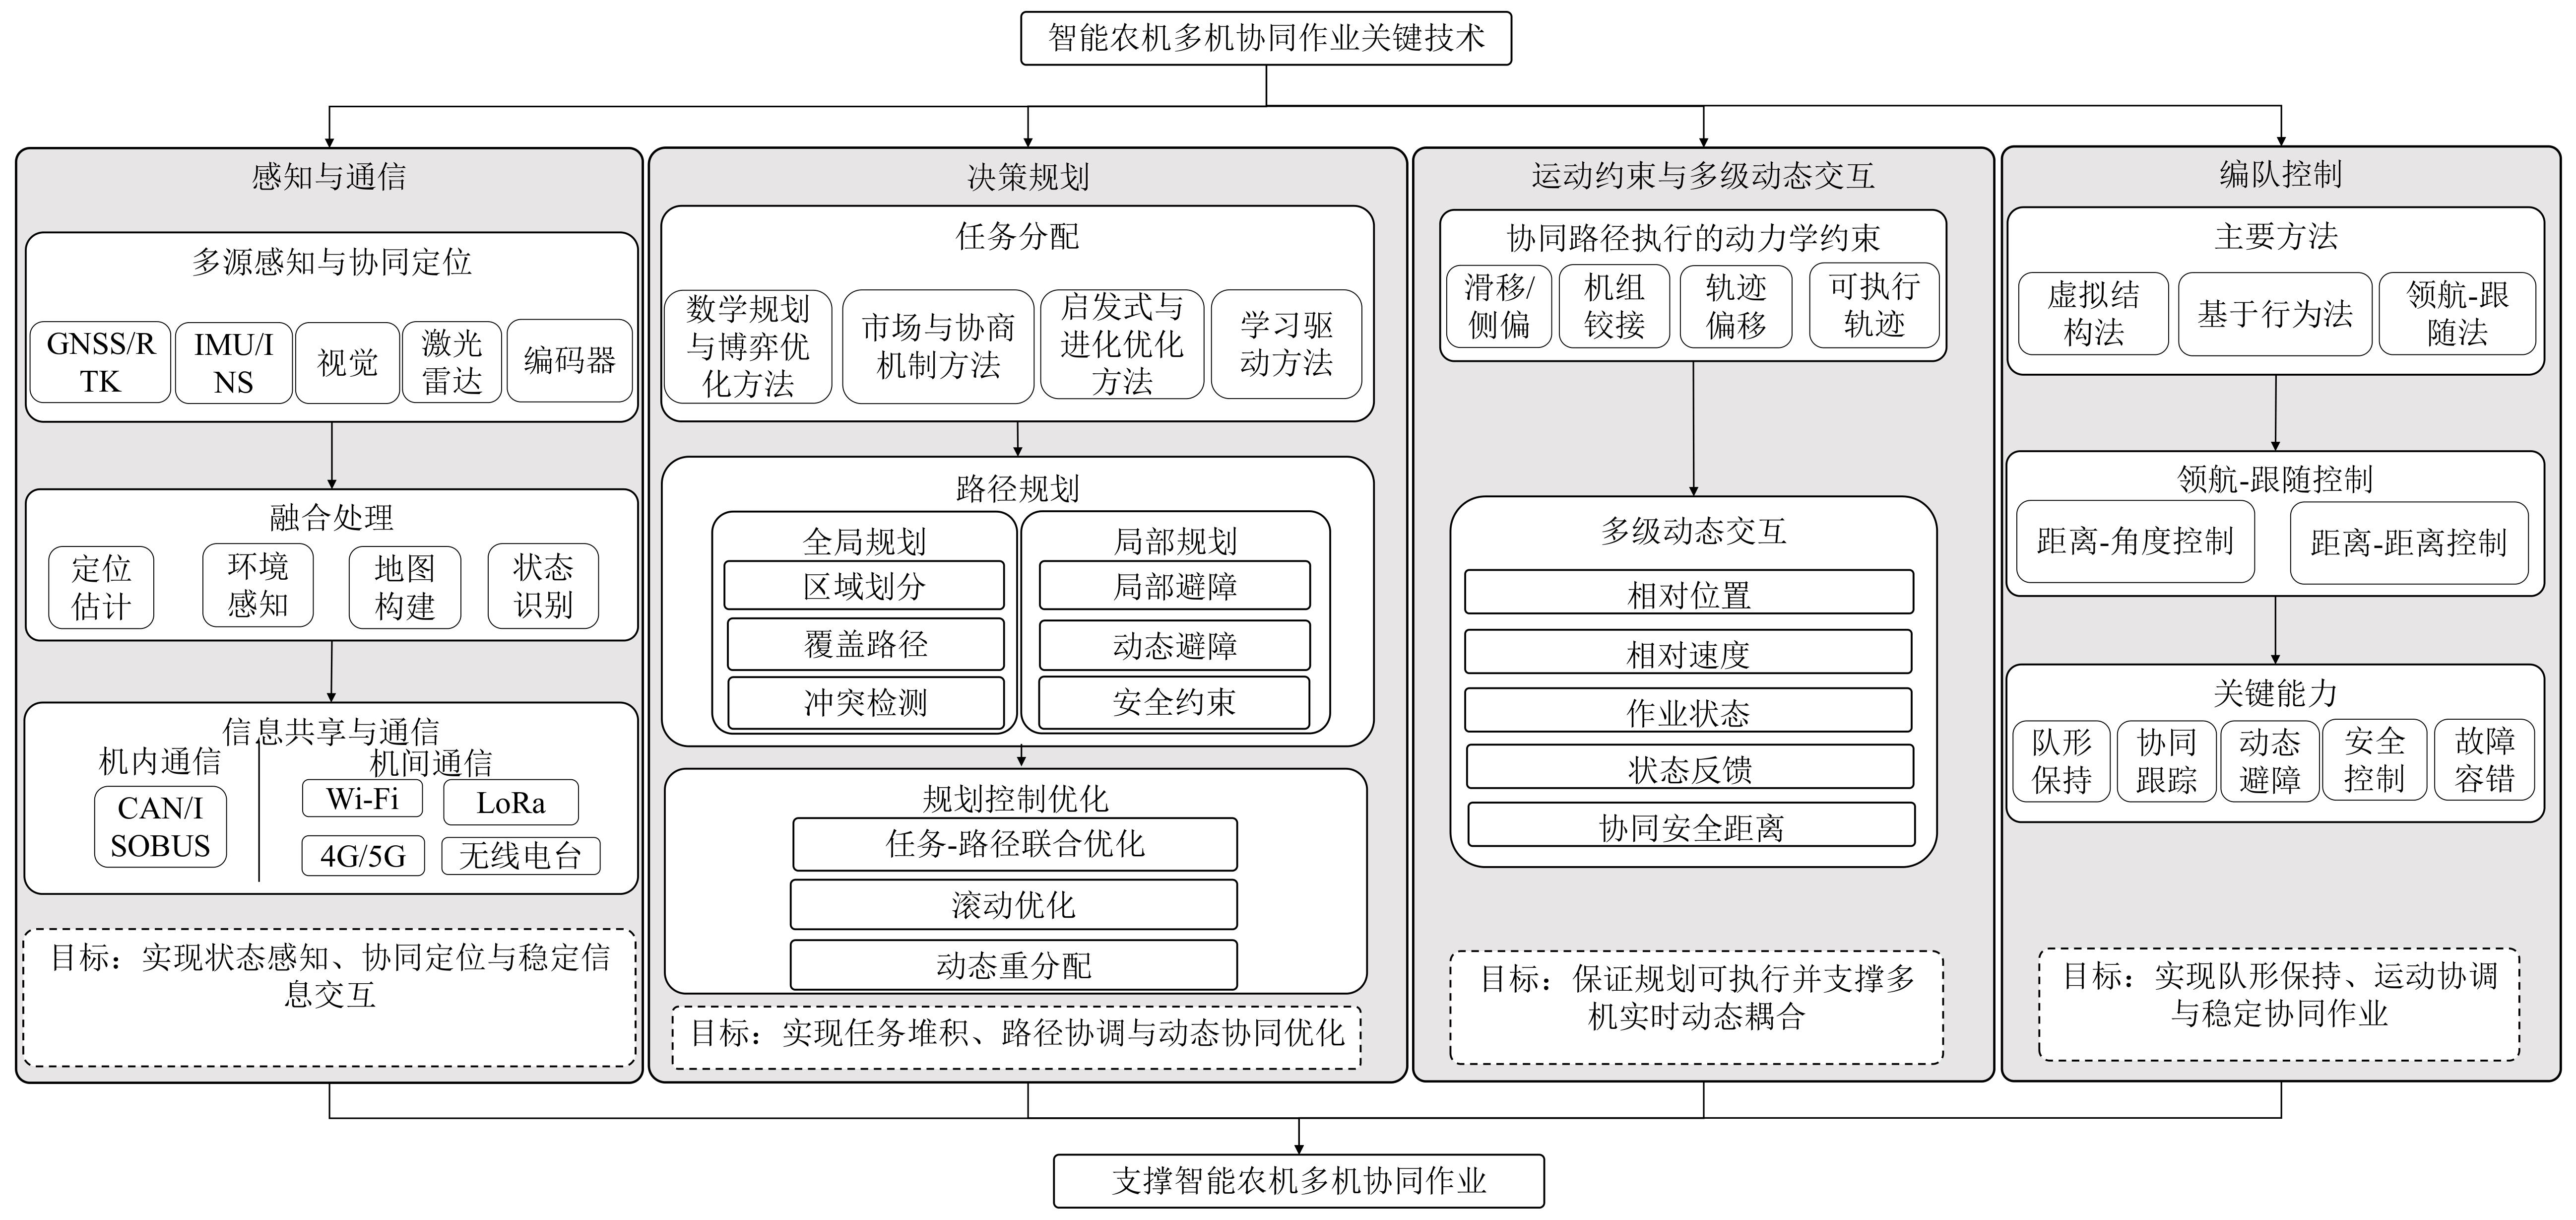
表2
智能农机多机协同感知与融合机制
| 协同机制 | 跨机共享信息 | 典型融合方法 | 协同作用 | 主要约束 |
|---|---|---|---|---|
| 统一时空基准 | GNSS时间、时间戳、传感器外参 | 硬件授时/网络同步、延迟补偿、坐标变换 | 保证跨机观测处于同一历元和坐标系 | 时钟漂移、通信抖动、外参变化 |
| 绝对-相对定位融合 | GNSS/INS状态、机间距离/方位/相对位姿 | 扩展卡尔曼滤波(Extended Kalman Filter, EKF)、粒子滤波、因子图 | GNSS受扰时利用邻机约束抑制漂移 | 可观测性、非视距误差、估计相关性 |
| 目标级融合 | 目标类别、位置、轨迹及置信度 | 数据关联、轨迹融合、一致性检验 | 扩展感知范围并减少遮挡漏检 | 重复目标、异步观测、误匹配 |
| 特征/地图级融合 | 点云、关键帧、局部子图 | 配准、回环检测、分布式图优化 | 构建跨机一致的共享环境地图 | 带宽与算力负荷、地图冲突 |
| 可信分布式融合 | 状态估计、协方差、质量指标 | 协方差交叉、共识滤波、异常剔除 | 链路波动或单机故障时维持估计一致性 | 信息重复、故障传播、降级策略 |
表3
智能农机多机协同通信技术对比
| 技术类型 | 典型通信距离 | 优点 | 缺点 |
|---|---|---|---|
| Wi-Fi | 约50~100 m | 通信速率高、时延较低、设备成本低 | 易受环境影响;节点数量增加时易发生信道竞争 |
| ZigBee | 约10~100 m | 功耗低、成本低、支持自组织和多跳网络,可连接大量传感器节点 | 数据速率较低,多跳传输会增加时延;对高速移动节点支持较弱 |
| LoRa/LoRaWAN | 10~15 km | 通信距离远、功耗低、覆盖范围广、基站部署成本相对较低 | 数据速率低、传输时延较大、下行通信能力有限 |
| 4G/5G蜂窝通信 | 数千米以上 | 覆盖范围广;5G具有较高带宽、较低时延和较大的终端接入能力 | 依赖运营商网络和基站覆盖;使用成本较高 |
表4
智能农机协同作业任务分配求解方法对比
| 类型 | 典型算法 | 优点 | 缺点 |
|---|---|---|---|
| 数学规划与精确优化方法 | 混合整数线性规划[ | 在模型与规模可控时,可获得最优解或具有最优性界的高质量解,结果可解释 | 随农机数量、任务数量及约束增加,模型规模和计算量快速上升 |
| 协商与市场机制方法 | 拍卖算法[ | 通信需求低、收敛速度快,适合分布式多机任务分配 | 只能保证一定程度的近似最优,难以获得全局最优解 |
| 元启发式与进化优化方法 | NSGA-II/III[ | 适合多目标、多约束和复杂组合优化问题,搜索能力较强 | 参数敏感,收敛速度较慢,难以保证全局最优 |
| 学习驱动方法 | 深度强化学习算法[ | 能适应动态环境,训练后在线决策速度较快 | 训练成本高,泛化性、稳定性和可解释性有限 |
表5
智能农机协同路径规划的层级划分
| 规划层级 | 典型算法 | 核心问题 | 主要输入 | 主要输出 |
|---|---|---|---|---|
| 任务与覆盖规划 | 区域分解、多旅行商问题(Multiple Traveling Salesman Problem,MTSP)和车辆路径问题(Vehicle Routing Problem,VRP)、遗传算法、拍卖算法 | 整体覆盖效率 | 田块地图、作业任务、设备能力 | 区域分配、作业顺序与覆盖路径 |
| 时空路径协调 | 时间窗、优先级规划、基于冲突的搜索(Conflict-Based Search,CBS)、多智能体路径规划(Multi-Agent Path Finding,MAPF) | 路径冲突与通行次序 | 全局路径、时间约束、机群状态 | 无冲突时空路径与通行优先级 |
| 局部重规划 | 动态窗口法(Dynamic Window Approach,DWA)、人工势场、快速扩展随机树星算法(Rapidly-exploring Random Tree Star,RRT*)、模型预测控制(Model Predictive Control,MPC) | 动态避障与短时路径修正 | 局部感知、本机状态、邻机预测状态 | 更新后的局部路径或短时轨迹 |
图3
典型农业装备多体动力学约束及规划-控制反馈关系
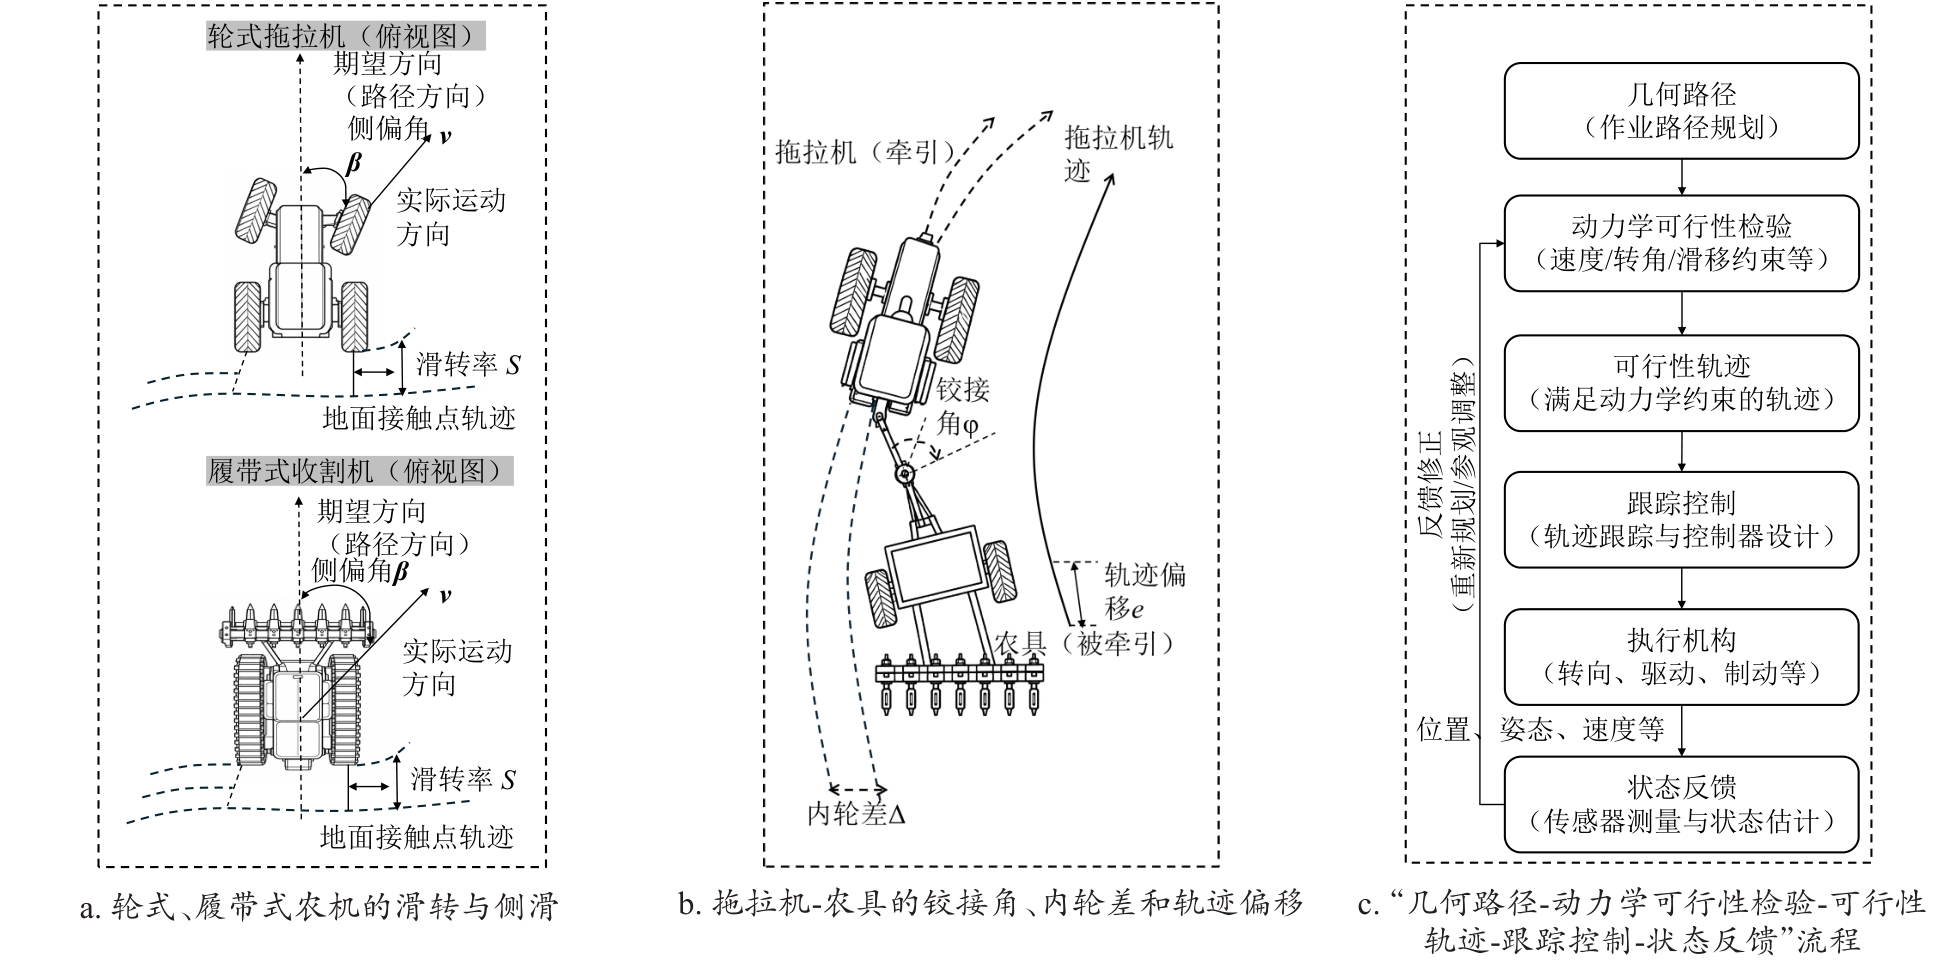
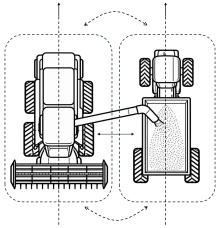
图4
收获机-运输车并行卸粮过程中的动态交互关系
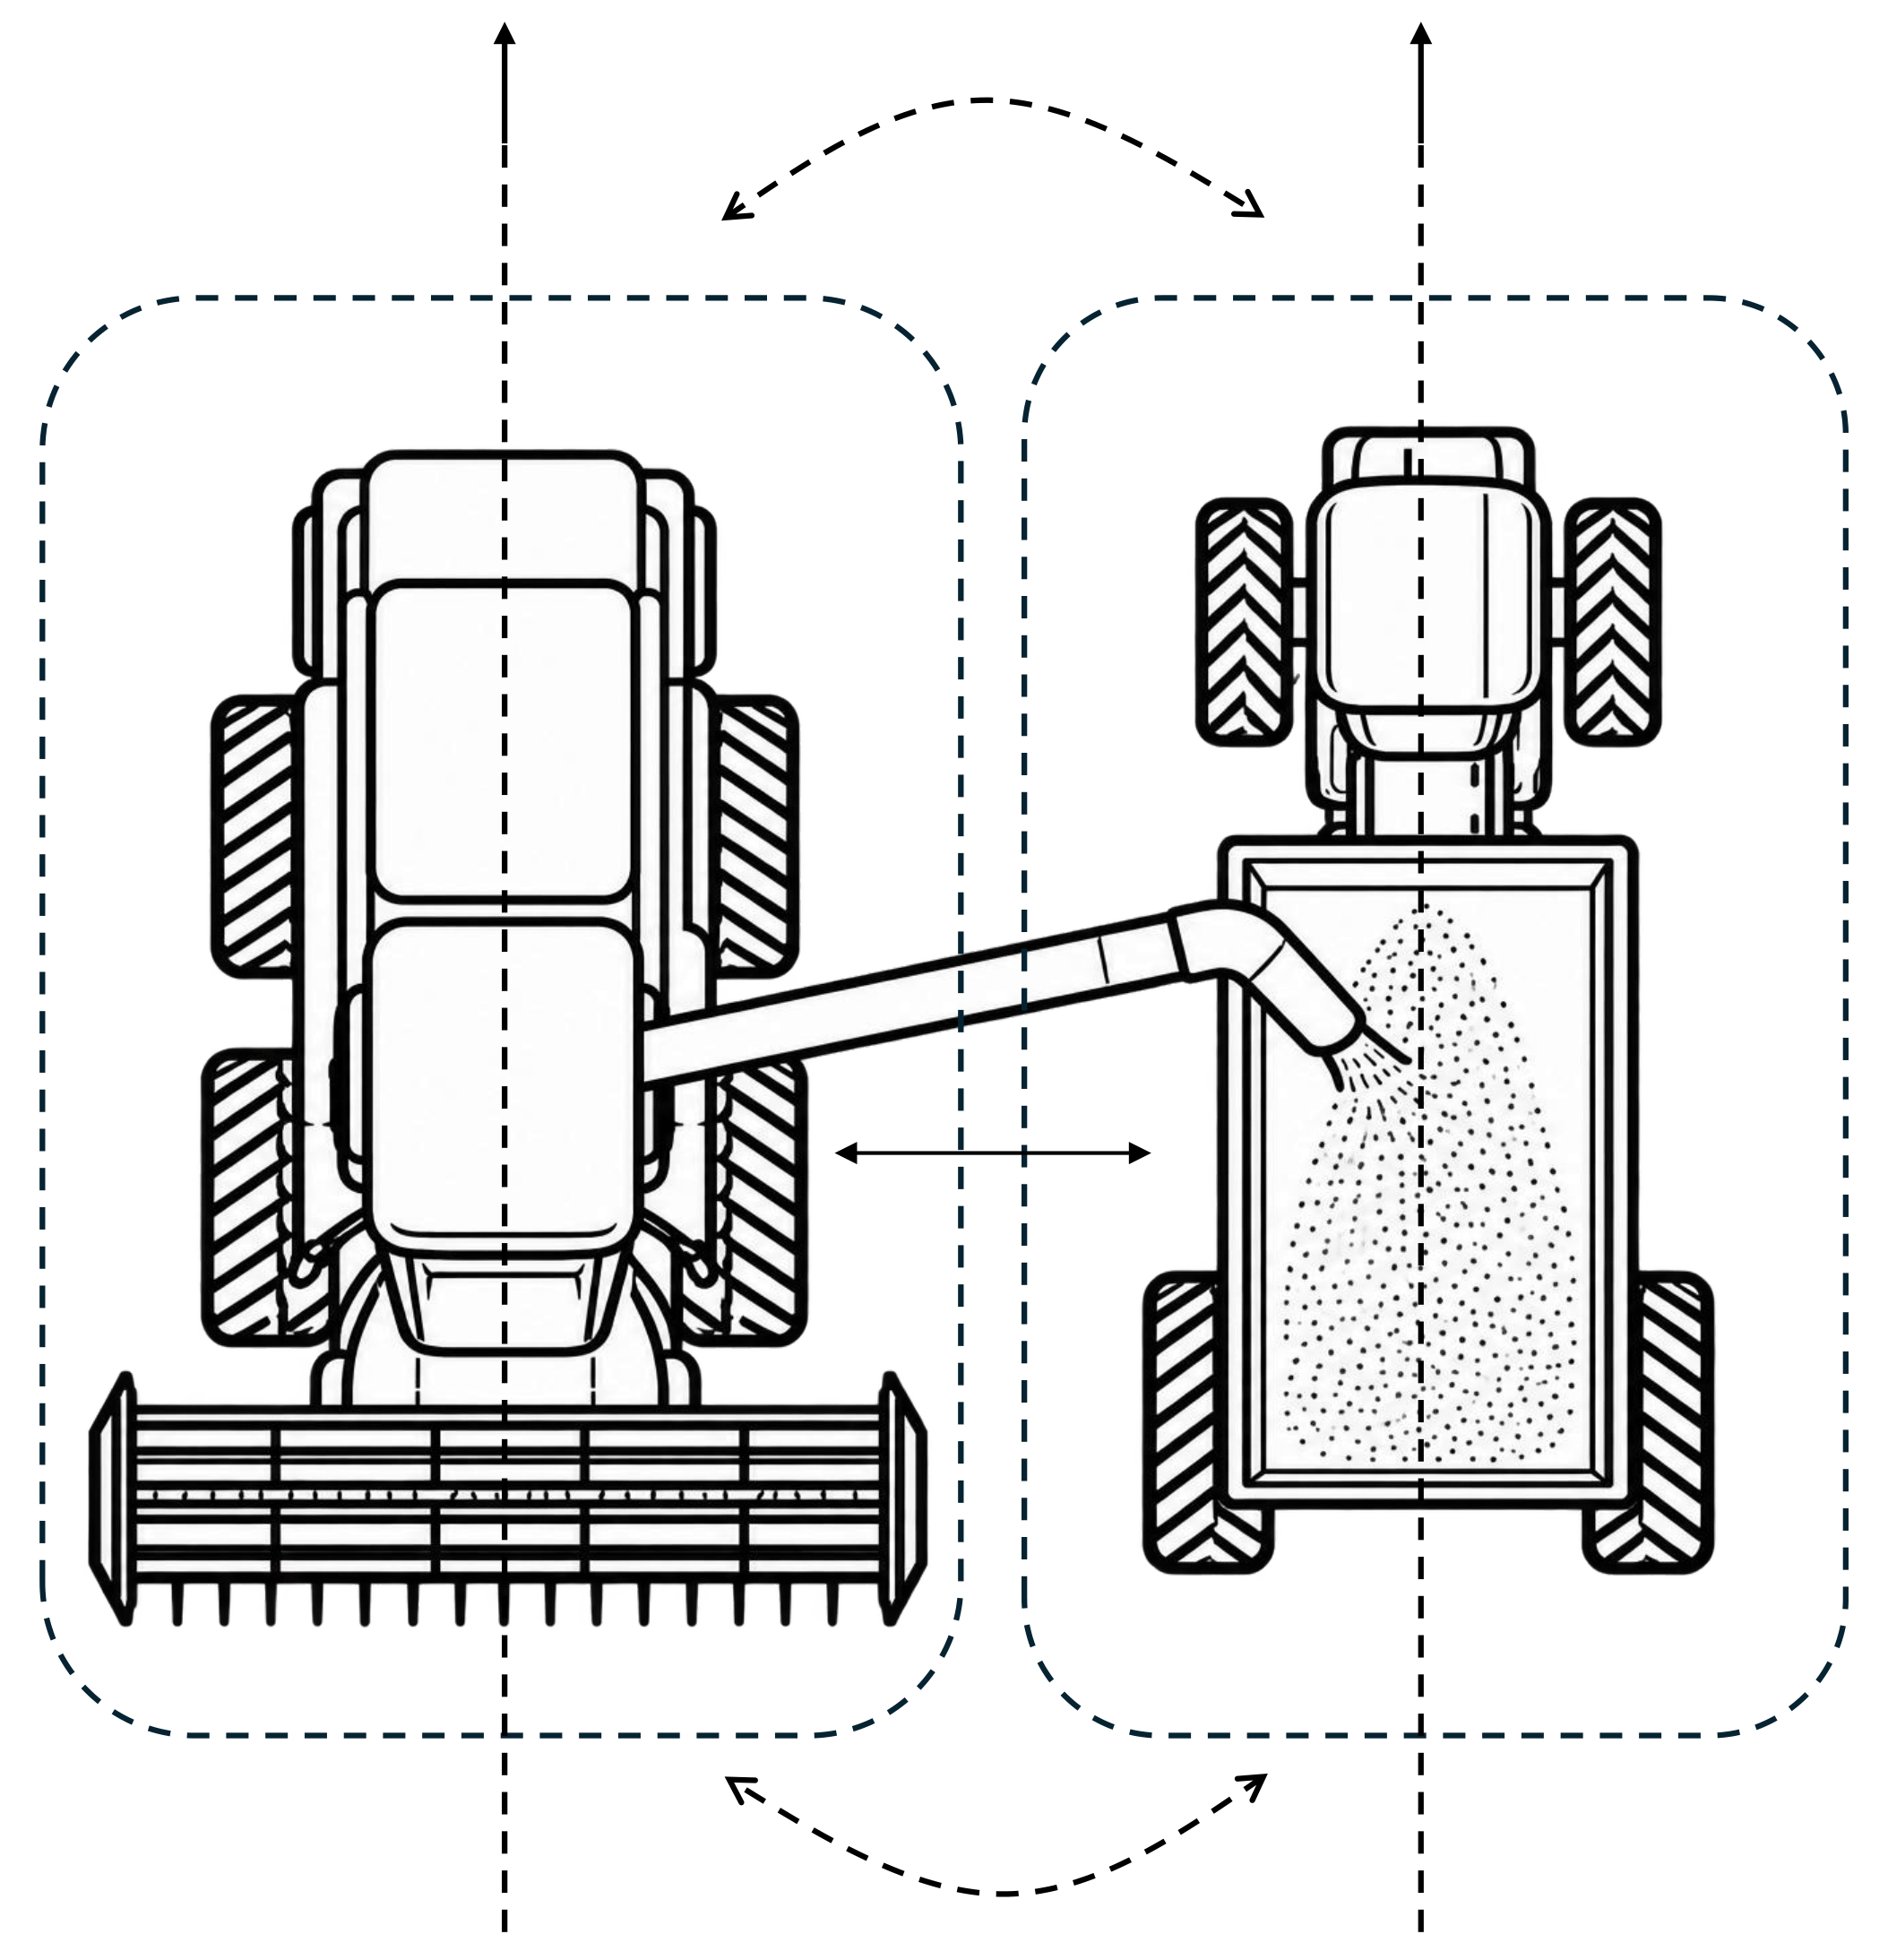
图5
智能农机编队中的领航-跟随控制法[77]
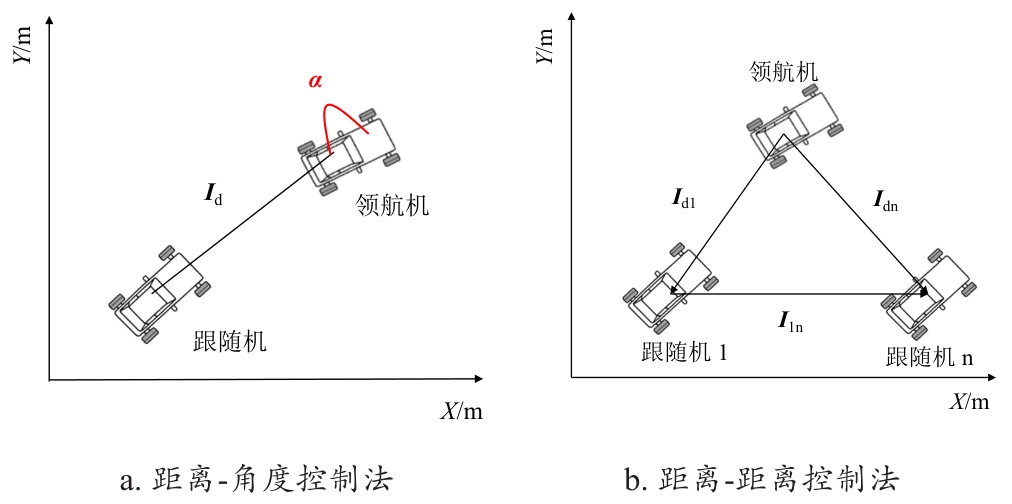
图6
同构智能农机多机协同操作流程图
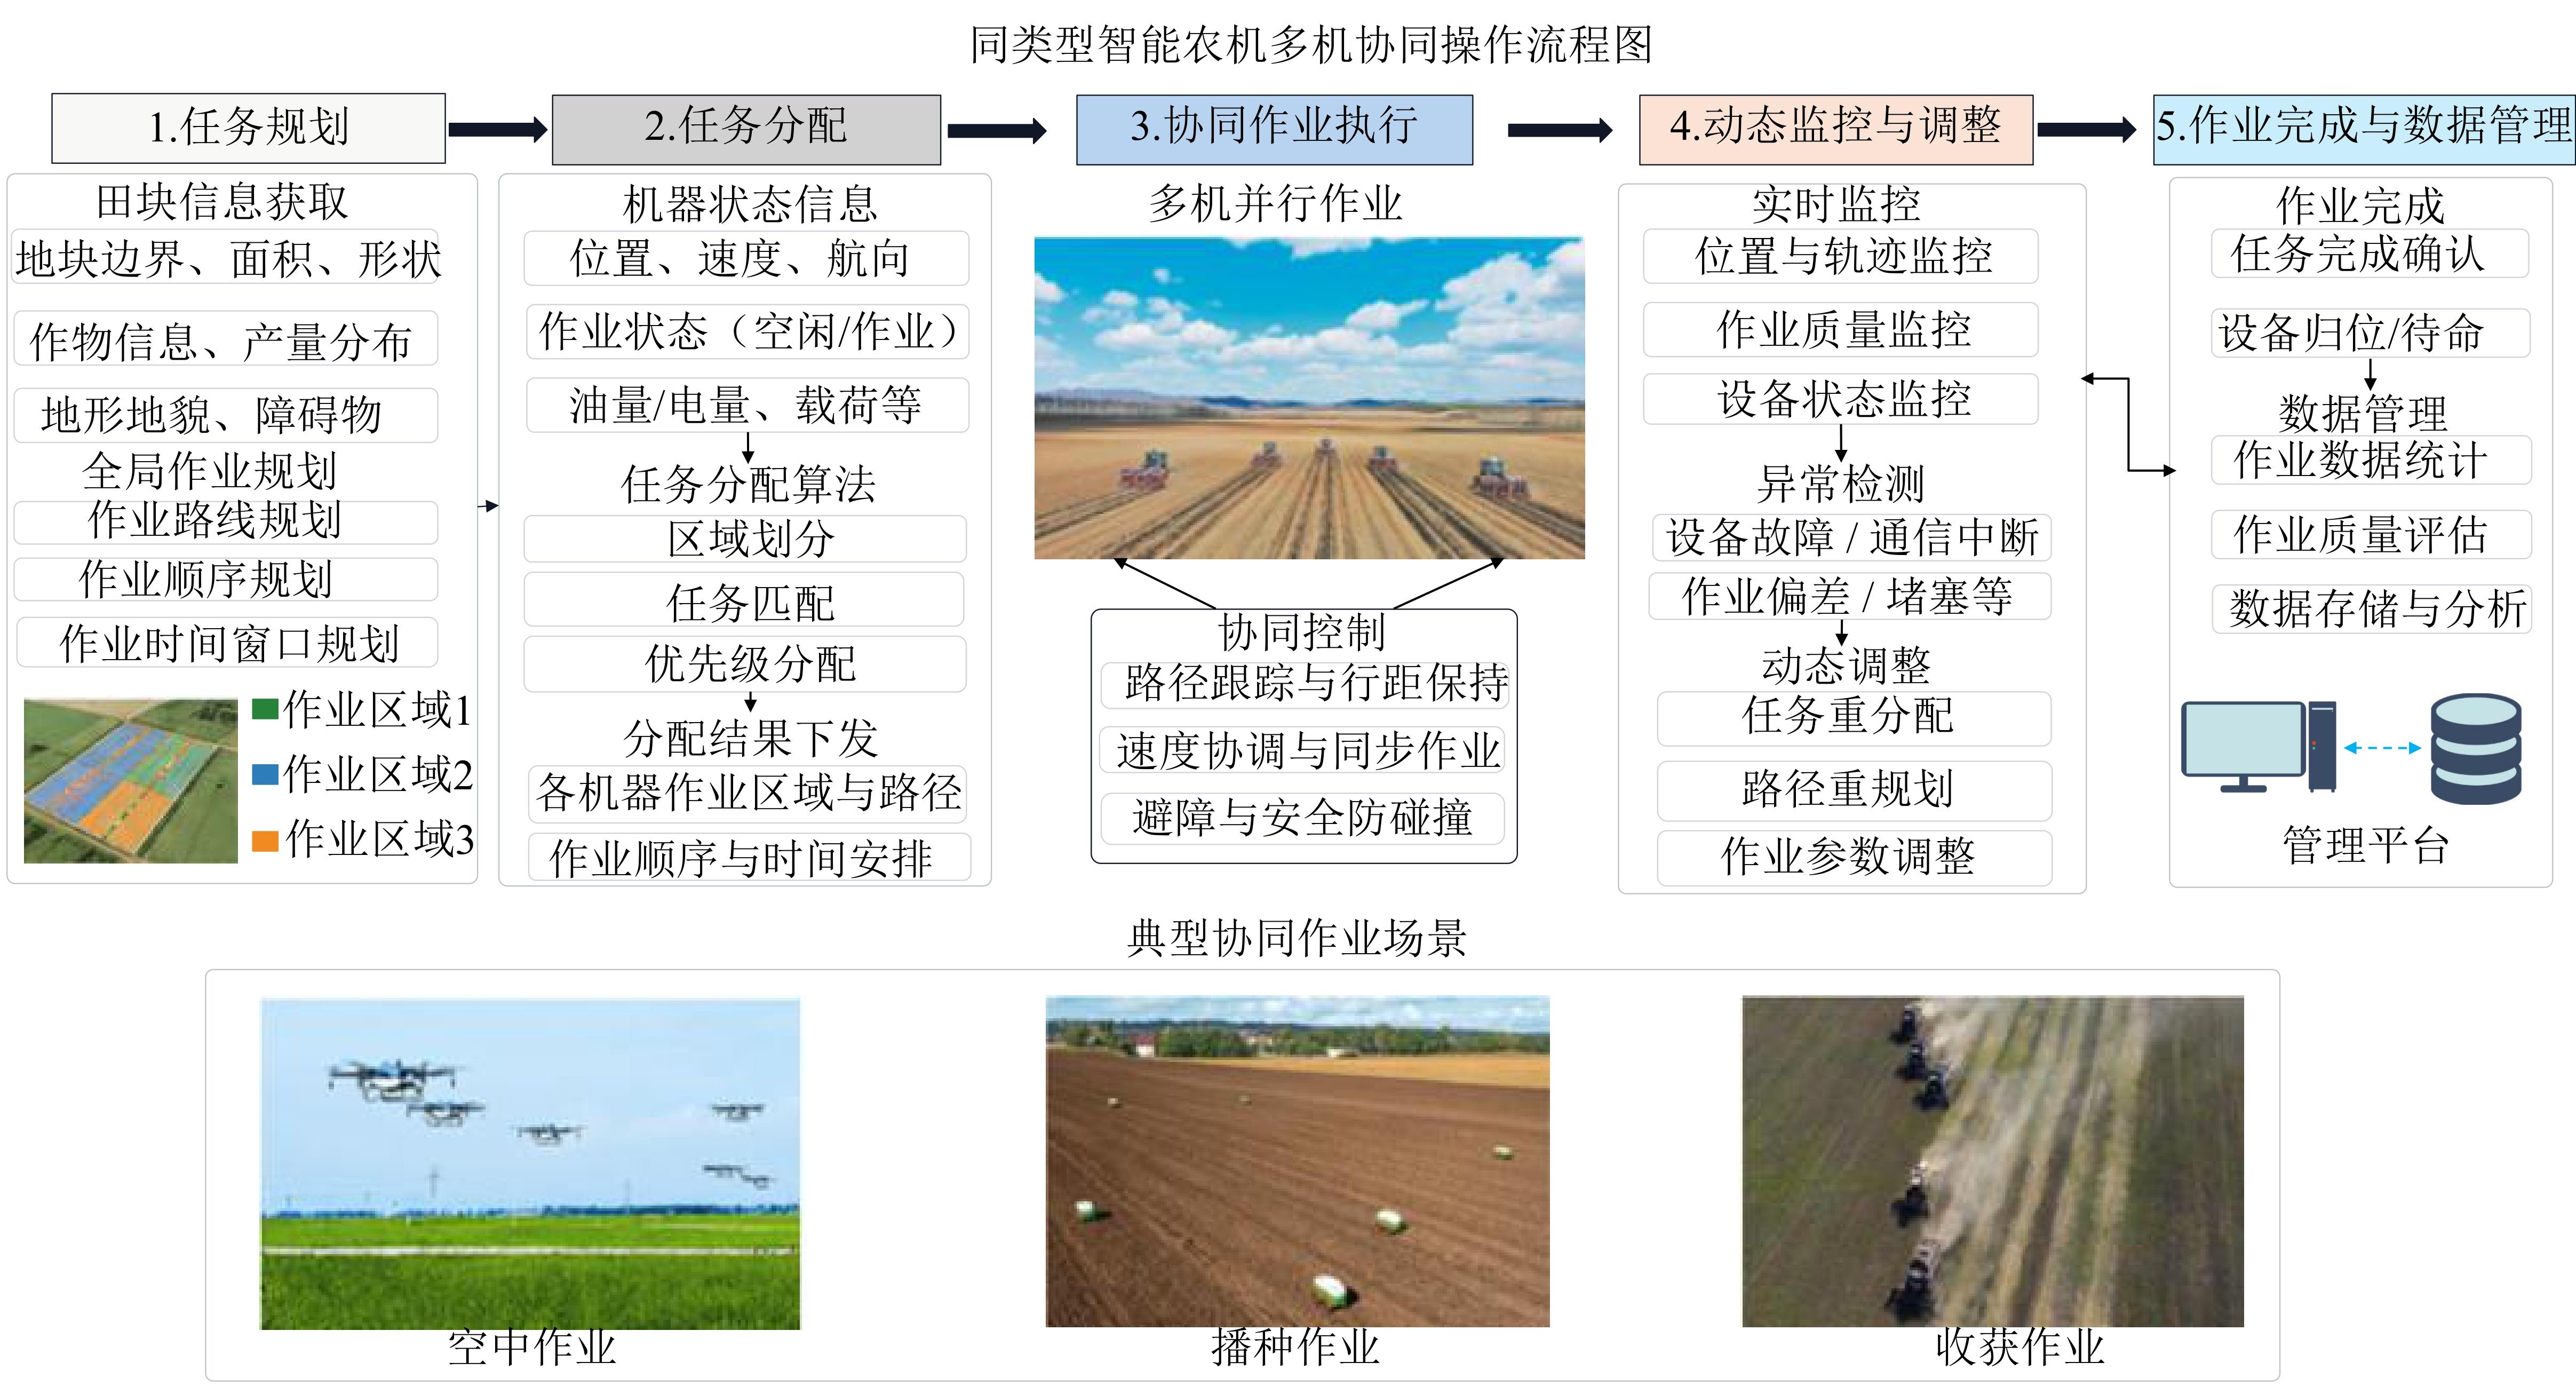
表6
同构智能农机协同应用案例比较
| 代表研究 | 智能农机构成 | 任务类型 | 任务耦合程度 | 信息共享内容 | 控制方式 | 主要局限 |
|---|---|---|---|---|---|---|
| BARRIENTOS等[ | 多架微型无人机(3架) | 农田遥感监测、影像采集与地图构建 | 中等 | 任务区域、飞行状态、航迹信息、遥感影像 | 分布式任务协商与航迹规划 | 主要面向空中监测任务,对续航约束、通信负载及长期自主运行能力验证不足 |
| SOITINAHO等[ | 多台自主农业拖拉机(2台) | 播种任务与田间覆盖作业 | 高 | 作业路径、当前/计划执行的路径段、任务进度及车辆位置信息 | 集中式协同路径规划与实时调度 + 单机自主路径跟踪 | 对动态障碍、通信中断、设备故障及更大规模机群的适应性尚未充分验证 |
| IIDA等[ | 多台联合收割机(2台) | 水稻协同收获 | 高 | 农机位置、作业状态、路径信息 | 协同路径规划与避碰控制 | 系统规模较小,多机扩展后的通信竞争、任务冲突和故障恢复能力仍需验证 |
图7
异构智能农机多机协同操作流程图
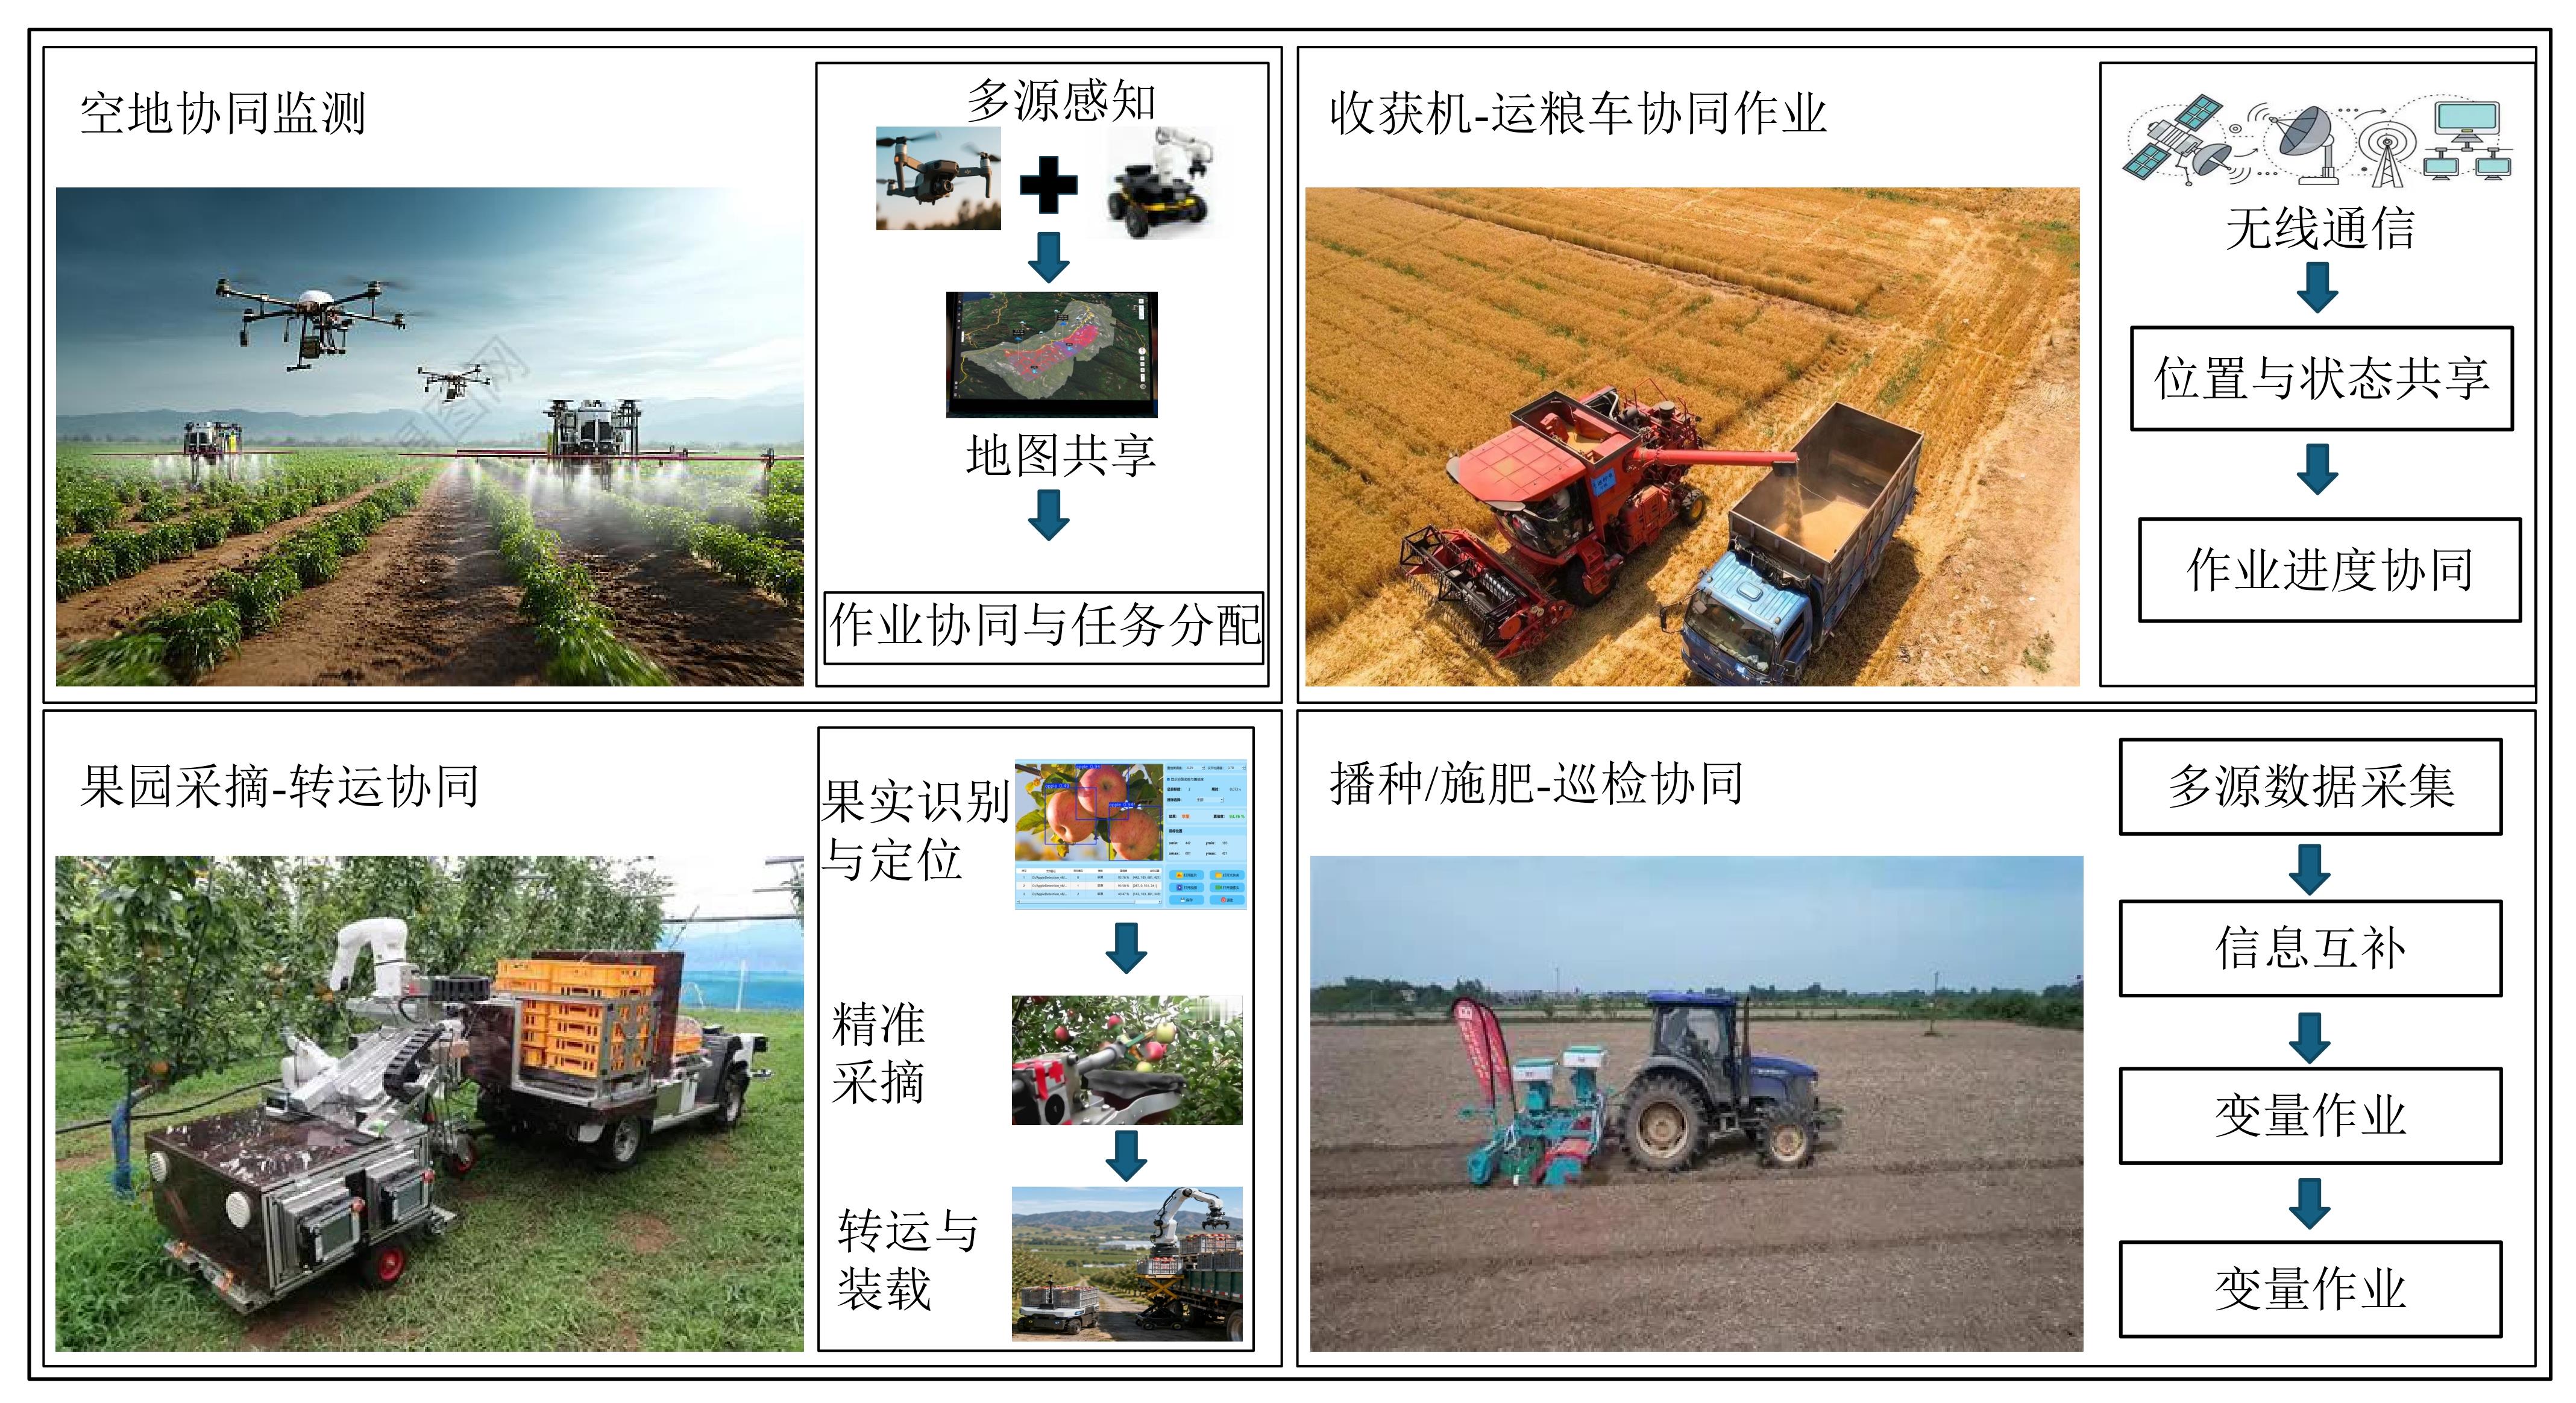
表7
异构智能农机协同应用案例比较
| 代表研究 | 智能农机构成 | 任务类型 | 任务耦合程度 | 信息共享内容 | 控制方式 | 主要局限 |
|---|---|---|---|---|---|---|
| CHEN等[ | 多架无人(UAV)+地面机械(UGV) | 空地协同喷雾与喷杆姿态控制 | 强 | 位姿、运动状态、控制参数 | 协同运动控制与姿态调整 | 通信和定位要求较高 |
| ZHANG等[ | 联合收获机+运输车辆 | 收获机-运输车协同卸料感知与对准 | 中—强 | 图像信息、目标位置、车辆相对位姿 | 视觉识别与动态定位 | 主要解决定位问题,任务调度不足 |
| LYTRIDIS等[ | 1台自主导航果园运输平台+1台自主导航采摘平台 | 采摘-转运协同导航 | 强 | GNSS坐标、航向、速度、导航模式及设备ID等 | 领航—跟随协调导航+基于视觉标记的相对定位与作业协同 | 完整采摘-装箱-转运闭环及复杂动态环境适应性验证不足 |
| SONG等[ | 玉米精量播种机+搭载遥感相机的无人机 | 精量播种、苗期空中巡检、播种质量评价 | 低(顺序式衔接) | 播种作业结果、苗期影像、株距/漏播/出苗均匀性等质量评价指标 | 播种机与无人机分别独立作业;无人机获取影像后进行离线或后处理评价 | 未构建播种机与无人机之间的实时通信、任务协商和联合控制机制,尚不能视为严格意义上的“播种-巡检”实时协同案例 |
| [1] |
马贵福, 郑浡文, 班婷, 等. 农机群协同作业路径规划与动态避障方法研究[J]. 智能化农业装备学报(中英文), 2026, 7(3): 1-18.
|
|
|
|
| [2] |
|
| [3] |
|
| [4] |
|
| [5] |
罗锡文, 廖娟, 胡炼, 等. 我国智能农机的研究进展与无人农场的实践[J]. 华南农业大学学报, 2021, 42(6): 8-17, 5.
|
|
|
|
| [6] |
尹彦鑫, 孟志军, 赵春江, 等. 大田无人农场关键技术研究现状与展望[J]. 智慧农业(中英文), 2022, 4(4): 1-25.
|
|
|
|
| [7] |
|
| [8] |
|
| [9] |
|
| [10] |
|
| [11] |
|
| [12] |
|
| [13] |
|
| [14] |
|
| [15] |
满忠贤, 何杰, 刘善琪, 等. 智能农机多机协同收获作业控制方法与试验[J]. 农业工程学报, 2024, 40(1): 17-26.
|
|
|
|
| [16] |
何勇, 王月影, 何立文, 等. 低空经济政策和技术在农业农村的应用现状与前景[J]. 农业工程学报, 2025, 41(8): 1-16.
|
|
|
|
| [17] |
|
| [18] |
刘政, 沈孚, 崔龙飞, 等. 农机智能引擎AMES的设计与实现[J]. 智能化农业装备学报(中英文), 2026, 7(1): 1-7.
|
|
|
|
| [19] |
|
| [20] |
|
| [21] |
|
| [22] |
|
| [23] |
|
| [24] |
|
| [25] |
|
| [26] |
|
| [27] |
|
| [28] |
|
| [29] |
|
| [30] |
唐先光, 唐宇峰. 谷物联合收获机自动对行控制系统的设计[J]. 农机化研究, 2024, 46(7): 224-226, 240.
|
|
|
|
| [31] |
蒋建东, 孙远方, 金骁, 等. 联合收获机CAN总线架构设计与试验[J]. 农业机械学报, 2019, 50(6): 93-99.
|
|
|
|
| [32] |
|
| [33] |
陈进, 傅晟捷, 关卓怀, 等. 基于LoRa技术的联合收获机群通信方法[J]. 农业工程学报, 2022, 38(16): 81-89.
|
|
|
|
| [34] |
|
| [35] |
|
| [36] |
|
| [37] |
|
| [38] |
|
| [39] |
|
| [40] |
|
| [41] |
金诚谦, 陈钧龙, 刘政, 等. 大田作业场景中农机协同作业技术发展综述[J]. 农业工程学报, 2025, 41(14): 1-13.
|
|
|
|
| [42] |
彭汪忆楠, 赖惠成, 于逸然, 等. 基于K-means++算法与YDSE算法的多农机协同优化[J]. 计算机应用研究, 2025, 42(5): 1453-1461.
|
|
|
|
| [43] |
李丽, 侯兴华, 陈行政, 等. 深松作业下多机协同任务分配优化方法[J]. 农业工程学报, 2023, 39(21): 1-9.
|
|
|
|
| [44] |
|
| [45] |
李文鑫, 张璠, 姚竟发, 等. 联合收割机与运粮车协同作业调度技术研究[J]. 中国农机化学报, 2023, 44(2): 119-125.
|
|
|
|
| [46] |
|
| [47] |
李荣轩, 龚立娇, 李玉洁, 等. 异类型多机自主智能协同收获作业任务规划方法与试验[J]. 农业工程学报, 2025, 41(24): 33-42.
|
|
|
|
| [48] |
|
| [49] |
|
| [50] |
|
| [51] |
|
| [52] |
|
| [53] |
|
| [54] |
|
| [55] |
|
| [56] |
|
| [57] |
姚竟发, 滕桂法, 霍利民, 等. 联合收割机多机协同作业路径优化[J]. 农业工程学报, 2019, 35(17): 12-18.
|
|
|
|
| [58] |
|
| [59] |
|
| [60] |
|
| [61] |
|
| [62] |
|
| [63] |
|
| [64] |
|
| [65] |
|
| [66] |
|
| [67] |
|
| [68] |
|
| [69] |
|
| [70] |
|
| [71] |
|
| [72] |
|
| [73] |
|
| [74] |
|
| [75] |
安永跃, 李淑琴. 基于行为规划的多机器鱼编队策略的研究[J]. 计算机仿真, 2013, 30(11): 369-373.
|
|
|
|
| [76] |
|
| [77] |
|
| [78] |
|
| [79] |
白晓平, 王卓, 胡静涛, 等. 基于领航-跟随结构的联合收获机群协同导航控制方法[J]. 农业机械学报, 2017, 48(7): 14-21.
|
|
|
|
| [80] |
孟令刚, 范松涛, 周燕. 基于领航-跟随结构的大型喷灌机协同导航控制方法[J]. 农业工程学报, 2022, 38(12): 12-22.
|
|
|
|
| [81] |
魏新华, 邓屹, 崔鑫宇, 等. 基于模糊算法的农机编队转场多机协同控制方法[J]. 农业机械学报, 2025, 56(2): 48-60.
|
|
|
|
| [82] |
|
| [83] |
|
| [84] |
|
| [85] |
黄山, 吕永玺, 朱奇, 等. 仅使用距离量测的多无人机协同环绕未知目标[J]. 航空学报, 2024, 45(13): 341-361.
|
|
|
|
| [86] |
张硕, 吴雨洋, 汪洋, 等. 基于模型预测控制的无人车编队避障方法[J]. 北京理工大学学报, 2025, 45(1): 34-41.
|
|
|
|
| [87] |
方浩, 赵欣悦, 陈杰. 无人飞行器集群自主控制: 预设性能驱动的安全编队控制[J]. 自动化学报, 2025, 51(5): 931-941.
|
|
|
|
| [88] |
|
| [89] |
|
| [90] |
梁明旭, 袁昌荣, 夏先飞, 等. 机器人技术在蔬菜生产领域的应用现状及发展趋势[J]. 智能化农业装备学报(中英文), 2025, 6(4): 50-63.
|
|
|
|
| [91] |
陈行政, 王五一, 谢守勇, 等. 水稻联合收割机作业节点次序的多目标优化[J]. 农业工程学报, 2025, 41(12): 49-58.
|
|
|
|
| [92] |
|
| [93] |
|
| [94] |
|
| [95] |
|
| [96] |
|
| [97] |
|
| [98] |
|
| [99] |
|
| [1] | 杨朔飞, 王喆, 杨圣慧, 苗中华, 陈度, 郑永军, 宋正河, 李洪文. 面向复杂场景的农业机器人自主作业技术与发展趋势[J]. 智慧农业(中英文), 2026, 8(5): 1-22. |
| [2] | 马梦贤, 徐震, 袁泉, 周文宗, 张春燕. 改进BI-RRT*的黄鳝投喂机械臂路径规划算法[J]. 智慧农业(中英文), 2026, 8(2): 251-264. |
| [3] | 陈若彤, 刘继芳, 张志勇, 马楠, 卫培刚, 王亿, 杨艳涛. 规模化牛场智能巡检路径规划算法[J]. 智慧农业(中英文), 2026, 8(1): 178-191. |
| [4] | 朱天文, 王旭, 张波, 杜歆桐, 吴春笃. 基于改进遗传算法的多机协同作业调度和规划方法[J]. 智慧农业(中英文), 2026, 8(1): 226-236. |
| [5] | 陆在旺, 张玉成, 马宜科, 代锋, 董杰, 王鹏, 陆会贤, 李同滨, 赵凯宾. 农业多机器人全覆盖作业关键技术研究进展与展望[J]. 智慧农业(中英文), 2025, 7(5): 17-36. |
| [6] | 何勇, 黄震宇, 杨宁远, 李禧尧, 王玉伟, 冯旭萍. 设施农业机器人导航关键技术研究进展与展望[J]. 智慧农业(中英文), 2024, 6(5): 1-19. |
| [7] | 栾世杰, 孙叶丰, 贡亮, 张凯. 基于MPC延时补偿器的农机多机器人编队行驶轨迹跟踪方法[J]. 智慧农业(中英文), 2024, 6(3): 69-81. |
| [8] | 徐济双, 焦俊, 李淼, 李华龙, 杨选将, 刘先旺, 郭盼盼, 麻之润. 融合改进A*算法与模糊PID的病死畜禽运输机器人路径规划与运动控制方法[J]. 智慧农业(中英文), 2023, 5(4): 127-136. |
| [9] | 周龙港, 刘婷, 卢劲竹. 基于Floyd和改进遗传算法的丘陵地区农田遍历路径规划[J]. 智慧农业(中英文), 2023, 5(4): 45-57. |
| [10] | 朱姜蓬, 岑海燕, 何立文, 何勇. 农情监测多旋翼无人机系统开发及性能评估[J]. 智慧农业(中英文), 2019, 1(1): 43-52. |
| 阅读次数 | ||||||
|
全文 |
|
|||||
|
摘要 |
|
|||||