Smart Agriculture ›› 2026, Vol. 8 ›› Issue (5): 1-22.doi: 10.12133/j.smartag.SA202609040
• 专题--农业机器人前沿技术创新与产业应用 •
杨朔飞1,2, 王喆1, 杨圣慧1,2, 苗中华3, 陈度1,2, 郑永军1,2( ), 宋正河1,2, 李洪文1,2
收稿日期:2026-09-17
出版日期:2026-09-30
基金项目:作者简介:杨朔飞,博士,副教授,研究方向为农业智能装备与机器人。E-mail:shuofei.yang@cau.edu.cn
通信作者:
YANG Shuofei1,2, WANG Zhe1, YANG Shenghui1,2, MIAO Zhonghua3, CHEN Du1,2, ZHENG Yongjun1,2(), SONG Zhenghe1,2, LI Hongwen1,2
Received:2026-09-17
Online:2026-09-30
Foundation items:National Natural Science Foundation of China(52305042)
About author:YANG Shuofei, E-mail: shuofei.yang@cau.edu.cn
Corresponding author:摘要:
【目的/意义】 农业机器人是实现农业生产精细化管理、解决农村劳动力不足的有效手段。农田、果园、温室,以及养殖场等作业环境特征、作业对象及农艺需求各不相同,明确其中关键技术的应用场景,提出系统解决方案可以促进该类装备作业质量和使用效率提升。 【进展】本文基于具体应用案例以及自主作业能力对当前农业机器人发展情况进行总结与分析,从播种与移栽、植保、采摘与收获、巡检与监测、设施农业及畜牧养殖等方面进行阐述。对比分析轮式、履带式和腿式移动平台的特点,总结机器视觉与激光雷达感知、多源融合定位、即时定位与地图构建、全覆盖路径规划、机械臂操作以及柔性末端执行器等相关内容。探讨作物行结构、设施定位基准,以及种植模式对机器人作业影响,同时对视觉基础模型、视觉-语言-动作模型、数字孪生与协同作业发展方向进行阐述。 【结论/展望】 农业机器人具有多源感知、精确执行、可配置模块化及协同工作等特点。为了更好地应用于实际生产中,需要将设备设计与农业生产需求相结合,增强感知设备对于各种环境的鲁棒性,在作业过程中根据作业情况优化控制策略。同时,要加大专用零部件研发力度,做好作业评估和服务保障工作,并充分考虑设备全生命周期成本问题。根据试验要求、评价标准以及人员参与情况,在各地域、各季节、各种作物条件下进行实地测试,可以对装备的设计、技术融合与选择起到指导作用。
中图分类号:
杨朔飞, 王喆, 杨圣慧, 苗中华, 陈度, 郑永军, 宋正河, 李洪文. 面向复杂场景的农业机器人自主作业技术与发展趋势[J]. 智慧农业(中英文), 2026, 8(5): 1-22.
YANG Shuofei, WANG Zhe, YANG Shenghui, MIAO Zhonghua, CHEN Du, ZHENG Yongjun, SONG Zhenghe, LI Hongwen. Autonomous Operation Technologies and Development Trends for Agricultural Robots in Complex Scenarios[J]. Smart Agriculture, 2026, 8(5): 1-22.
图1
农业机器人系统
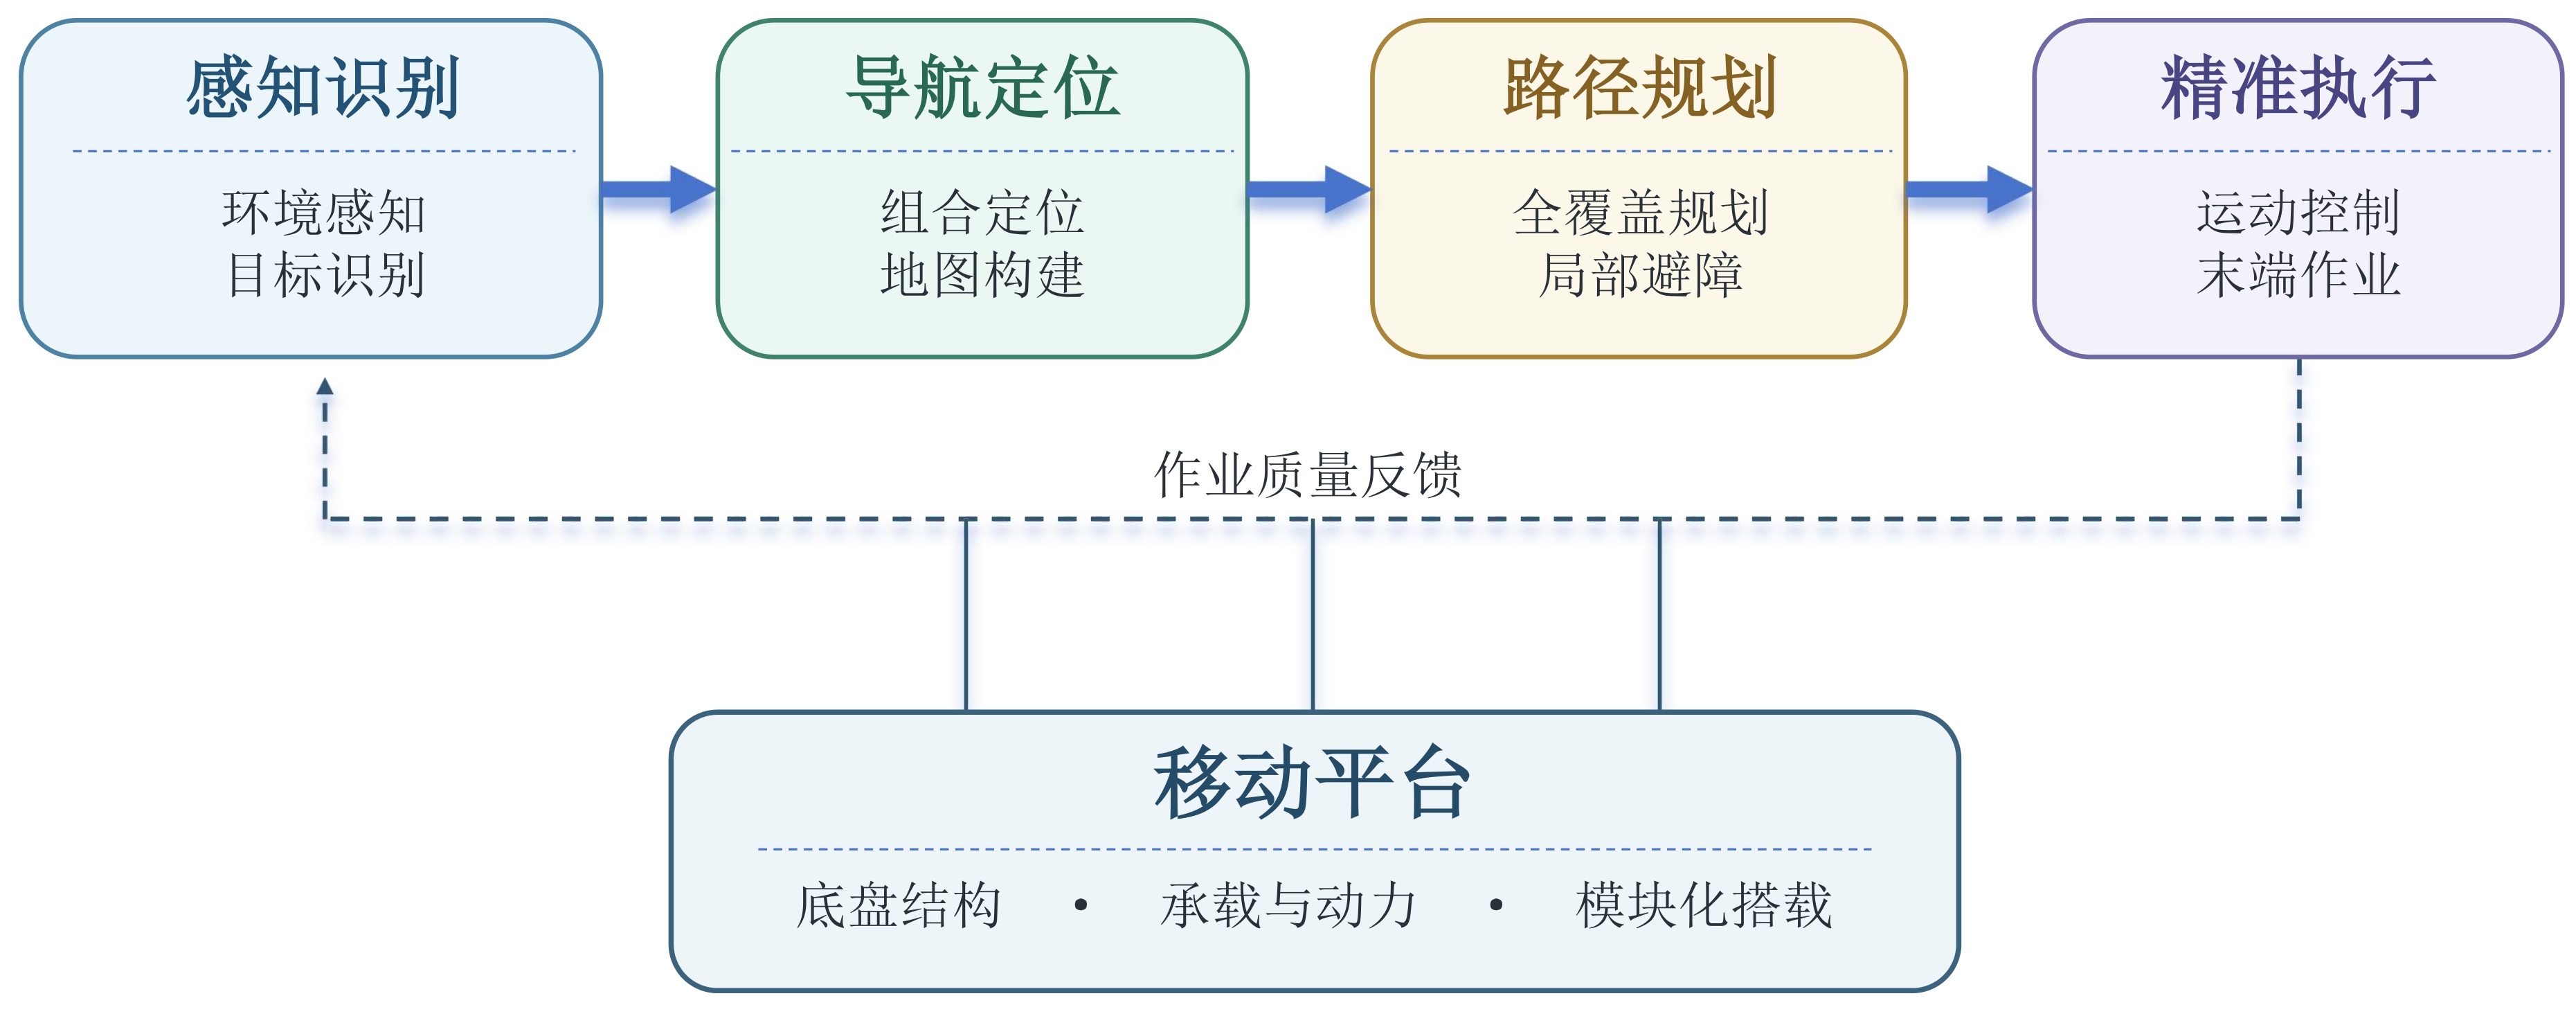
图2
农业机器人典型作业任务与应用场景[20-24]
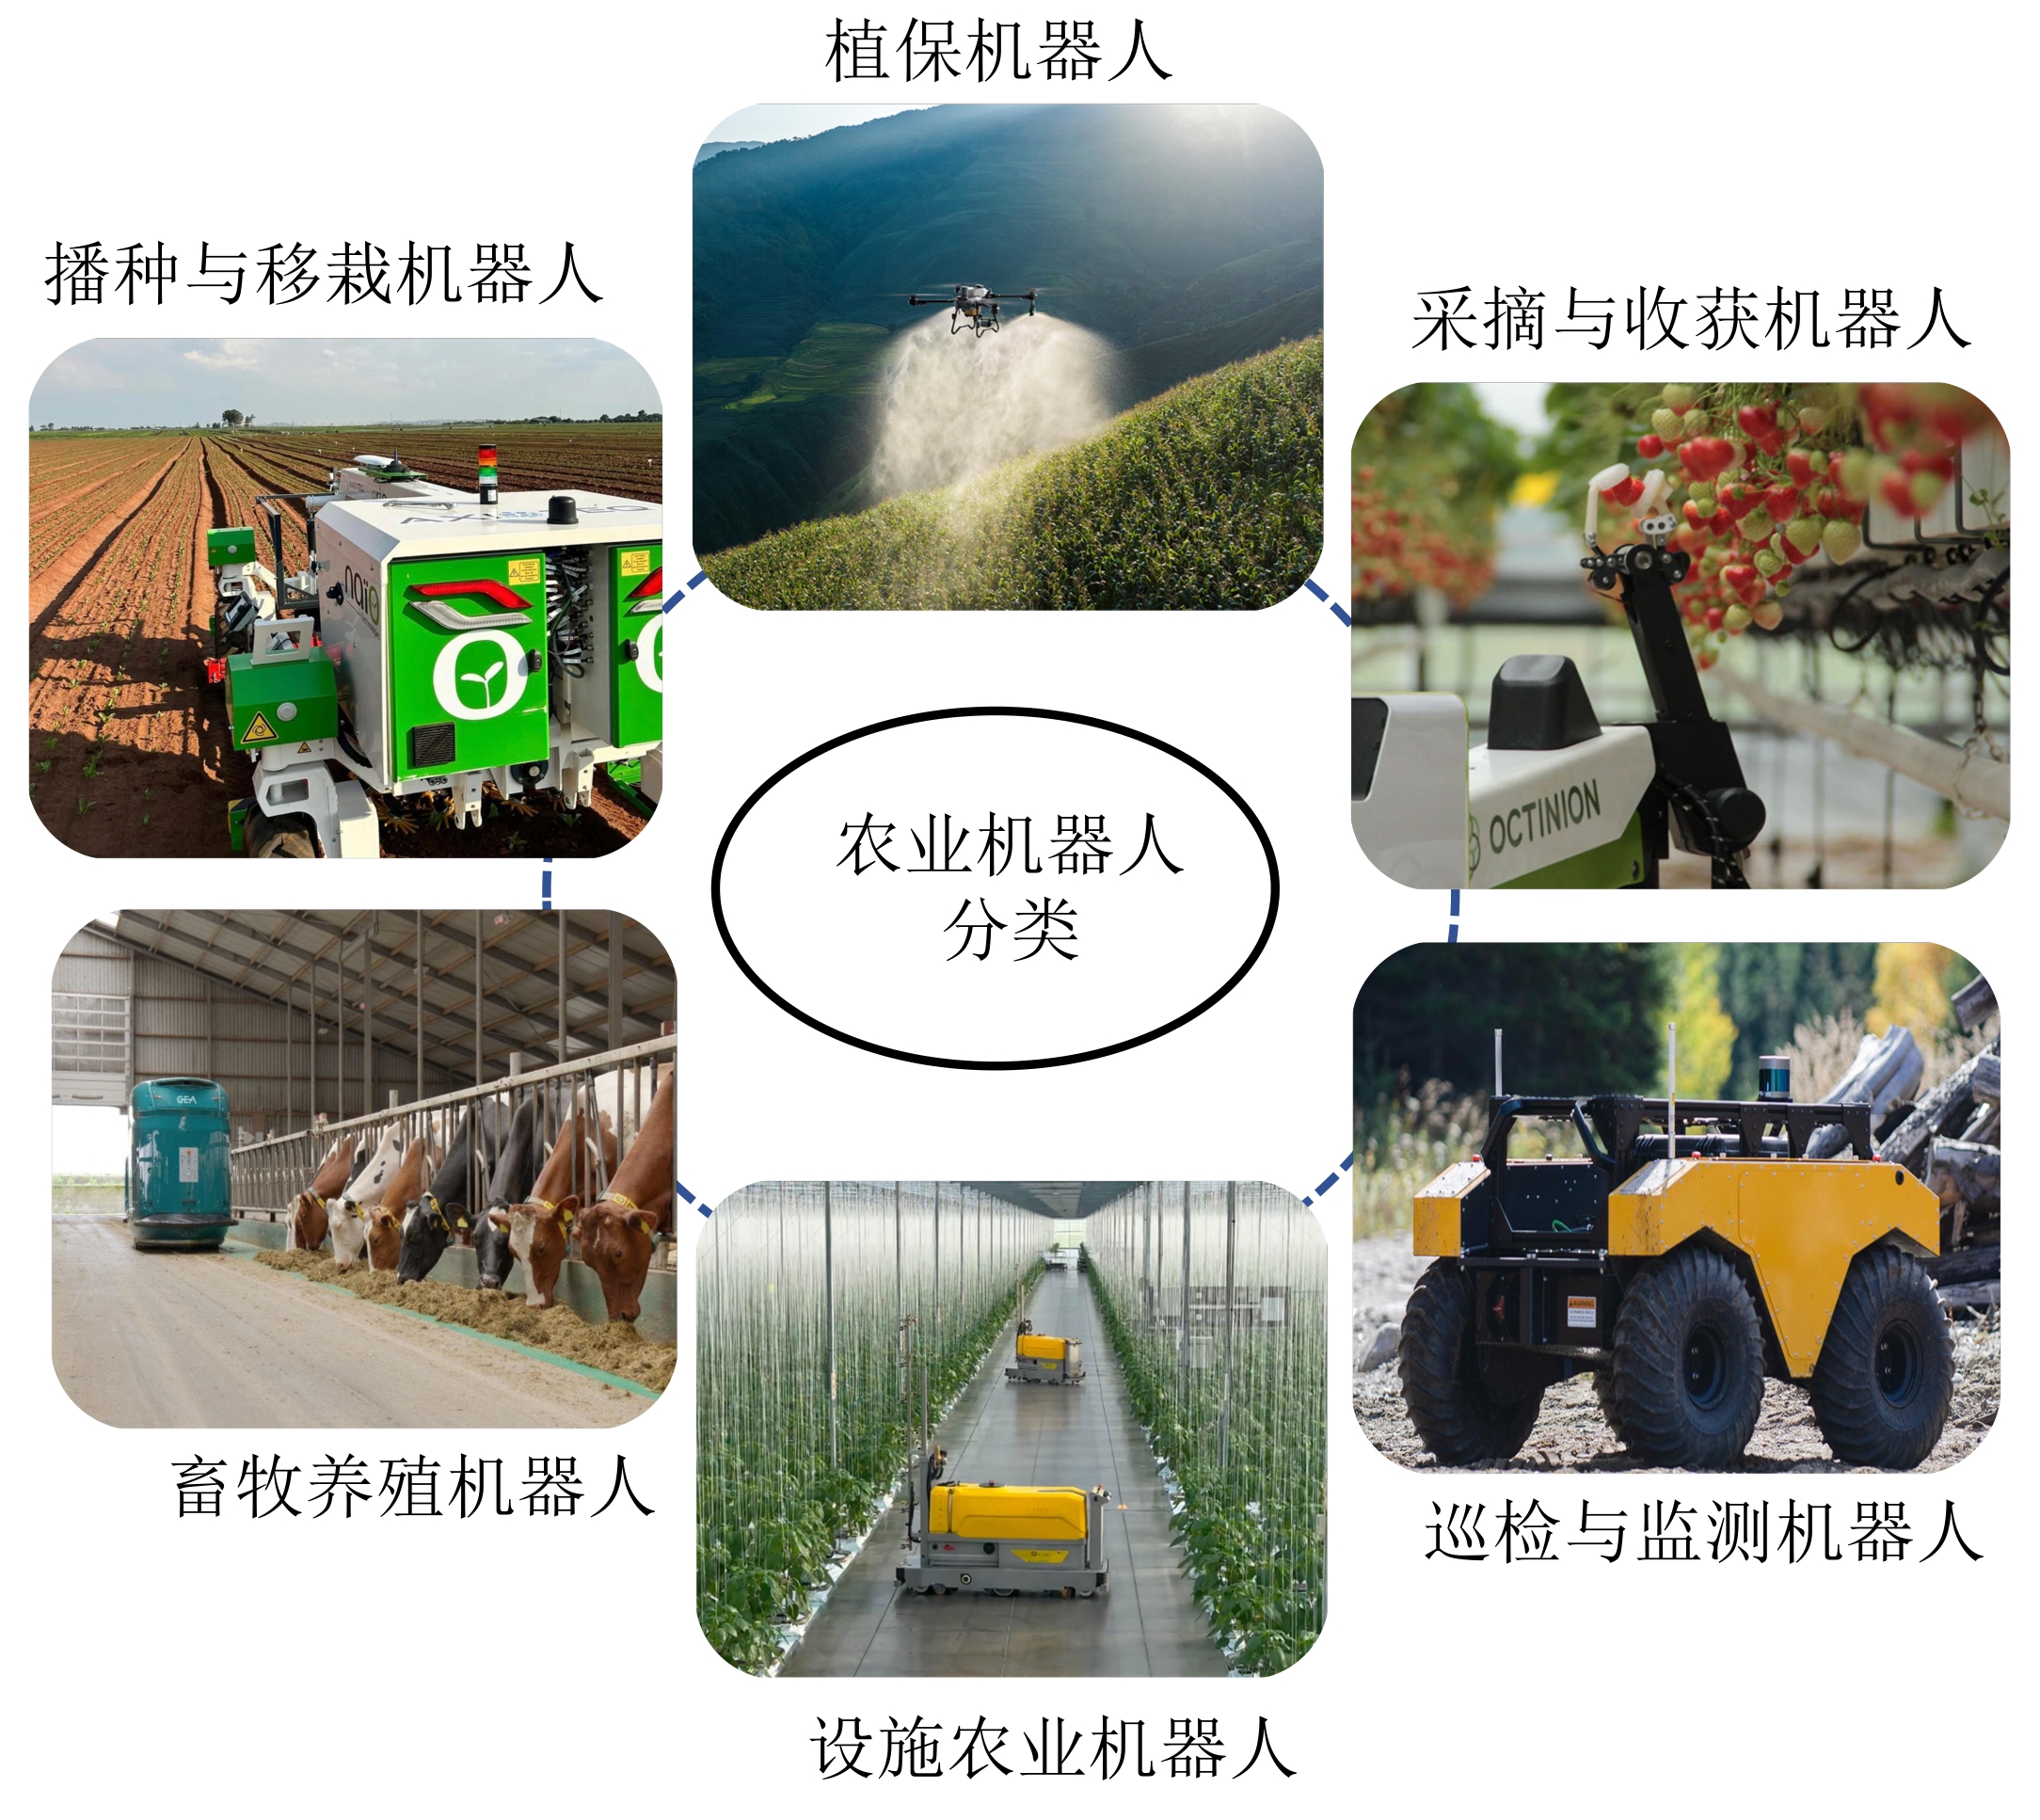
图3
播种与精准植保装备[26, 29]
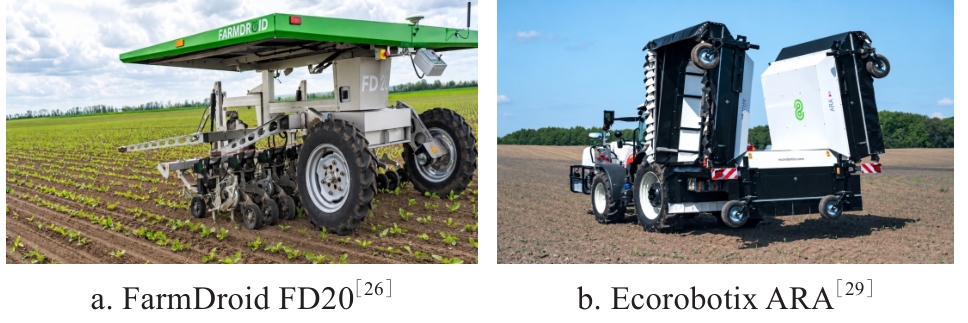
图4
温室番茄采摘机器人
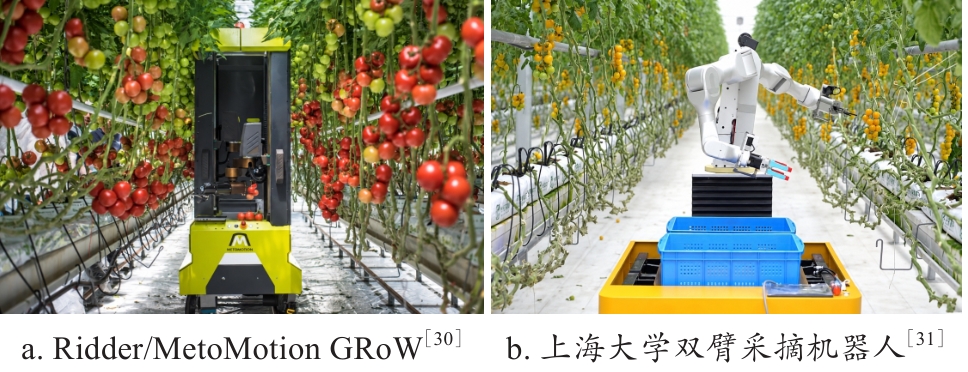
图5
EarthSense TerraSentia巡检与表型监测机器人[32]
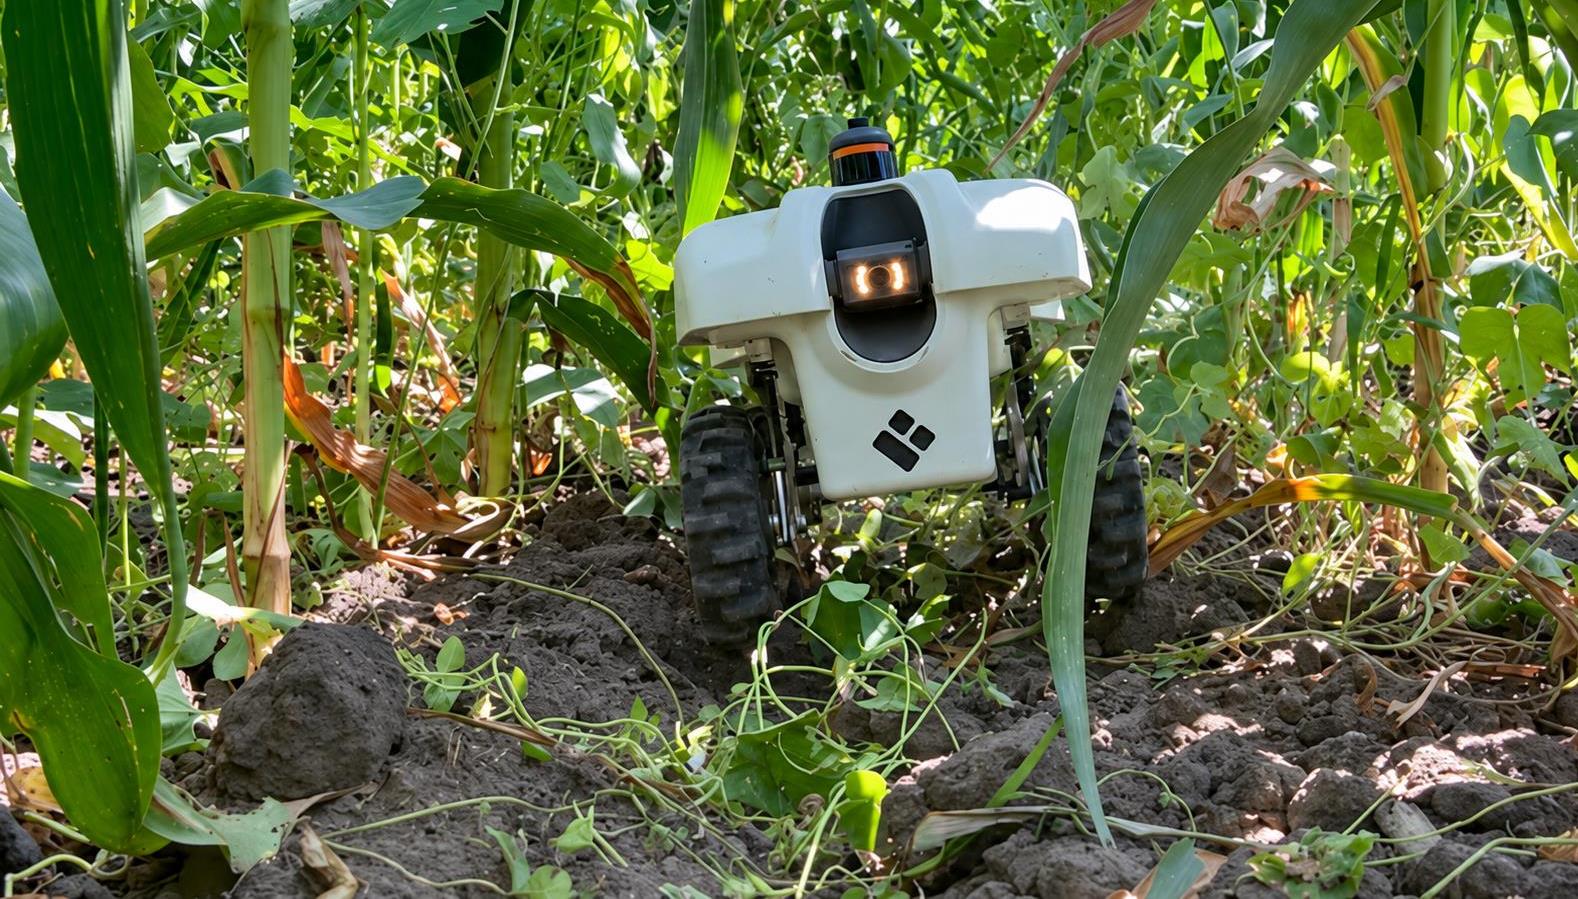
图6
Priva Kompano温室番茄自动去叶机器人[35]
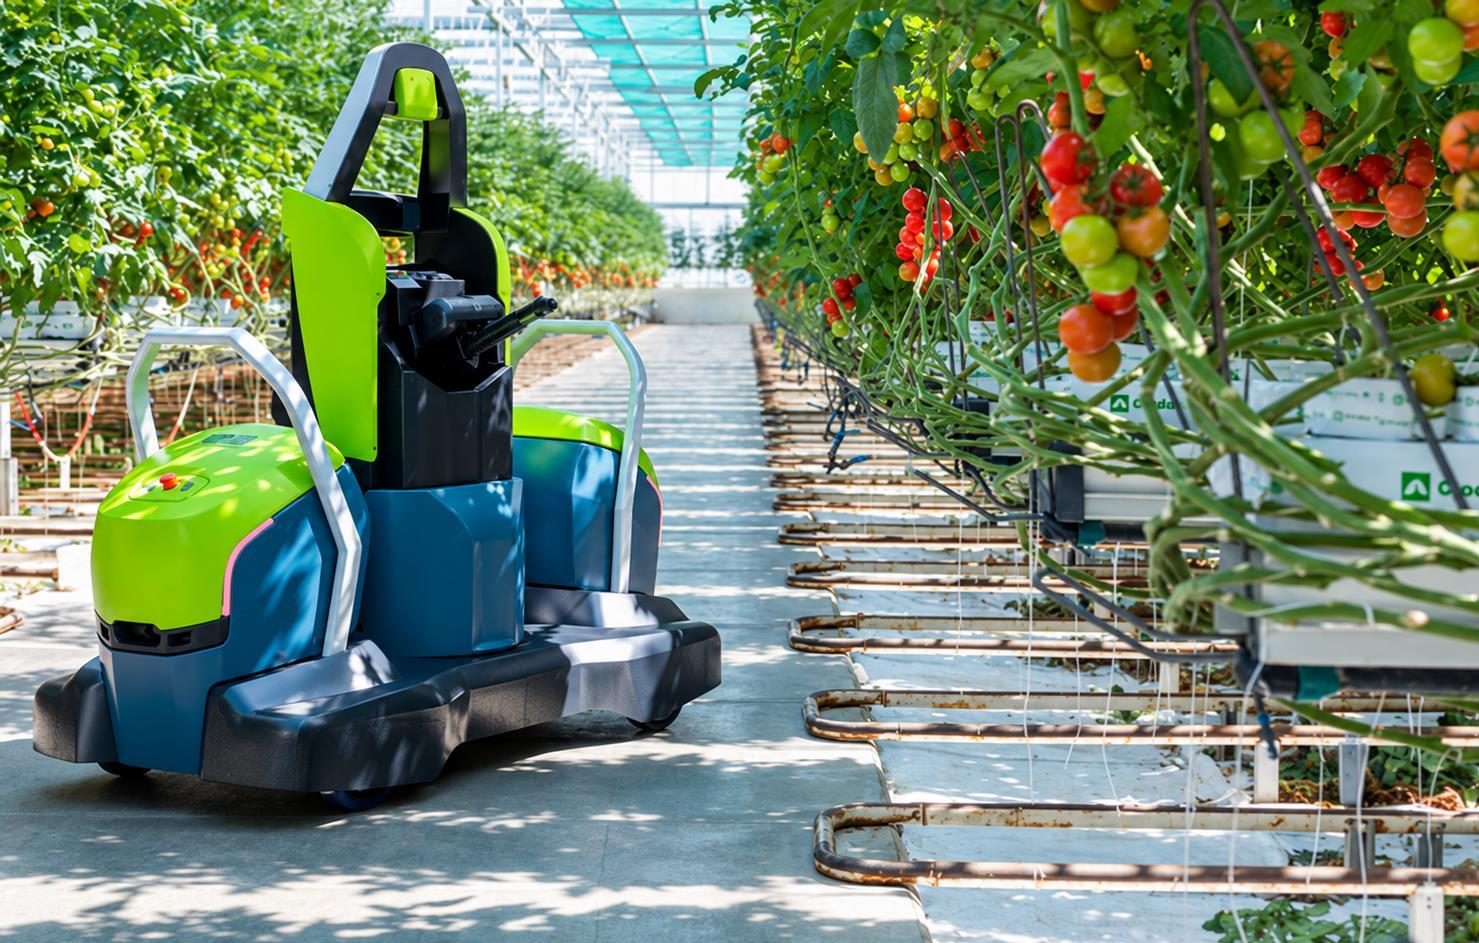
图7
Lely Astronaut A5 Next自动挤奶机器人[39]
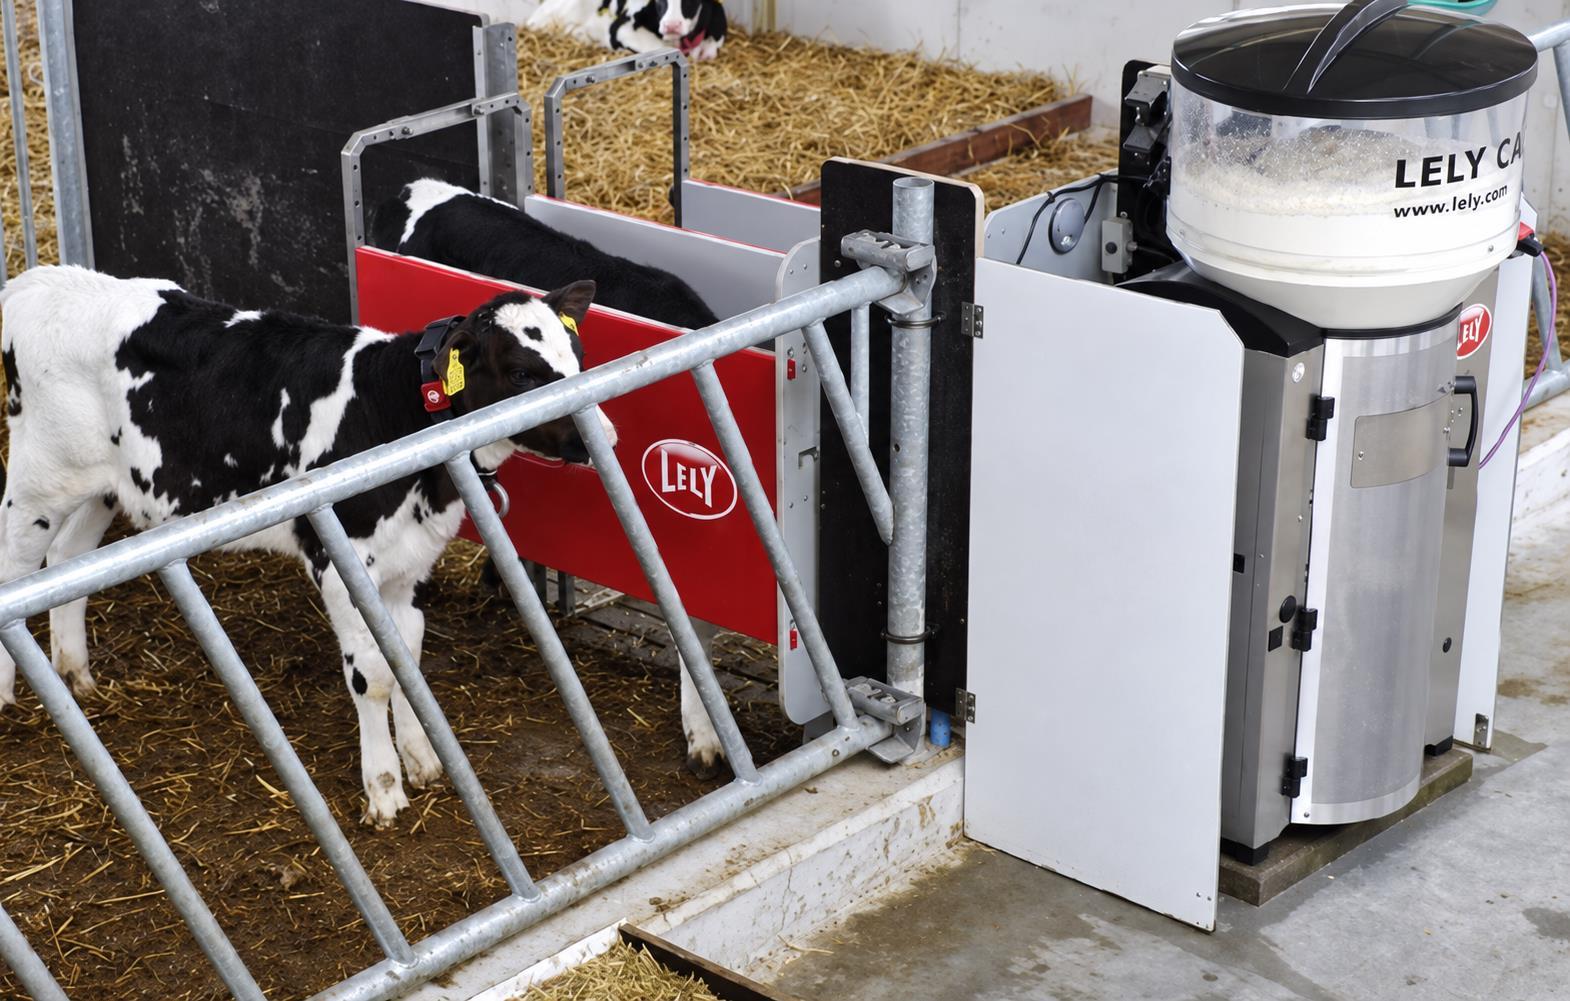
图8
典型农业机器人移动平台 注:轮式与履带式示例[42-44];腿式示例[45]。
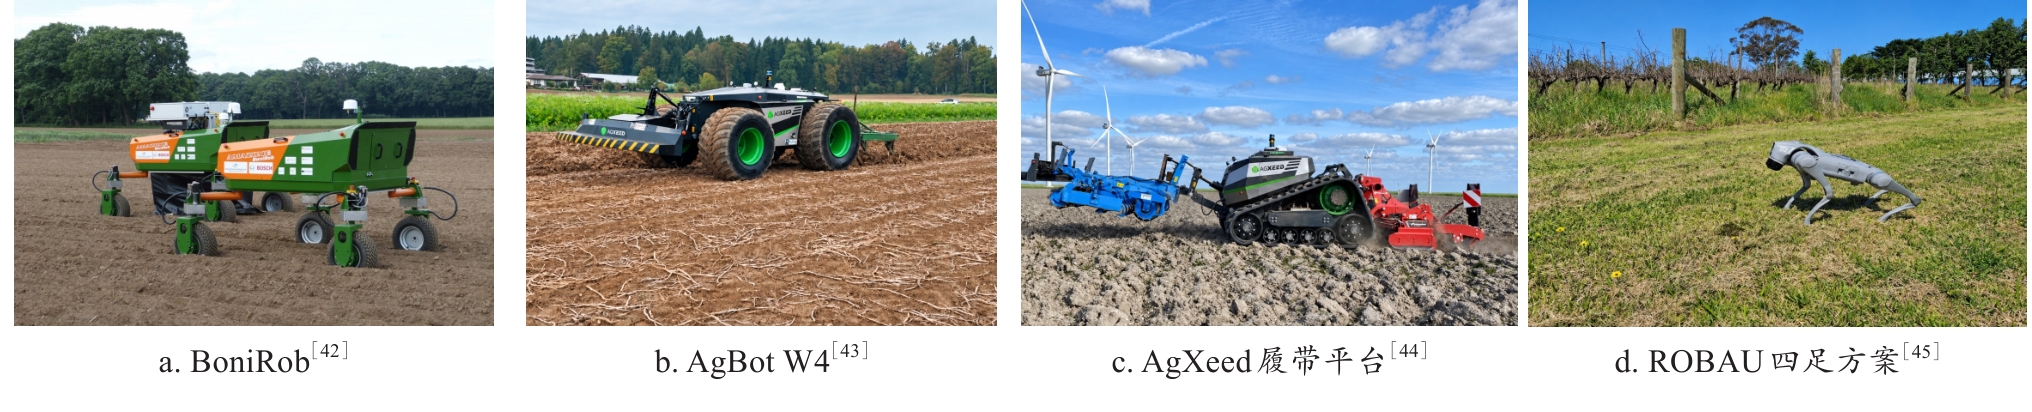
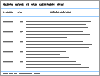
表1
农业机器人主要底盘的特点与选型要点
| 底盘形式 | 结构与运动特点 | 适用条件 | 选型与评价要点 |
|---|---|---|---|
| 阿克曼轮式 | 轮式滚动;转向几何关系明确 | 空间较为宽敞、地头能够容纳其转弯半径的作业环境 | 根据轴距、行驶速度以及所使用的农具进行跟踪和转弯评估[ |
| 独立驱动/转向轮式 | 可组合多种转向模式;部分平台可调轮距 | 行距变化、精细作业与狭窄空间机动 | 协调轮组控制,在给定载荷下记录转向性能、能耗及与作物接触的情况[ |
| 履带式 | 与农田接触面大;转向涉及滑移 | 坡地、湿地或重载情况下使用 | 计算滑移量、牵引力、扰土量以及单位作业功耗等[ |
| 腿式/轮腿复合 | 多足连杆机构;可改变着地点或转换行走模式 | 局部障碍物、斜坡地及巡检任务等 | 从负载能力、越障能力、稳定性、续航时间以及维修等方面进行比较 |
图9
农业机器人感知识别技术体系[47, 48]
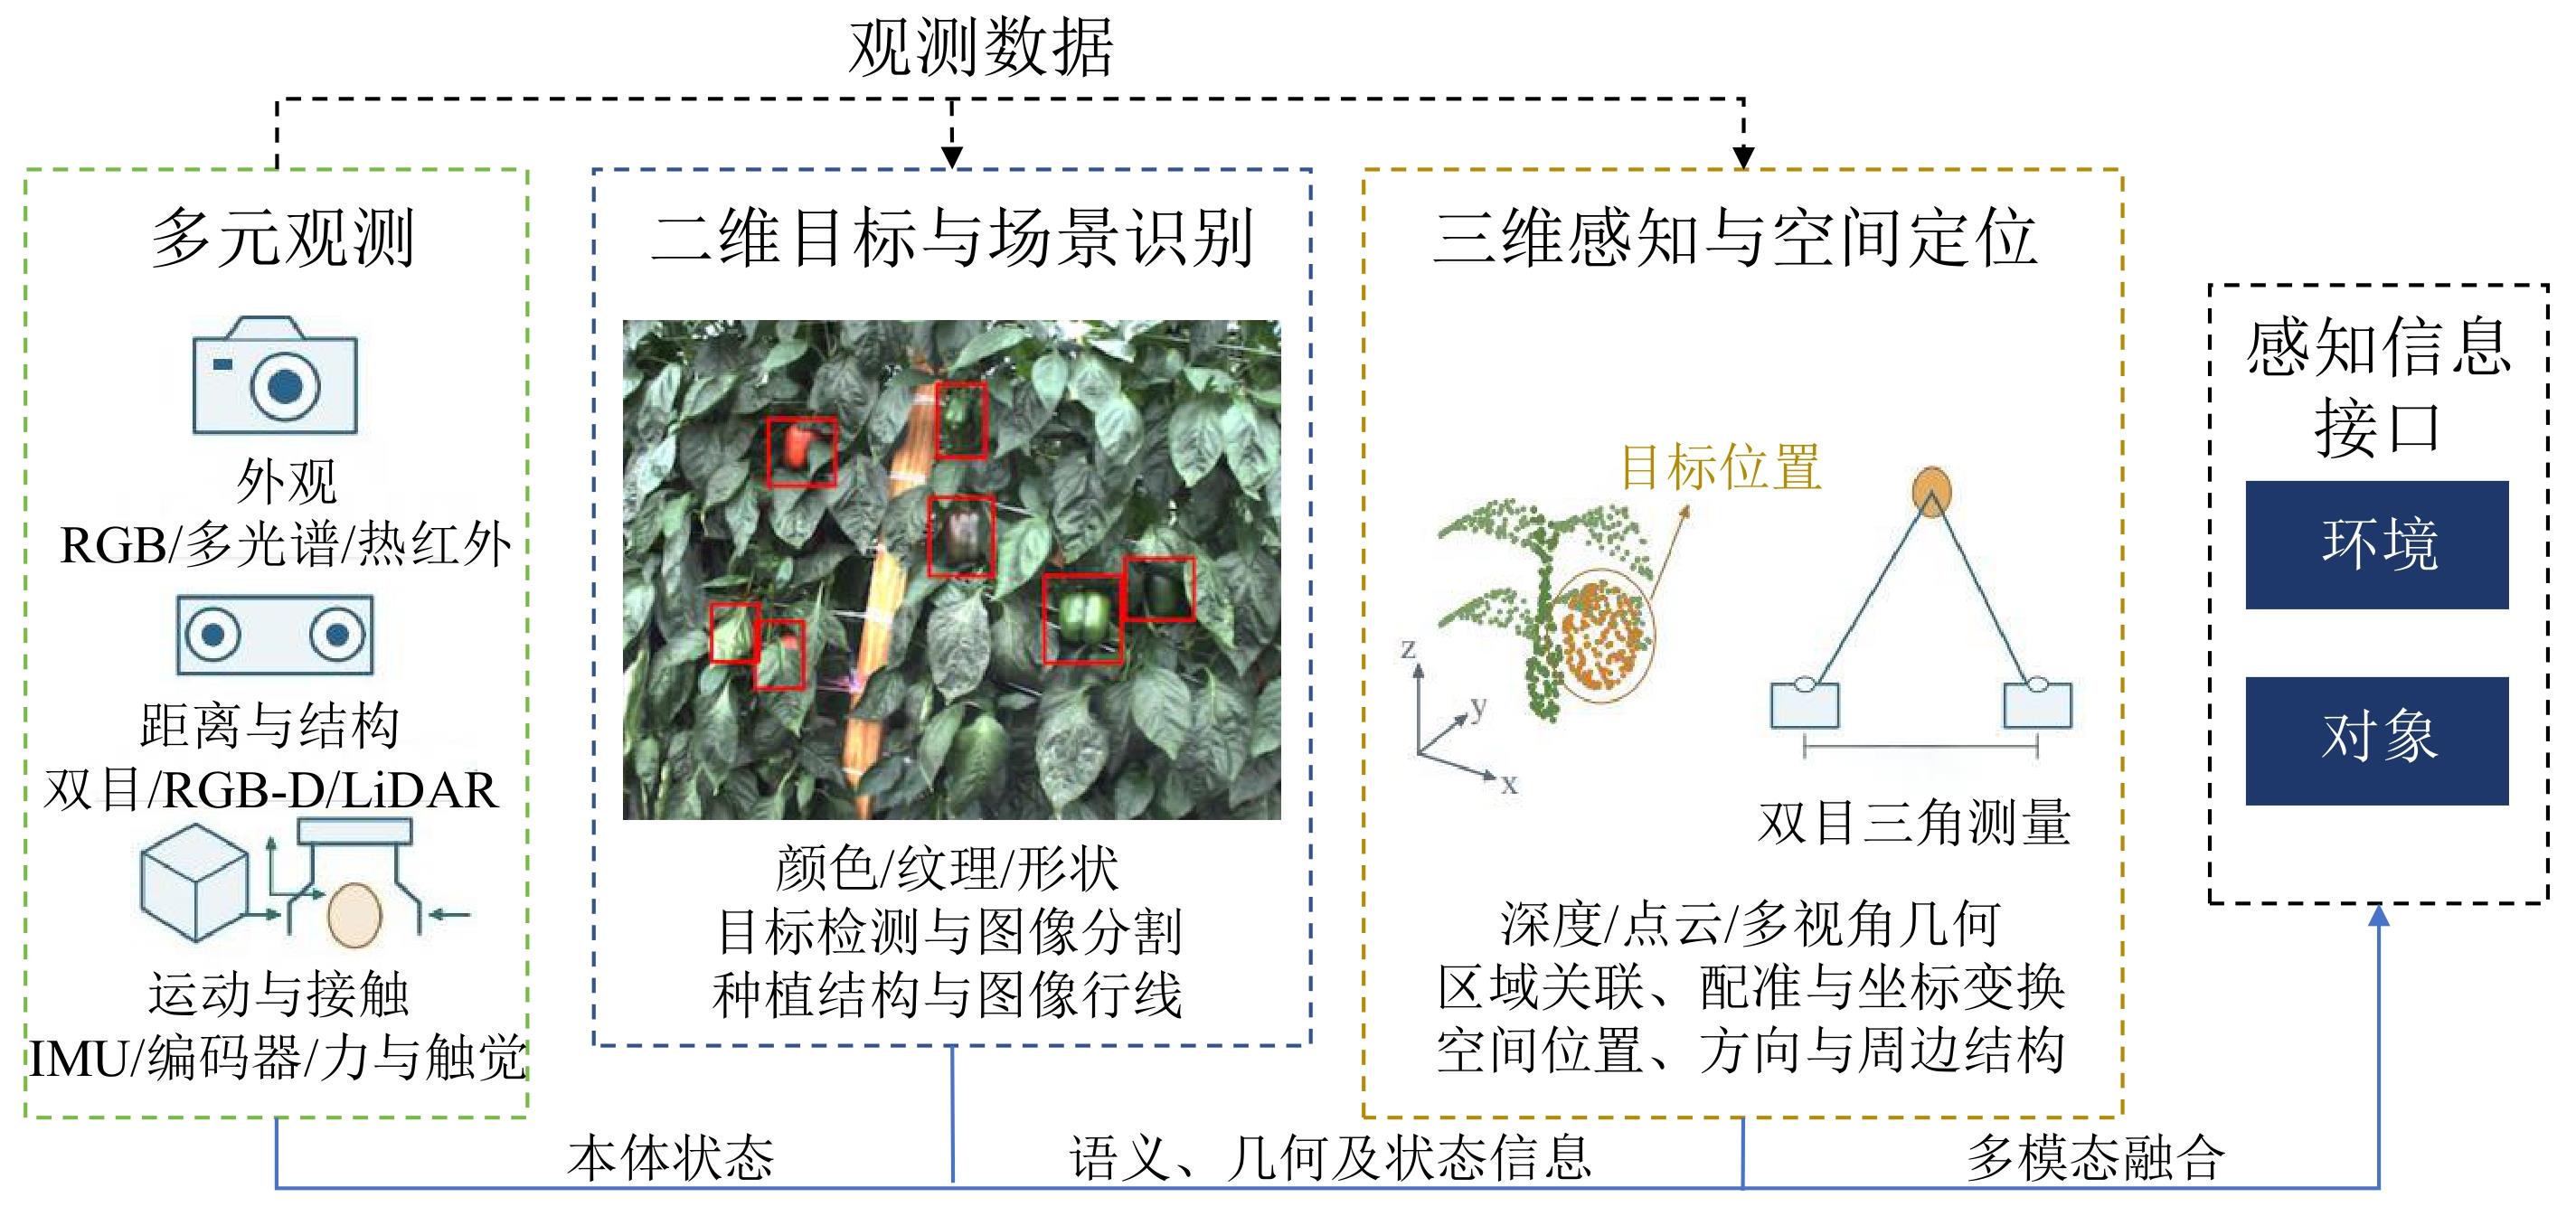
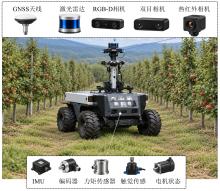
图10
农业机器人环境感知与目标识别系统
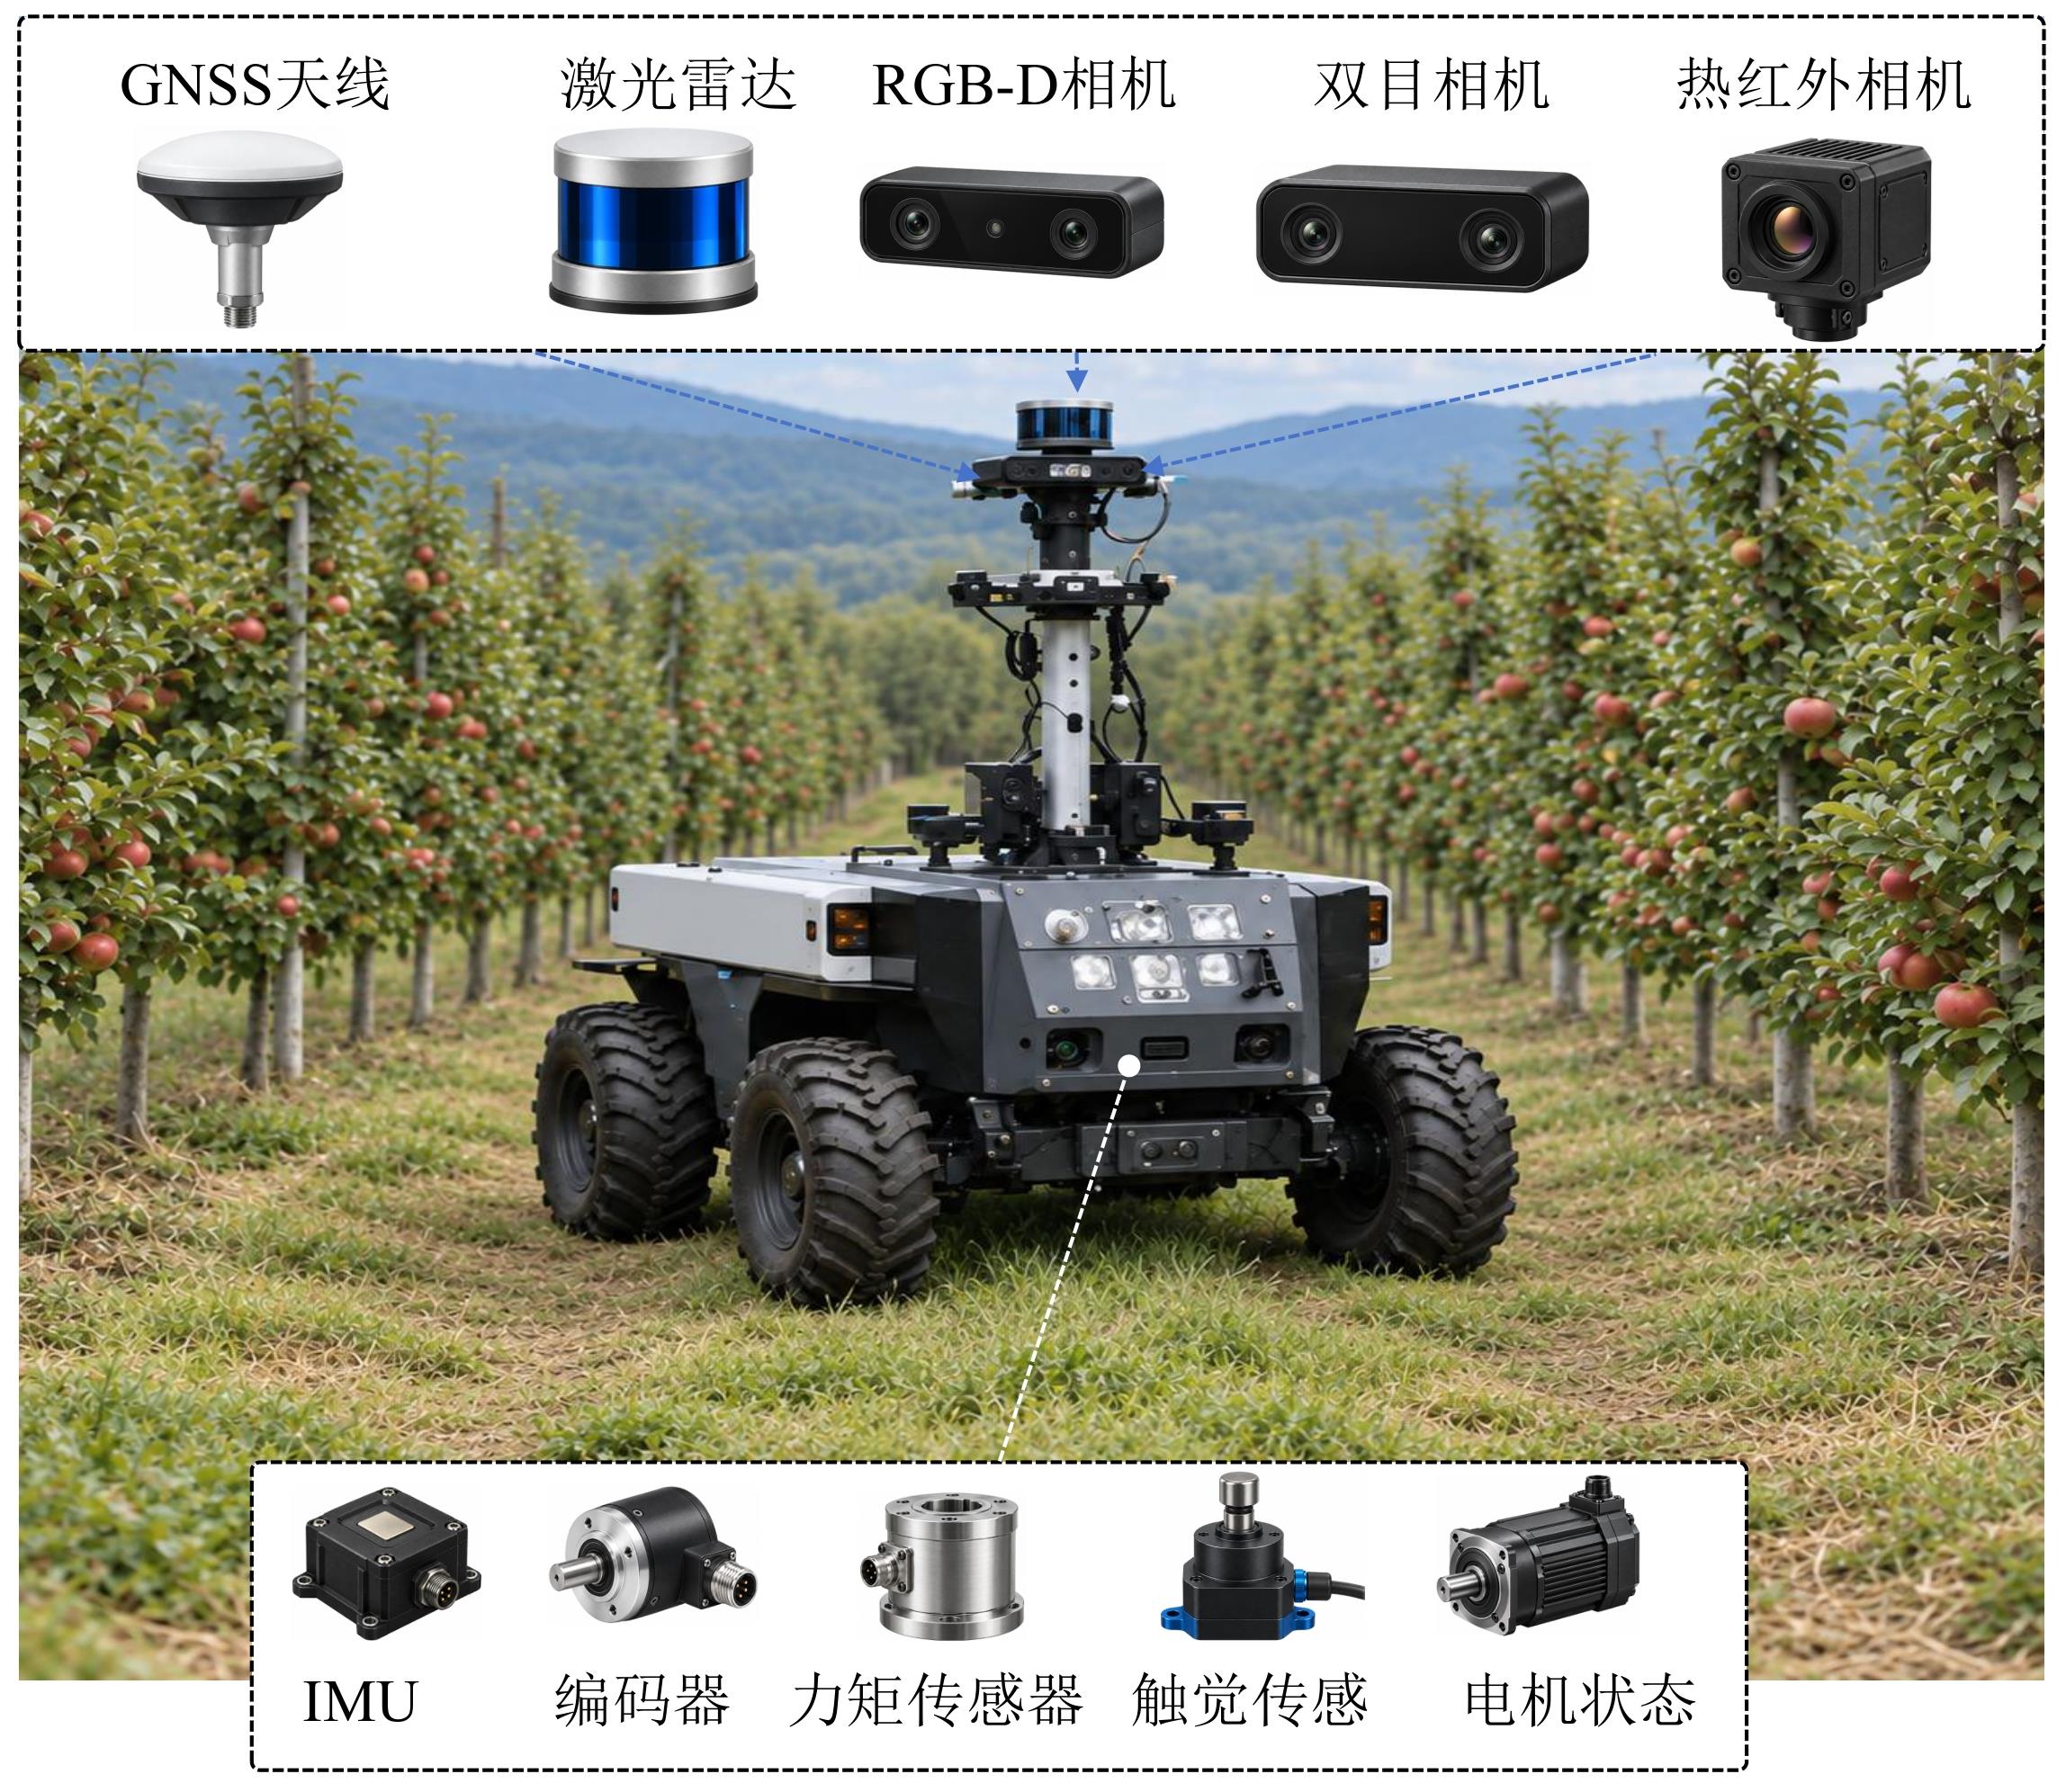
图11
农业机器人自主导航、规划与决策技术体系[66-69]

图12
农业机器人机械臂与作业执行技术体系[95-99]
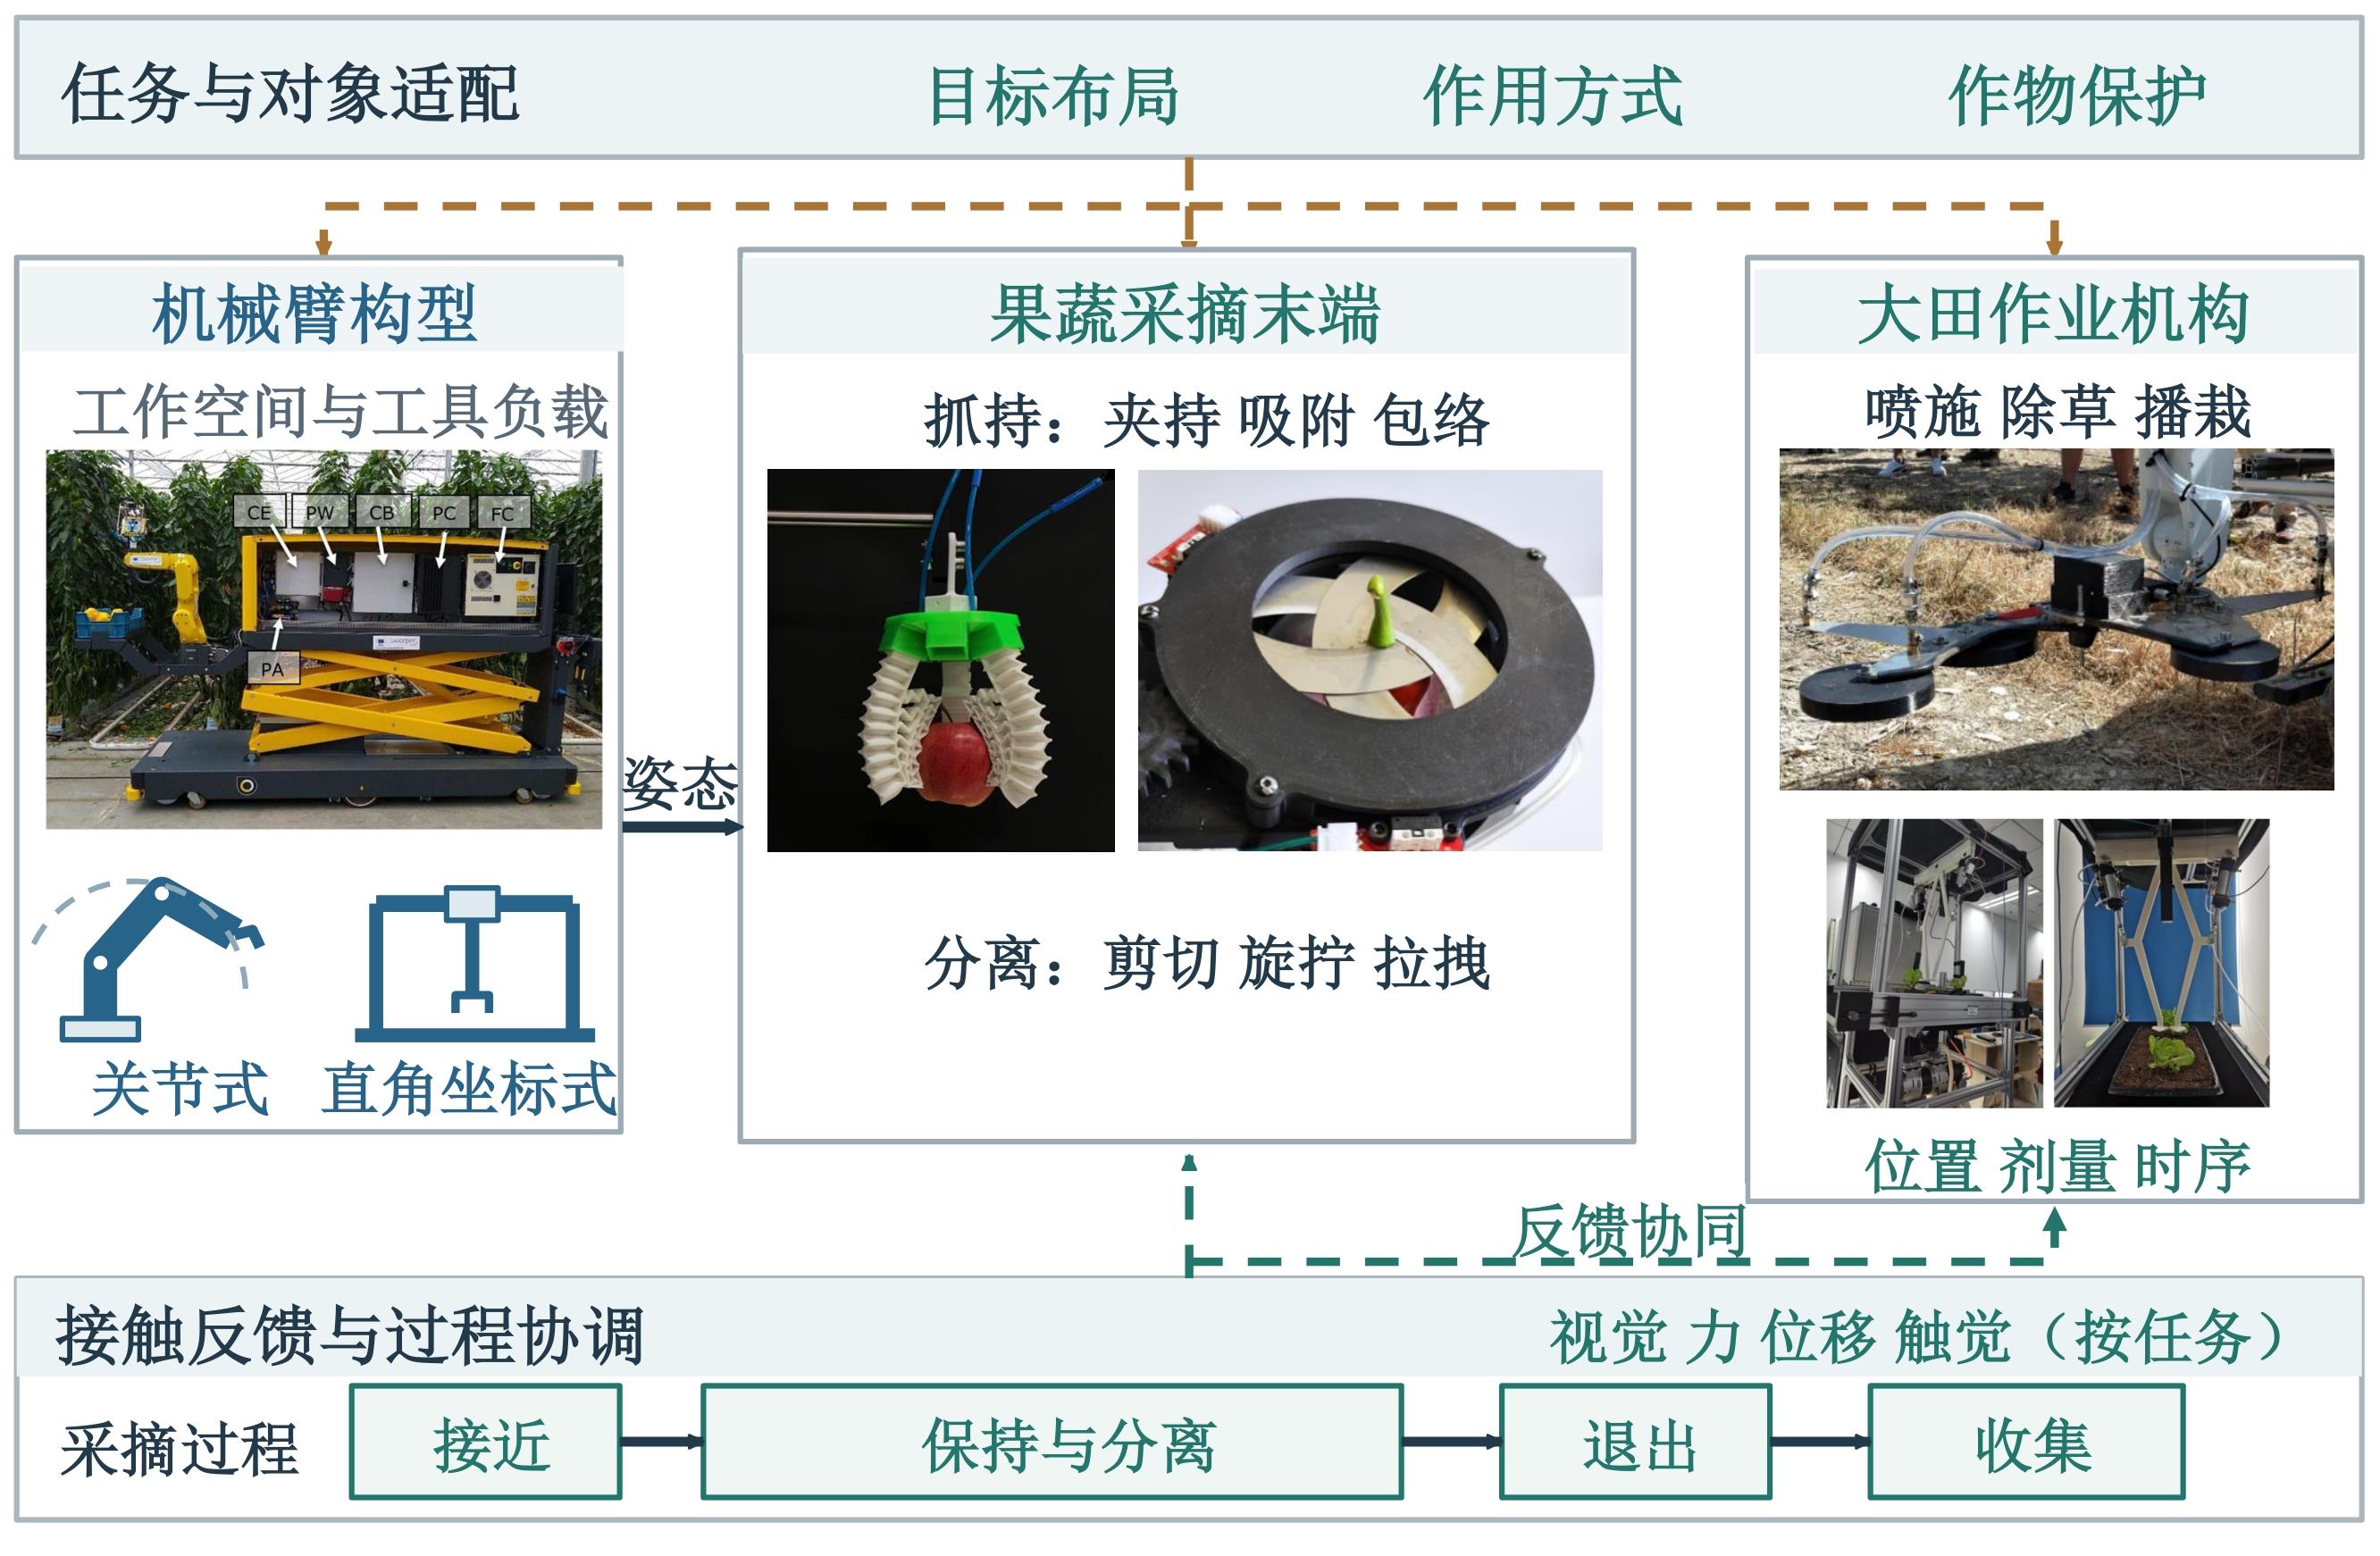
图13
选择性采摘与精准喷施执行系统[104, 105]
表2
代表性农业机器人研究的试验条件与结果
| 研究与任务 | 试验条件及配置 | 原研究报告结果 |
|---|---|---|
| PALVA等[ | 芬兰甜菜种植地;将FarmDroid FD20机器人除草、化学处理与未处理进行对照 | 7月5日的数据表明,用机械除草的试验区杂草数量为4.3±2.5株/m2,用化学除草剂除草的试验区为1.4±2.7株/m2,在没有任何管理的情况下杂草密度最高达到12.0±3.7株/m2 |
| VELASQUEZ等[ | 玉米大田;利用激光雷达、IMU以及车轮编码器所获取的信息进行多源信息融合分析;分别测试连续行、生产田与缺株间隙 | 试验采用单行作业情况、整个田块的情况以及有部分缺苗处进行试验,未施加人为干预措施。试验得出,车辆沿着预定路线行驶的距离分别是386.9 m、56.1 m、47.5 m |
| 胡炼等[ | 设施农业生产;外置固定二维激光雷达搭配拖拉机上的可移动激光接收器进行定位检测;大棚内拖拉机试验;全站仪参照;0.8 m/s | 直线、曲线行驶各5次试验所报告的均方根误差最大值分别为1.5和2.6 cm |
| ARAD等[ | 甜椒生产温室;使用SWEEPER甜椒采摘机器人开展了历时4周、涉及262个果实的采摘试验 | 经过优化后,采摘成功率提高到61%。每轮平均需要花费约24 s完成整个过程,包括机械手定位、检测以及采摘等 |
表3
农业机器人主要任务的评价与报告要点
| 作业任务 | 作业质量与生产率 | 定义与报告要点 |
|---|---|---|
| 播种/移栽 | 播深、株距、漏播/漏栽、伤苗;单位时间内完成有效作业面积或者作物苗数 | 作业效率的计算说明农艺阈值,以预定的目标落种点或者定植株数作为自变量的同时还要考虑到土质,以及人为的影响等多种因素。 |
| 除草/喷施 | 杂草处理、作物损伤、药剂在田间分布情况及其生物控制作用;单位合格作业面积的药液用量或能源消耗 | 确定基线数据采集时间段及范围并且正确计算理论用药量与实际有效成分之间的比值。所有的实验参数都必须用专门设备进行测定以保证结果科学性和准确性[ |
| 采摘 | 成熟目标采摘成功、果实损伤;单位总作业时间内获得的合格果实数量 | 明确目标总数、可达目标及成功定义;记录抓取、分离、输送、重试和卸果时间[ |
| 巡检/导航 | 信息采集完整性、定位/跟踪误差,以及遗漏情况;自动驾驶过程中无须人操作而真正行驶的距离或者运行时长相关参数 | 区分建图、定位和路径跟踪;注明参考测量方法与设备、误差计算方式、场景、接管事件与统计量[ |
| 连续运行与经济性 | 有效运行时间、发生故障次数及其维修间隔期、能耗;单位合格面积或产品成本 | 覆盖转场、补给、监护及停机;说明试验地块、对象数量及持续时间、年度利用时间和成本边界[ |
| [1] |
罗锡文, 吴海华, 陈学庚, 等. 我国农业装备创新发展成就与未来展望[J]. 中国工程科学, 2026, 28(1): 218-230.
|
|
|
|
| [2] |
尹彦鑫, 孟志军, 赵春江, 等. 大田无人农场关键技术研究现状与展望[J]. 智慧农业(中英文), 2022, 4(4): 1-25.
|
|
|
|
| [3] |
|
| [4] |
|
| [5] |
|
| [6] |
|
| [7] |
赵春江, 范贝贝, 李瑾, 等. 农业机器人技术进展、挑战与趋势[J]. 智慧农业(中英文), 2023, 5(4): 1-15.
|
|
|
|
| [8] |
|
| [9] |
|
| [10] |
|
| [11] |
刘成良, 贡亮, 苑进, 等. 农业机器人关键技术研究现状与发展趋势[J]. 农业机械学报, 2022, 53(7): 1-22, 55.
|
|
|
|
| [12] |
|
| [13] |
何勇, 黄震宇, 杨宁远, 等. 设施农业机器人导航关键技术研究进展与展望[J]. 智慧农业(中英文), 2024, 6(5): 1-19.
|
|
|
|
| [14] |
|
| [15] |
马贵福, 郑浡文, 班婷, 等. 农机群协同作业路径规划与动态避障方法研究[J]. 智能化农业装备学报(中英文), 2026, 7(3): 1-18.
|
|
|
|
| [16] |
陆在旺, 张玉成, 马宜科, 等. 农业多机器人全覆盖作业关键技术研究进展与展望[J]. 智慧农业(中英文), 2025, 7(5): 17-36.
|
|
|
|
| [17] |
|
| [18] |
|
| [19] |
|
| [20] |
|
| [21] |
DJI. DJI Agriculture[EB/OL]. [2026-10-20].
|
| [22] |
OCTINION. Strawberry picking robot Rubion[EB/OL]. [2026-10-20].
|
| [23] |
GEA. 饲喂机器人: GEA DairyFeed F4500[EB/OL]. [2026-10-20].
|
| [24] |
|
| [25] |
|
| [26] |
FARMDROID. FarmDroid FD20: Autonomous Farming Robot for Precision Agriculture[EB/OL]. [2026-10-19].
|
| [27] |
|
| [28] |
|
| [29] |
ECOROBOTIX. ARA UHP Sprayer[EB/OL]. [2026-10-19].
|
| [30] |
RIDDER. Tomato Harvesting Robot GRoW Will Officially Be Introduced at GreenTech[EB/OL]. [2026-10-19].
|
| [31] |
上海大学. 硬核突破!上海大学自研具身智能双臂拟人番茄采摘机器人[EB/OL]. (2026-05-25)[2026-10-19].
|
| [32] |
TERRA-MEPP. Robot[EB/OL]. [2026-10-14].
|
| [33] |
|
| [34] |
|
| [35] |
PRIVA. 普瑞瓦(Priva)推出了世界上第一台全自动的番茄摘叶机器人[EB/OL]. (2022-06-08)[2026-10-19].
|
| [36] |
肖坚星, 王天海, 王宁, 等. 农业机器人障碍物检测与避障技术研究进展[J]. 农业工程学报, 2025, 41(13): 35-49.
|
|
|
|
| [37] |
|
| [38] |
|
| [39] |
LELY. Automatic Milking Robot: Lely Astronaut A5 Next[EB/OL]. [2026-10-19].
|
| [40] |
王韦韦, 陈黎卿, 杨洋, 等. 农业机械底盘技术研究现状与展望[J]. 农业机械学报, 2021, 52(8): 1-15.
|
|
|
|
| [41] |
|
| [42] |
|
| [43] |
AGXEED. AgBot W4 Series[EB/OL]. [2026-10-19].
|
| [44] |
AGXEED. AgBot T 2 5 SERIES[EB/OL]. [2026-10-19].
|
| [45] |
ROBAU. AgTech: AI Robotic Inspection & Surveillance[EB/OL]. [2026-10-19].
|
| [46] |
潘宇真, 魏佳炜,
|
|
|
|
| [47] |
SA I,
|
| [48] |
|
| [49] |
|
| [50] |
|
| [51] |
|
| [52] |
|
| [53] |
|
| [54] |
|
| [55] |
|
| [56] |
|
| [57] |
|
| [58] |
李道亮, 赵晔, 杜壮壮. 农业领域多模态融合技术方法与应用研究进展[J]. 农业机械学报, 2025, 56(1): 1-15.
|
|
|
|
| [59] |
|
| [60] |
|
| [61] |
|
| [62] |
|
| [63] |
|
| [64] |
|
| [65] |
|
| [66] |
|
| [67] |
|
| [68] |
|
| [69] |
|
| [70] |
张智刚, 殷珍, 吴潇, 等. 农业机械自动导航技术研究进展[J]. 农业工程学报, 2025, 41(23): 1-13.
|
|
|
|
| [71] |
|
| [72] |
|
| [73] |
|
| [74] |
|
| [75] |
|
| [76] |
樊湘鹏, 许燕, 周建平. 棉田施药机器人视觉导航方法与田间试验[J]. 农业工程学报, 2025, 41(6): 52-61.
|
|
|
|
| [77] |
|
| [78] |
|
| [79] |
胡炼, 王志敏, 汪沛, 等. 基于激光感知的农业机器人定位系统[J]. 农业工程学报, 2023, 39(5): 1-7.
|
|
|
|
| [80] |
|
| [81] |
|
| [82] |
沈跃, 肖鑫桦, 刘慧, 等. 果园机器人LiDAR/IMU紧耦合实时定位与建图方法[J]. 农业机械学报, 2023, 54(11): 20-28, 48.
|
|
|
|
| [83] |
|
| [84] |
汪小旵, 谢慎亮, 黄薛凯, 等. 基于3D激光雷达SLAM的温室芦笋采收机器人自主导航方法[J]. 农业机械学报, 2026, 57(4): 138-150.
|
|
|
|
| [85] |
|
| [86] |
孙国祥, 黄银锋, 汪小旵, 等. 基于LIO-SAM建图和激光视觉融合定位的温室自主行走系统[J]. 农业工程学报, 2024, 40(3): 227-239.
|
|
|
|
| [87] |
|
| [88] |
|
| [89] |
夏先飞, 贾磊, 张硕, 等. 果蔬采摘机器人研究现状及发展趋势[J]. 农业工程学报, 2026, 42(2): 14-28.
|
|
|
|
| [90] |
陈凯, 解印山, 李彦明, 等. 多约束情形下的农机全覆盖路径规划方法[J]. 农业机械学报, 2022, 53(5): 17-26, 43.
|
|
|
|
| [91] |
|
| [92] |
姜龙腾, 迟瑞娟, 马悦琦, 等. 基于栅格法的农业机器人路径规划方法研究[J]. 农机化研究, 2024, 46(6): 19-24.
|
|
|
|
| [93] |
|
| [94] |
|
| [95] |
|
| [96] |
|
| [97] |
|
| [98] |
|
| [99] |
|
| [100] |
谭励, 余煌, 杜小强, 等. 基于稳定夹持的类球形果实采摘末端执行器优化设计与试验[J]. 机械工程学报, 2026, 62(3): 353-365.
|
|
|
|
| [101] |
|
| [102] |
陈建能, 陈倩雯, 刘林敏, 等. 旋转式两工位名优茶采摘收集一体末端执行器设计与试验[J]. 农业机械学报, 2024, 55(10): 136-144.
|
|
|
|
| [103] |
虞浪, 俞高红, 吴浩宇, 等. 欠驱动关节型柑橘采摘末端执行器设计与试验[J]. 农业工程学报, 2023, 39(17): 29-38.
|
|
|
|
| [104] |
FFROBOTICS. The Future of Fresh Fruit Harvest[EB/OL]. [2026-10-19].
|
| [105] |
|
| [106] |
|
| [107] |
|
| [108] |
|
| [109] |
罗锡文, 廖娟, 臧英, 等. 我国农业生产的发展方向: 从机械化到智慧化[J]. 中国工程科学, 2022, 24(1): 46-54.
|
|
|
|
| [110] |
吴华瑞, 赵春江, 李静晨. 基于多模态融合大模型架构Agri-QA Net的作物知识问答系统[J]. 智慧农业(中英文), 2025, 7(1): 1-10.
|
|
|
|
| [111] |
|
| [112] |
|
| [113] |
|
| [114] |
|
| [115] |
|
| [1] | 马梦贤, 徐震, 袁泉, 周文宗, 张春燕. 改进BI-RRT*的黄鳝投喂机械臂路径规划算法[J]. 智慧农业(中英文), 2026, 8(2): 251-264. |
| [2] | 陈若彤, 刘继芳, 张志勇, 马楠, 卫培刚, 王亿, 杨艳涛. 规模化牛场智能巡检路径规划算法[J]. 智慧农业(中英文), 2026, 8(1): 178-191. |
| [3] | 陆在旺, 张玉成, 马宜科, 代锋, 董杰, 王鹏, 陆会贤, 李同滨, 赵凯宾. 农业多机器人全覆盖作业关键技术研究进展与展望[J]. 智慧农业(中英文), 2025, 7(5): 17-36. |
| [4] | 卫培刚, 曹姗姗, 刘继芳, 刘振虎, 孙伟, 孔繁涛. 具身智能农业机器人:关键技术、应用分析、挑战与展望[J]. 智慧农业(中英文), 2025, 7(4): 141-158. |
| [5] | 刘力宁, 张洪奇, 章子文, 张正辉, 王甲玉, 李宣宣, 朱珂, 柳平增. 无人智慧农场关键技术与构建模式——以“吨半粮”无人农场为例[J]. 智慧农业(中英文), 2025, 7(1): 70-84. |
| [6] | 何勇, 黄震宇, 杨宁远, 李禧尧, 王玉伟, 冯旭萍. 设施农业机器人导航关键技术研究进展与展望[J]. 智慧农业(中英文), 2024, 6(5): 1-19. |
| [7] | 刘洋, 冀杰, 潘登, 赵立军, 李明生. 基于激光雷达与IMU融合的农业机器人定位方法[J]. 智慧农业(中英文), 2024, 6(3): 94-106. |
| [8] | 赵春江, 范贝贝, 李瑾, 冯青春. 农业机器人技术进展、挑战与趋势[J]. 智慧农业(中英文), 2023, 5(4): 1-15. |
| [9] | 陈睿韵, 田文斌, 鲍海波, 李端, 谢鑫浩, 郑永军, 谭彧. 农业轮式机器人三维环境感知技术研究进展[J]. 智慧农业(中英文), 2023, 5(4): 16-32. |
| [10] | 徐济双, 焦俊, 李淼, 李华龙, 杨选将, 刘先旺, 郭盼盼, 麻之润. 融合改进A*算法与模糊PID的病死畜禽运输机器人路径规划与运动控制方法[J]. 智慧农业(中英文), 2023, 5(4): 127-136. |
| [11] | 周龙港, 刘婷, 卢劲竹. 基于Floyd和改进遗传算法的丘陵地区农田遍历路径规划[J]. 智慧农业(中英文), 2023, 5(4): 45-57. |
| [12] | 刘理民, 何雄奎, 刘伟洪, 刘紫嫣, 韩虎, 李扬帆. 果园自主导航兼自动对靶喷雾机器人[J]. 智慧农业(中英文), 2022, 4(3): 63-74. |
| [13] | 冯青春, 王秀, 邱权, 张春凤, 李斌, 徐瑞峰, 陈立平. 畜禽舍防疫消毒机器人设计与试验[J]. 智慧农业(中英文), 2020, 2(4): 79-88. |
| [14] | 郭威, 吴华瑞, 朱华吉. 设施温室影像采集与环境监测机器人系统设计及应用[J]. 智慧农业(中英文), 2020, 2(3): 48-60. |
| [15] | 冯青春, 陈建, 成伟, 王秀. 面向番茄植株相近色目标识别的多波段图像融合方法[J]. 智慧农业(中英文), 2020, 2(2): 126-134. |
| 阅读次数 | ||||||
|
全文 |
|
|||||
|
摘要 |
|
|||||