ZHANG Chenghao1, YANG Shenghui1, XIA Chuandi1, ZHANG Kangyang1, ZHENG Yongjun1,3, XU Liming1, LI Jieyun2, XUE Shaohua2, LIU Xingxing1( )
Received:2026-06-05
Online:2026-08-28
Foundation items:the China Agriculture Research System of the Ministry of Agriculture and Rural Affairs, China(CARS-29); the Key Research and Development Program of Shandong Province, China(2025CXPT155)
About author:ZHANG Chenghao, E-mail: 15051173816@163.com
corresponding author:
CLC Number:
ZHANG Chenghao, YANG Shenghui, XIA Chuandi, ZHANG Kangyang, ZHENG Yongjun, XU Liming, LI Jieyun, XUE Shaohua, LIU Xingxing. Hand-Eye Configuration and Chassis Stepping Optimization for a Dual-Arm Grape-Picking Robot[J]. Smart Agriculture, doi: 10.12133/j.smartag.SA202606010.
Add to citation manager EndNote|Ris|BibTeX
URL: https://www.smartag.net.cn/EN/10.12133/j.smartag.SA202606010
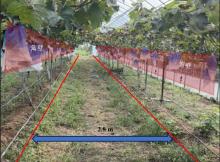
Fig. 1
Operation conditions of the picking robot and fence diagram
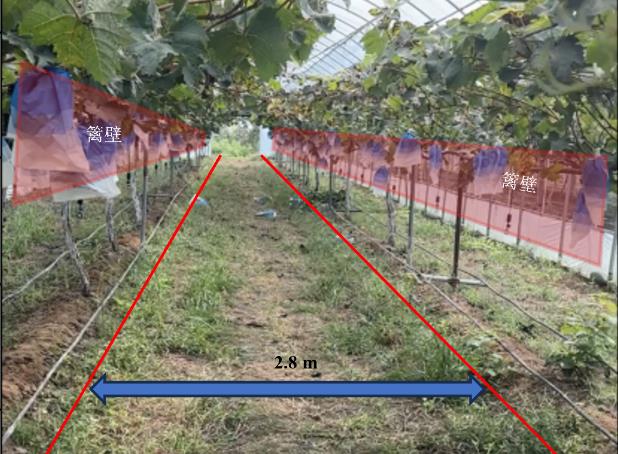
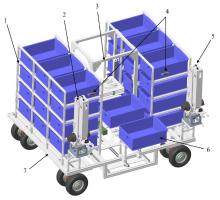
Fig. 2
Structure of the grape picking robot system
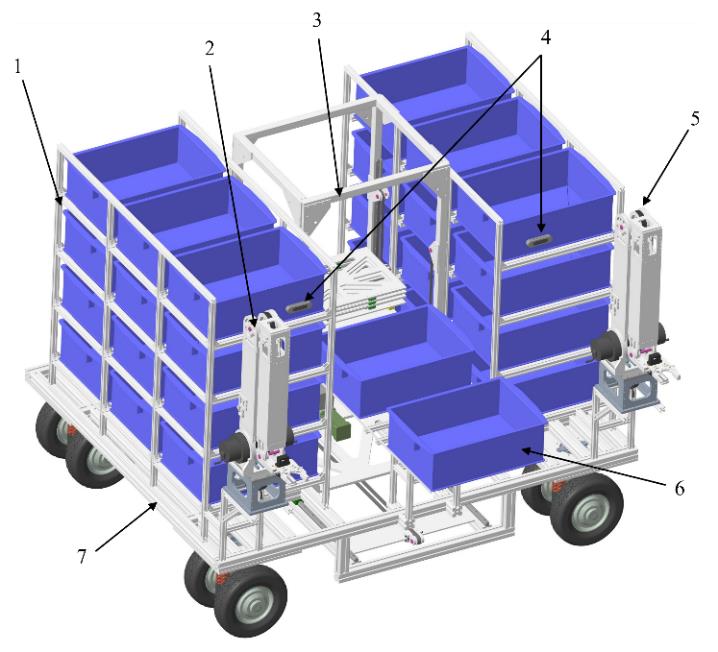
Fig. 3
Workflow diagram of the grape picking robot
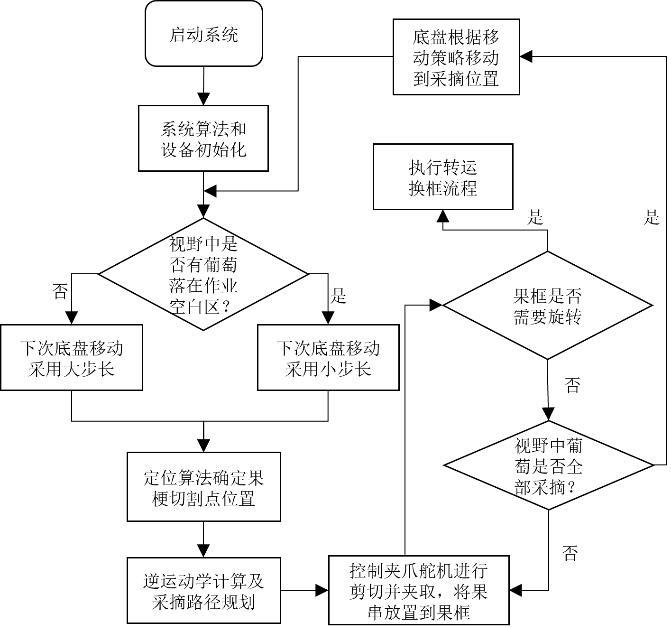
Fig. 4
Placement of grape clusters in the bin
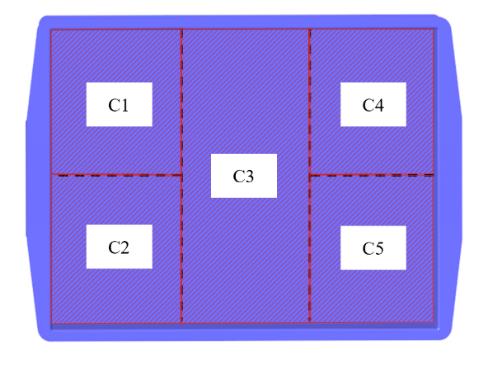
Fig. 5
Bin transfer-buffering system of the grape picking robot
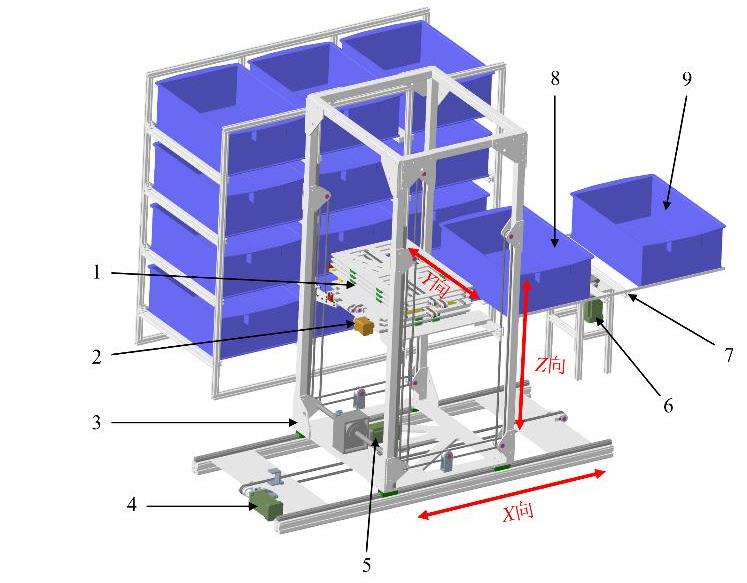
Fig. 6
Method for locating the cutting points of the fruit cluster
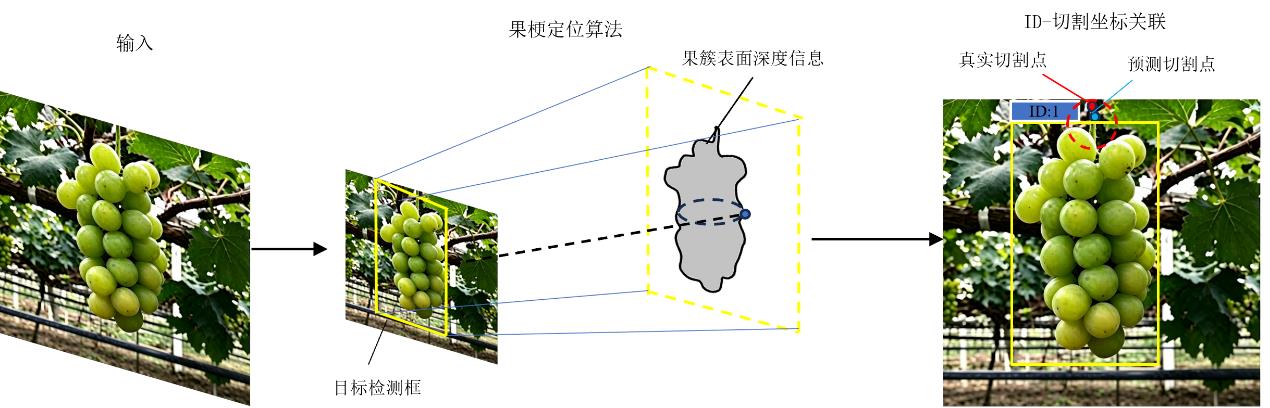
Fig. 7
Point cloud of reachable space with two arms of the picking robot
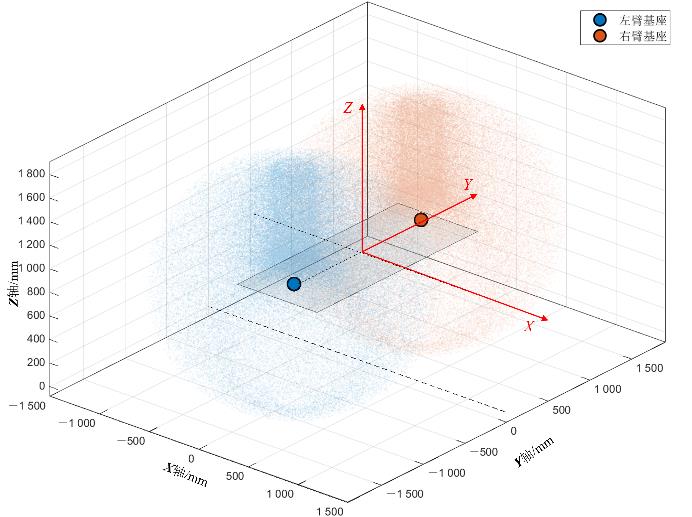
Fig. 8
Ray and arm body blocking effect of the picking robot
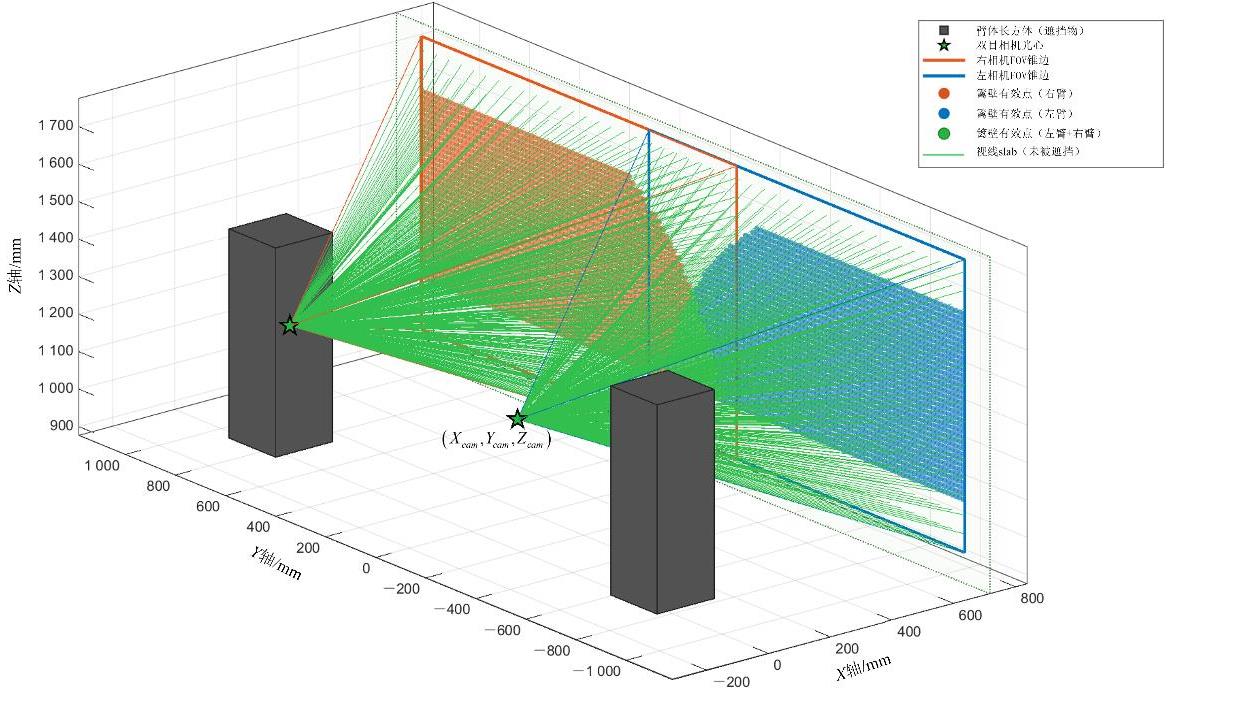
Fig. 9
Sensitivity analysis of camera layout parameters on the dual-arm workspace utilization η and overlap ratio ρ of the picking robot
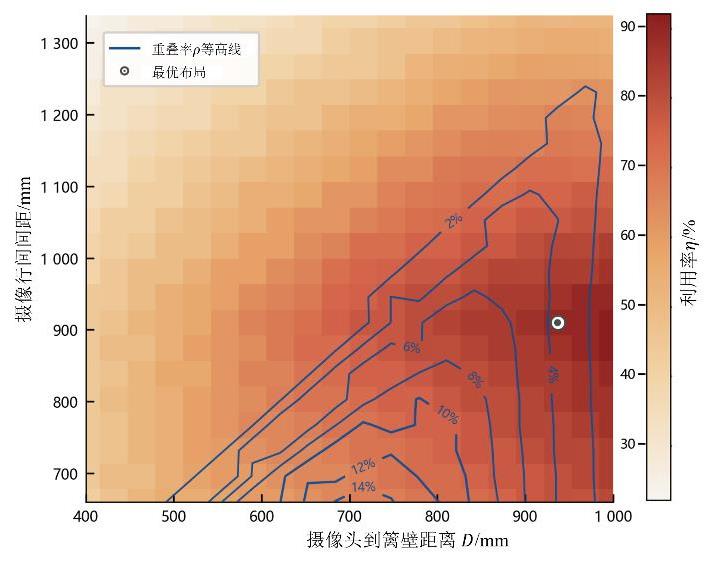
Table 1
Optimization parameters of hand-eye configuration for the picking robot
| 参数 | 数值/mm |
|---|---|
| 455 | |
| 937 | |
| 717 | |
| 135 0 | |
| -220 | |
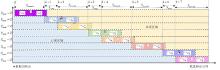
Fig. 10
Schematic of adaptive base movement strategy for the picking robot
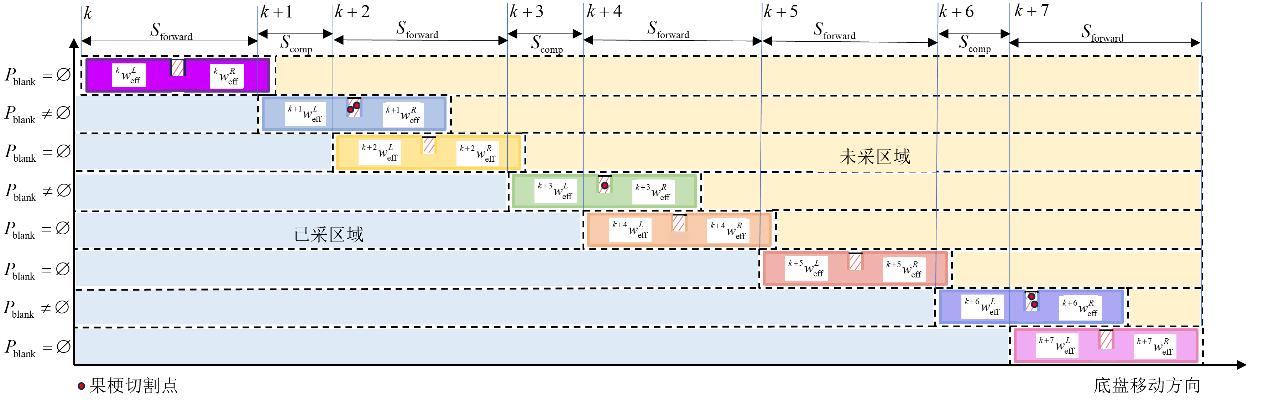
Fig. 11
Picking robot operation flow chart
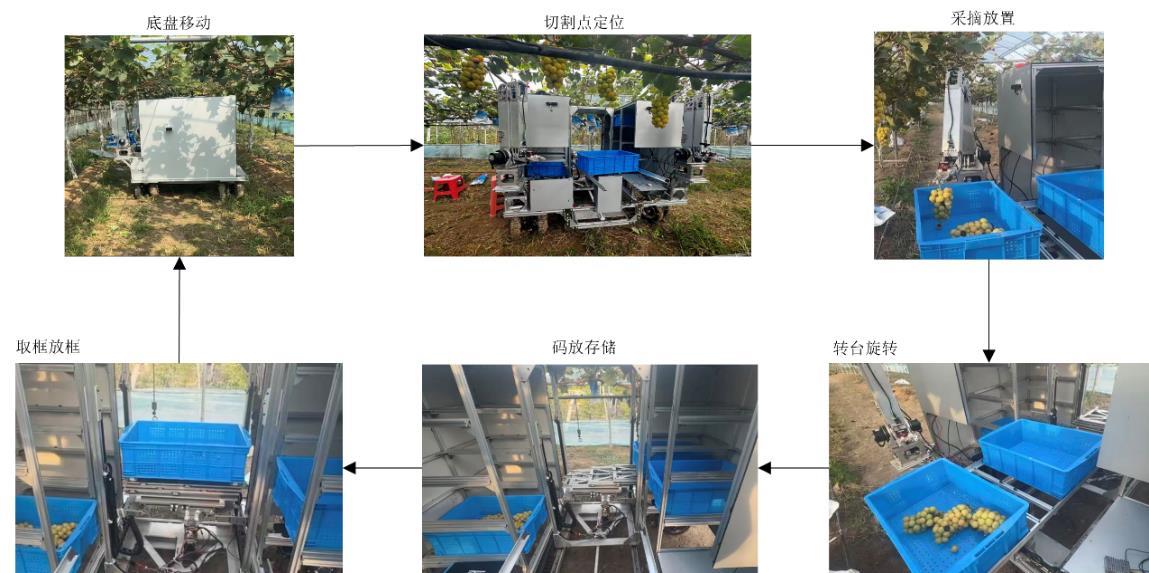
Table 2
5 groups of experiment indicators for picking robot
| 指标 | 5组采摘实验 | ||||
|---|---|---|---|---|---|
| E1 | E2 | E3 | F1 | F2 | |
| 采摘数量 | 50 | 50 | 50 | 50 | 50 |
| 采摘成功数量 | 48 | 46 | 47 | 41 | 42 |
| 采摘失败数量 | 2 | 4 | 3 | 9 | 8 |
| 准确识别率/% | 100 | 100 | 100 | 100 | 100 |
| 精准定位率/% | 98 | 94 | 96 | 94 | 98 |
| 采摘成功率/% | 96 | 92 | 94 | 82 | 84 |
| 果簇漏采率/% | 0 | 2 | 0 | 14 | 12 |
| 总体耗时/min | 7.25 | 7.08 | 8.17 | 5.75 | 6.3 |
| 单簇平均耗时/s | 8.7 | 8.5 | 9.8 | 6.9 | 7.6 |
| [1] |
|
| [2] |
FAO. Crops and livestock products[EB/OL]. 2023. [2026-08-24]
|
| [3] |
|
| [4] |
|
| [5] |
|
| [6] |
|
| [7] |
|
| [8] |
|
| [9] |
|
| [10] |
|
| [11] |
|
| [12] |
|
| [13] |
|
| [14] |
|
| [15] |
|
| [16] |
|
| [17] |
|
| [18] |
|
| [19] |
谯懿宸, 冯青春, 吴建伟, 等. 苹果采摘机械臂模块化构型优化设计[J]. 农业工程学报, 2026, 42(2): 40-51.
|
|
|
|
| [20] |
李涛, 邱权, 赵春江, 等. 矮化密植果园多臂采摘机器人任务规划[J]. 农业工程学报, 2021, 37(2): 1-10.
|
|
|
|
| [21] |
王宁, 韩雨晓, 王雅萱, 等. 农业机器人全覆盖作业规划研究进展[J]. 农业机械学报, 2022, 53(S1): 1-19.
|
|
|
|
| [22] |
|
| [23] |
贾江鸣, 王翔, 周宇杰, 等. 双臂采茶机器人的协同采摘规划[J]. 茶叶科学, 2025, 45(4): 671-686.
|
|
|
|
| [24] |
|
| [25] |
|
| [26] |
丁述勇, 张征, 丁文洁, 等. 多巷道式立体车库优化设计与车辆存取策略研究[J]. 工程设计学报, 2021, 28(4): 443-449.
|
|
|
|
| [27] |
|
| [28] |
|
| [29] |
|
| [30] |
|
| [31] |
|
| [32] |
|
| [33] |
|
| [1] | MA Mengxian, XU Zhen, YUAN Quan, ZHOU Wenzong, ZHANG Chunyan. Path Planning Algorithm for an Eel Feeding Robotic Arm Based on Improved BI-RRT [J]. Smart Agriculture, 2026, 8(2): 251-264. |
| [2] | LI Menghao, WANG Xiaorong, LIU Zihe, DUAN Mengyu, JIN Zhengyang. DEMA-3D TSP: An Enhanced Reinforcement Learning with DEMA Attention in Sequence Optimization for Safflower Picking Robot [J]. Smart Agriculture, 2026, 8(2): 200-219. |
| [3] | ZHAO Licheng, LU Xinyu, WU Qian, REN Ni, ZHOU Lingli, CHENG Yawen, HU Anqi, QI Chao. An Improved YOLOv10-Based Tomato Ripeness Detection Algorithm with LAMP Channel Pruning [J]. Smart Agriculture, 2026, 8(2): 133-146. |
| [4] | CHEN Ruotong, LIU Jifang, ZHANG Zhiyong, MA Nan, WEI Peigang, WANG Yi, YANG Yantao. Intelligent Inspection Path Planning Algorithm for Large-Scale Cattle Farms [J]. Smart Agriculture, 2026, 8(1): 178-191. |
| [5] | HAN Wenkai, LI Tao, FENG Qingchun, CHEN Liping. Lightweight Apple Instance Segmentation Algorithm Based on SSW-YOLOv11n for Complex Orchard Environments [J]. Smart Agriculture, 2025, 7(5): 114-123. |
| [6] | LU Zaiwang, ZHANG Yucheng, MA Yike, DAI Feng, DONG Jie, WANG Peng, LU Huixian, LI Tongbin, ZHAO Kaibin. Progress and Prospects of Research on Key Technologies for Agricultural Multi-Robot Full Coverage Operations [J]. Smart Agriculture, 2025, 7(5): 17-36. |
| [7] | XU Wenwen, YU Kejian, DAI Zexu, WU Yunzhi. A Transfer Learning-Based Multimodal Model for Grape Detection and Counting [J]. Smart Agriculture, 2025, 7(4): 174-186. |
| [8] | WEI Peigang, CAO Shanshan, LIU Jifang, LIU Zhenhu, SUN Wei, KONG Fantao. Embodied Intelligent Agricultural Robots: Key Technologies, Application Analysis, Challenges and Prospects [J]. Smart Agriculture, 2025, 7(4): 141-158. |
| [9] | LIU Long, WANG Ning, WANG Jiacheng, CAO Yuheng, ZHANG Kai, KANG Feng, WANG Yaxiong. Pruning Point Recognition and Localization for Spindle-Shaped Apple Trees During Dormant Season Using an Improved U-Net Model [J]. Smart Agriculture, 2025, 7(3): 120-130. |
| [10] | YU Zhongyi, WANG Hongyu, HE Xiongkui, ZHAO Lei, WANG Yuanyuan, SUN Hai. Key Technologies and Prospects of Laser Weeding Robots [J]. Smart Agriculture, 2025, 7(2): 132-145. |
| [11] | MA Nan, CAO Shanshan, BAI Tao, KONG Fantao, SUN Wei. Research Progress and Prospect of Multi-robot Collaborative SLAM in Complex Agricultural Scenarios [J]. Smart Agriculture, 2024, 6(6): 23-43. |
| [12] | LIU Chang, SUN Yu, YANG Jing, WANG Fengchao, CHEN Jin. Grape Recognition and Localization Method Based on 3C-YOLOv8n and Depth Camera [J]. Smart Agriculture, 2024, 6(6): 121-131. |
| [13] | CHEN Mingyou, LUO Lufeng, LIU Wei, WEI Huiling, WANG Jinhai, LU Qinghua, LUO Shaoming. Orchard-Wide Visual Perception and Autonomous Operation of Fruit Picking Robots: A Review [J]. Smart Agriculture, 2024, 6(5): 20-39. |
| [14] | HE Yong, HUANG Zhenyu, YANG Ningyuan, LI Xiyao, WANG Yuwei, FENG Xuping. Research Progress and Prospects of Key Navigation Technologies for Facility Agricultural Robots [J]. Smart Agriculture, 2024, 6(5): 1-19. |
| [15] | FAN Mingshuo, ZHOU Ping, LI Miao, LI Hualong, LIU Xianwang, MA Zhirun. Automatic Navigation and Spraying Robot in Sheep Farm [J]. Smart Agriculture, 2024, 6(4): 103-115. |
| Viewed | ||||||
|
Full text |
|
|||||
|
Abstract |
|
|||||